产品用户使用和开发手册
本在线版按正文顺序保留章节、表格、代码块、提示框和图注。桌面端可使用左侧目录定位;移动端可展开页面顶部目录。
展开手册目录
第1章 产品简介与快速上手
LIMO 是一款面向机器人教育、功能研发和产品验证的四模态移动机器人平台。本版把计算单元升级为 Jetson Orin Nano,并在 Ubuntu 22.04 上使用 ROS 2 Humble。四种底盘模态仍然通过机械切换与 APP/遥控模式配合完成。
| 计算平台 Jetson Orin Nano 6 核 Arm Cortex-A78AE / 1024 CUDA 核心 | 开发环境 ROS 2 Humble Ubuntu 22.04 / 分布式通信 |
|---|---|
| 激光雷达 T-mini Pro 360 度二维扫描 / 0.02-12 m | 深度相机 ORBBEC Dabai RGB-D / USB 连接 |
1.1 产品定位
LIMO 使用四个轮毂电机和可快速转换的轮系结构,在单一车体上实现四轮差速、履带、阿克曼与麦克纳姆四种运动模态。Jetson Orin Nano 负责底盘通信、雷达与相机数据处理,ROS 2 Humble 提供节点、话题、服务、动作与参数机制,便于从基础遥控逐步进入 SLAM、Nav2 导航和视觉识别开发。
| 典型任务 | 涉及能力 | 建议章节 |
|---|---|---|
| 开箱检查与首次移动 | 电池、电量表、模式灯、APP_Agilex | 1.7-1.11 |
| 底盘程序开发 | 驱动节点、话题、消息、Twist 速度控制 | 第 3-4 章 |
| 激光建图与导航 | T-mini Pro、GMapping、Cartographer、Nav2 | 第 5-6 章 |
| 视觉建图与识别 | Dabai、RTAB-Map、视觉节点 | 第 7-8 章 |
| 远程实验与调试 | WiFi、RDP共享桌面、SSH与RViz2 | 第 9 章 |
1.2 随车物品与配置识别
标准配置包括 LIMO 高配版主体、电池、充电器和 APP_Agilex。开箱后先核对数量、接口和外观,再核对工控机与软件版本。不同批次的外壳、模块位置或可选附件可能存在差异,应以随车清单和实车丝印为准。
| 名称 | 数量 | 检查要点 |
|---|---|---|
| LIMO 高配版主体(安装越野轮 x4) | x1 | 轮胎、插销、雷达、相机与前显示器无松动 |
| 电池 | x1 | 输出与充电接口无破损,电量不低于提示阈值 |
| 充电器 | x1 | 铭牌、插头与线缆完好,规格与电池匹配 |
| APP_Agilex | x1 | 使用随车或官方渠道提供的版本完成蓝牙连接 |
| 确认本机的选配模块 不同配置的车安装的选配模块不同。执行第 8.5、10、11 章的命令前,先用下面几条确认本机有没有对应硬件;也可以直接看车身:机械臂在车头左侧,升降杆在车顶,麦克风与声卡在车体后部。没有对应硬件时,相关章节只做原理阅读,不要执行真实硬件启动命令。 |
|---|
ls /dev/ttyACM*                                   # 机械臂(USB 串口设备)
lsusb | grep -iE 'qinheng|ch34'                    # 机械臂的 USB 转串口芯片
arecord -l                                        # 语音:是否有 USB 声卡/麦克风
ros2 pkg list | grep -E 'detect_ros|mycobot'       # 对应软件包是否已安装
ls ~/limo_voice_test ~/limo_voice_env              # 语音:SenseVoice 脚本、模型与虚拟环境
1.3 核心性能参数
机械与运动
| 项目 | 指标 | 项目 | 指标 |
|---|---|---|---|
| 外形尺寸 | 322 x 220 x 251 mm | 轴距 | 200 mm |
| 轮距 | 175 mm | 自重 | 4.8 kg |
| 负载 | 4 kg | 最小离地间隙 | 24 mm |
| 驱动方式 | 轮毂电机 4 x 14.4 W | 空载最高车速 | 1 m/s |
| 阿克曼最小转弯半径 | 0.4 m | 最大爬坡角度 | 20 度 |
计算、电气与传感器
| 项目 | 配置 | 项目 | 配置 |
|---|---|---|---|
| 工控机 | Jetson Orin Nano | 操作系统 | Ubuntu 22.04 |
| ROS 版本 | ROS 2 Humble | CPU | 6 核 Arm Cortex-A78AE |
| GPU | 1024 CUDA 核心 | IMU | HI226 |
| 电池 | 10 Ah / 12 V 系统 | 工作时间 | 约 2.5 h |
| 待机时间 | 约 4 h | 通讯 | WiFi、蓝牙 |
| 激光雷达 | EAI T-mini Pro | 深度相机 | ORBBEC Dabai |
| 显示器 | 前 1.54 英寸 OLED | 后屏 | 7 英寸 1024 x 600 触控屏 |
电池标签上可能同时出现 12 V 系统电压与 11.1 V 标称电压。前者用于标识整车供电等级,后者是电池包的额定化学体系电压;充电截止电压为 12.6 V。不要混用不同电压或未经认证的电源。
1.4 计算平台与 Jetson Orin Nano
本机的核心计算单元为 NVIDIA Jetson Orin Nano,系统为 Ubuntu 22.04,机器人中间件为 ROS 2 Humble。底盘、雷达、相机与视觉功能采用统一的机器人任务逻辑,节点启动、话题检查与开发工作空间均使用 ROS 2 工具链。
| 项目 | 本配置信息 | 开发影响 |
|---|---|---|
| 计算平台 | NVIDIA Jetson Orin Nano | ARM64 Linux,支持 CUDA 与 TensorRT 加速 |
| CPU | 6 核 Arm Cortex-A78AE | 适合同时运行 Nav2、相机和轻量视觉模型 |
| GPU | 1024 CUDA 核心 | 可用于 YOLO、RGB-D 点云与视觉加速 |
| 操作系统 | Ubuntu 22.04 | 与 ROS 2 Humble 的官方目标平台匹配 |
| 中间件 | ROS 2 Humble | 节点、话题与参数由 ros2 命令和 DDS 统一管理 |
| 内存与存储 | 以整机配置标签为准 | 运行大模型或保存地图前检查剩余空间 |
MyCobot 280 M5 机械臂(选配)
| 项目 | 指标 | 项目 | 指标 |
|---|---|---|---|
| 自由度 | 6 | 有效负载 | 250 g |
| 工作半径 | 280 mm | 重复定位精度 | 约 0.5 mm |
| 自重 | 约 800 g | 电源输入 | 12 V / 5 A |
| 工作温度 | -5 至 45 摄氏度 | 通信接口 | USB Type-C |
机械臂属于选配模块。若本机未安装机械臂,可保留对应章节作为扩展开发说明;若已安装,执行前必须确认 USB 设备号、机械臂电源、限位与工作空间,禁止在未确认姿态时快速拖动真实机械臂。
1.5 部件名称与外部接口
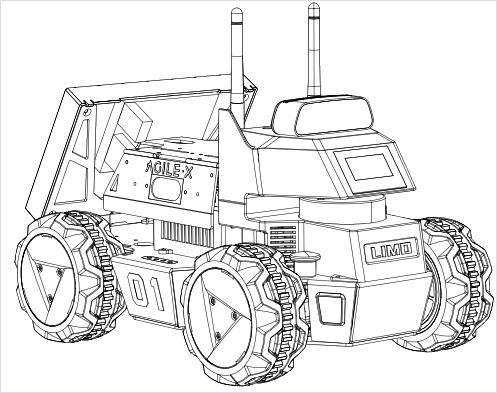
下图和清单用于快速定位调试接口、传感器、显示与控制部件。不同批次可能在模块位置、接口布置或选配项上存在差异,应以实车丝印和随车清单为准。
| 部件 | 作用 | 使用提示 |
|---|---|---|
| WiFi/蓝牙天线 | 无线网络和 APP_Agilex 通信 | 不要用金属件遮挡或压折天线 |
| 前显示器与后屏幕 | 显示状态、触摸交互 | 后屏通常通过 USB 接口连接 |
| 深度相机 | RGB-D 图像与视觉识别 | 保持镜头清洁,避免强逆光 |
| T-mini Pro 雷达 | 二维激光扫描与 SLAM | 避免碰撞和异物卡住旋转部件 |
| 轮毂电机与 RGB 车灯 | 运动驱动和模式指示 | 车灯颜色必须与当前模式一致 |
| 模式切换插销 | 四轮差速与阿克曼机械切换 | 切换后确认锁定到位 |
| 电池门与电源开关 | 电池安装、开关机和程序暂停 | 首次通电前确认电池接口牢固 |
| 海鸥门与 USB HUB | 键盘、鼠标及调试设备接入 | 注意 HUB 总电流和多设备数量 |
| 扬声器与语音模块 | 语音交互(选配) | 若未安装,语音章节仅作为扩展说明 |
| 升降杆控制接口 | 视觉触发升降杆(选配) | 仅在车辆和升降杆完成联调后执行 |
1.6 功能亮点与车灯状态
LIMO 通过四个轮毂电机、快速切换轮系和集成传感器,在同一平台上覆盖教育演示、运动学实验、SLAM与 Nav2 开发、视觉识别和可选机械臂研究。
•四模态快速切换:四轮差速、履带、阿克曼和麦克纳姆轮。•计算平台升级:Jetson Orin Nano 配合 ROS 2 Humble,适合更现代的节点与导航开发。•传感器集成:T-mini Pro 雷达、Dabai 深度相机、IMU、显示器和无线通信。•开放调试:侧门内提供 USB HUB,支持键盘、鼠标、相机和调试设备接入。•扩展开发:底盘接口可连接视觉、语音、升降杆与 MyCobot 机械臂等选配模块。
| 车灯状态 | 含义 | 处理建议 |
|---|---|---|
| 绿色常亮 | 阿克曼模式 | 确认插销拔起,软件和 launch 使用阿克曼入口 |
| 黄色常亮 | 四轮差速或履带模式 | 两种模态共用差速控制模型 |
| 蓝色常亮 | 麦克纳姆轮模式 | 确认四个麦克纳姆轮辊子朝向正确 |
| 红色常亮 | 程序暂停 | 按开关键恢复或检查节点状态 |
| 红色闪烁 | 低电量或主控报警 | 停止实验,检查电池和错误状态 |
1.7 外观、开关与电量指示
首次通电前,将车辆放在平整、无坡度的地面,收起外接线缆,确认轮胎和插销到位。车体后部开关用于开机与程序暂停,电量表用于快速判断是否具备正常实验条件。
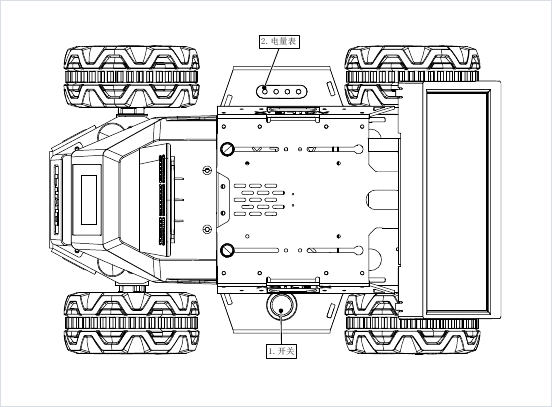
1.检查电池接口、轮胎、插销和周围空间,确保车辆不会碰撞人员或障碍物。
2.长按开关键开机;短按用于暂停程序。观察电量表,末位红灯亮起时及时充电或更换电池。
3.观察前方插销和 RGB 车灯,确认底盘机械模态与 APP/遥控器所选模式一致。
4.首次测试使用低速,先验证前进、后退、左转、右转和停车,再进入建图或导航。
| 车灯状态 | 含义 | 处理建议 |
|---|---|---|
| 绿色常亮 | 阿克曼模式 | 确认插销已拔起,APP 或导航使用阿克曼入口 |
| 黄色常亮 | 四轮差速或履带模式 | 两种模态共用差速控制模型,按实际轮系操作 |
| 蓝色常亮 | 麦克纳姆轮模式 | 确认四个麦克纳姆轮的辊子朝向正确 |
| 红色常亮 | 程序暂停 | 按开关键恢复或检查程序状态 |
| 红色闪烁 | 低电量或主控报警 | 停止实验,检查电量与错误信息 |
1.8 四种运动模态与切换方法
四种模态共享底盘和轮毂电机,但机械姿态、转向方式与适用场景不同。模式切换完成后,必须同时核对车灯状态和软件模式,避免“机械已切换、APP 仍停留在旧模式”造成的异常运动。
| 模态 | 主要特点 | 典型场景 | 局限 |
|---|---|---|---|
| 四轮差速 | 四轮驱动,可原地转向,控制简单 | 通用实验、室内 SLAM | 滑移转向,轮胎磨损较大 |
| 模态 | 主要特点 | 典型场景 | 局限 |
|---|---|---|---|
| 履带 | 越野能力强,适合小台阶和复杂地面 | 坡面、非结构化地面 | 磨损和阻力较大,侧门需抬起 |
| 阿克曼 | 前轮转向,接近汽车运动模型 | 自动驾驶、轨迹研究 | 转弯半径有限,需要零点校准 |
| 麦克纳姆轮 | 可横移、斜行与全向运动 | 狭小空间、全向控制 | 辊子接触不连续,平地要求较高 |
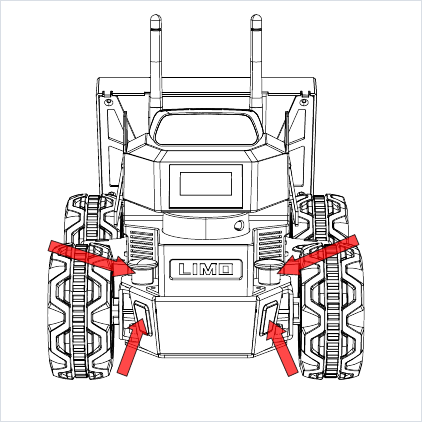
模态切换步骤
•阿克曼:拔起两侧插销,顺时针旋转约 30 度,使较长指示线朝前并锁定;车灯变绿后确认切换成功。•四轮差速:旋转至较短指示线朝前,调整轮胎孔位后将插销插入;车灯变黄后确认切换成功。•履带:先在四轮差速状态安装履带,建议先套后轮;抬起两侧侧门,防止行驶时剐蹭。•麦克纳姆轮:拆下轮毂盖和普通轮胎,保留轮毂电机;使四个辊子朝向车体中心,用 M3 x 5 螺丝安装,再在 APP/遥控器中切至对应模式。
1.9 APP_Agilex 与首次移动
APP_Agilex 用于蓝牙连接、运动控制和模式选择。不同手机系统的安装入口可能不同,请使用包装资料或官方渠道提供的版本。蓝牙的有效控制距离约 10 m,实际距离受墙体、人体遮挡和手机天线影响。
1.开机后打开 APP_Agilex,进入蓝牙扫描页面。
2.选择以 LIMO_ 开头的设备并完成连接。出现连接失败时,先关闭其他已连接的手机或遥控程序。
3.选择与底盘机械模态一致的控制模式。首次移动建议使用低速,确认左右方向后再提高速度。
4.完成实验后先停车,停止 ROS 2 节点,关闭 APP 连接,再关闭车体电源。
| 操作区 | 作用 | 首次操作建议 |
|---|---|---|
| 左侧摇杆 | 前进、后退与速度控制 | 小幅度推动,确认车辆方向 |
| 右侧摇杆 | 转向或原地旋转 | 先短时轻推,观察转向方向 |
| 模式选择 | 阿克曼、四轮差速、麦克纳姆等 | 与机械插销和轮系保持一致 |
| 速度设置 | 调整控制杆速度范围 | 调试和建图时采用较低速度 |
| 蓝牙管理 | 扫描、重连或修改设备名称 | 重命名后需重新连接 |
1.10 首次联网与登录
LIMO 的远程操作使用 RDP 共享桌面和 SSH 终端两条通道:图形界面通过 Windows 远程桌面查看,ROS 2 命令通过 SSH 执行。同一局域网内可多设备同时连接,详细步骤见第9章。
| 访问方式 | 适用场景 | 关键点 |
|---|---|---|
| RDP共享桌面 | 图形界面、RViz2与多设备查看 | 双击 AgileX共享桌面.rdp;192.168.0.242:3389;使用部署密码 |
| SSH终端 | 运行命令、传文件、查看日志 | ssh agilex@192.168.0.242;GUI需设置DISPLAY环境 |
| RDP+SSH | 多人协同、边看界面边执行命令 | RDP看界面,SSH启停节点;统一控制权,避免重复启动 |
小车 IP 由路由器分配,可能变化:在车端执行 hostname -I 查看当前地址,并据此更新 AgileX共享桌面.rdp 和 SSH 命令。
| 首次登录提示 首次连接桌面时需要小车已开机并完成系统启动。若连接后黑屏,先在远程窗口里移动鼠标或按一下 Shift 唤醒;仍无画面说明车上的桌面会话没有起来(例如未接显示器且没有登录过),到车上点亮屏幕登录一次再连。 |
|---|
1.11 快速上手流程
| 阶段 | 要完成的操作 | 通过标准 |
|---|---|---|
| 1. 通电前检查 | 电量、外接线缆、轮胎、插销、周围空间 | 无松动、无短路风险、运行区无障碍 |
| 2. 通电与模式 | 开机,核对车灯与 APP_Agilex 模式 | 三者与预期一致 |
| 3. 低速移动 | 前进、后退、左转、右转、停车 | 方向正确,无异常噪声和报警 |
| 4. 通信检查 | 终端检查节点、话题和电池状态 | 驱动节点稳定,/scan 与 /limo_status 正常 |
| 5. 进入实验 | 建图、导航或视觉功能 | 上一实验进程已关闭,场地满足安全要求 |
第2章 安全与底盘电气信息
LIMO 使用锂电池、轮毂电机和高速旋转的激光雷达。安全操作的重点是防止电池过放或过流、避免车辆挤压与跌落,并确保切换模态后由专人复核。发现异味、异常发热、冒烟或红色报警时,应立即停止实验并断开电池。
2.1 电池基本信息
| 项目 | 额定参数 | 项目 | 额定参数 |
|---|---|---|---|
| 典型容量 | 10 Ah | 最小容量 | 10 Ah |
| 标称电压 | 11.1 V | 充电截止电压 | 12.6 V |
| 放电截止电压 | 8.25 V | 最大持续放电电流 | 10 A |
| 推荐存储温度 | -25 至 45 摄氏度 | 充电环境 | 0 摄氏度以上 |
电池有两个接口:黄色为输出接口,黑色为充电接口。运输状态下电池不一定满电,这是存储安全要求,不代表异常。长期不使用时,将电池与车体断开。
| 电池红线 禁止拆解、短接、加热、投入火中或在高温环境中存储;禁止使用未认证充电器;禁止在电池几乎耗尽后才长期存放。出现鼓包、漏液、异味或异常发热时停止使用。 |
|---|
2.2 充电流程
1.先关闭车辆并取出电池,将黄色输出接口与车体分离。
2.将充电器接头连接到电池充电接口,再接通充电器电源。
3.根据指示灯确认充电状态:红灯为充电中,绿灯闪烁为即将充满,绿灯为已充满。
4.充满后先断开电池与充电器,再断开充电器电源。
| 指示灯 | 电池状态 | 操作 |
|---|---|---|
| 红色 | 充电中 | 保持通风,不覆盖充电器 |
| 绿色闪烁 | 即将充满 | 等待涓流充电完成 |
| 绿色 | 已充满 | 结束充电并断开接口 |
标准充电器为 12.6 V / 5 A。电池从放电截止状态充至接近满电约需 2.5 h,进入绿色状态后通常还会以约
0.1 A 涓流充电约 0.5 h。实际时间受电量、温度与电池状态影响。
| 禁止边充边用 充电时必须将电池与车体分离,不能一边充电一边给 LIMO 供电。 |
|---|
2.3 使用环境与机械安全
•工作温度为 -10 至 40 摄氏度,相对湿度建议为 30% 至 80%。•设备不防水,禁止在雨、雪、积水或高湿凝露环境使用。•不要在腐蚀性、易燃性气体附近使用,也不要靠近明火或热源。•建议海拔不超过 1000 m,昼夜温差不超过 25 摄氏度。•不要推动车辆倒转电机,防止逆向发电损坏主板或电池。•未经技术支持确认,不要私自改装内部结构、供电或安全保护。
| 风险 | 典型原因 | 预防措施 |
|---|---|---|
| 碰撞或夹伤 | 高速遥控、侧门展开、场地人员靠近 | 设置安全区,首次低速,急停人员在场 |
| 跌落或翻车 | 坡度过大、边界无防护、轮系不匹配 | 在平整地面开始,坡道与台阶实验加防护 |
| 电池过放 | 长期关机存放、低电继续使用 | 低电及时充电,长期不用断开电池 |
| 过流保护 | 堵转、强行推车、外加负载过大 | 清除障碍,确认负载不超过 4 kg |
| 雷达损伤 | 碰撞、异物卡住旋转部件 | 固定传感器,发现异响立即断电 |
2.4 供电与通信拓扑
电池为底盘、Jetson 计算单元和传感器提供系统供电,最大输出电流按 10 A 设计;USB HUB 的三个 USB接口合计输出能力有限,不应外接大功率负载。LIMO 底盘与 Jetson 通过 UART 通信,APP_Agilex 通过蓝牙与底盘交互,雷达和相机通常通过 USB 接口连接到计算单元。
Dabai → RGB-D 图像
第3章 ROS 2 平台与底盘驱动
本配置的软件核心是 ROS 2 Humble。底盘驱动、雷达、相机、建图与导航由独立节点组成,通过话题、服务、动作和参数协作。开发前应建立“终端环境已 source、上一实验进程已关闭、当前模态与 launch 文件一致”的基本习惯。
3.1 系统分层与工作空间
| 层级 | 主要内容 | 作用 |
|---|---|---|
| 应用层 | Cartographer、Nav2、RTAB-Map、limo_visions、trt_yolo | 建图、定位、规划、识别与交互 |
| 通信层 | 话题、服务、动作、TF2、参数 | 连接各节点并同步传感器与控制数据 |
| 驱动层 | limo_base、ydlidar_ros2_driver、orbbec_camera、aruco_ros | 将硬件数据转换为 ROS 2 消息 |
| 系统层 | Ubuntu 22.04、ROS 2 Humble、Jetson Orin Nano | 运行环境、计算与硬件接口 |
~/agilex_ws/
  src/
    limo_ros2/
      limo_base/
      limo_msgs/
      limo_bringup/
    limo_visions/
    trt_yolo/
  install/
  build/
log/| 启动前环境 新开终端后,先加载 ROS 2 和本机工作空间。若提示找不到 limo_bringup、limo_base 或相关接口包,优先检查 setup.bash 是否加载,而不是直接修改包名。 |
|---|
source /opt/ros/humble/setup.bash
source ~/agilex_ws/install/setup.bash
ros2 pkg list | grep -E 'limo|ydlidar|orbbec'
3.2 limo_base 驱动包
底盘驱动主要位于 ~/agilex_ws/src/limo_ros2/limo_base,用于串口连接、速度控制、里程计、IMU、车辆状态和 TF 发布。limo_msgs 提供配套的消息、服务与动作接口。
cd ~/agilex_ws/src/limo_ros2/limo_base
├── CMakeLists.txt
├── include/
├── launch/
│   ├── limo_base.launch.py
│   ├── open_ydlidar_launch.py
│   └── start_limo.launch.py
├── package.xml
├── scripts/
│   └── tf_pub.py
└── src/
    ├── limo_base_node.cpp
    ├── limo_driver.cpp
    ├── serial_port.cpp
└── tf_pub.cpp| 目录 | 内容 | 开发用途 |
|---|---|---|
| include | 头文件与驱动接口 | 阅读通信协议、串口与驱动结构 |
| launch | 节点启动文件 | 选择底盘、雷达或组合启动入口 |
| scripts | Python 辅助脚本 | TF 发布等辅助功能 |
| src | C++ 源代码 | 底盘节点、驱动与串口实现 |
驱动核心函数与职责
| 函数或模块 | 作用 |
|---|---|
| connect / serial_port | 连接底盘串口并维护通信状态 |
| readData / processRxData | 读取串口数据并处理接收缓冲区 |
| parseFrame / sendFrame | 解析和封装底盘协议帧 |
| setMotionCommand | 设置速度、转向和运动模式命令 |
| enableCommandedMode | 使能程序控制,切换为 ROS 2 指令模式 |
| publishOdometry | 发布轮式里程计与位姿信息 |
| publishLimoState | 发布电池、模式、错误码等车辆状态 |
| publishIMUData | 发布 IMU 加速度、角速度与姿态 |
| twistCmdCallback | 接收 /cmd_vel 并转换为底盘控制量 |
| processErrorCode | 识别底盘错误和保护状态 |
| 角度换算函数 | 处理度、弧度与内外转角转换 |
函数名称可能随源码版本调整,修改前应先搜索节点中的版本号与头文件引用。禁止在未理解单位和坐标系时直接修改串口协议或控制模式枚举。
3.3 limo_msgs 接口
LimoStatus.msg
std_msgs/Header header
uint8 vehicle_state
uint8 control_mode
float64 battery_voltage
uint16 error_code
uint8 motion_mode
该消息用于观察底盘状态、控制模式、电池电压、错误码和运动模式。通过 /limo_status 可以在实验前确认车辆是否处于预期状态。
limo_msgs 实际提供的接口
# 确认接口包内容
ros2 interface list | grep limo_msgs
ros2 interface show limo_msgs/msg/LimoStatus
本镜像的 limo_msgs 只提供 msg/LimoStatus.msg;LimoSrv.srv 与 LimoAction.action 并不存在,limo_base 也不提供业务 service 或 action(只有 ROS 2 参数服务)。下发速度用 /cmd_vel(geometry_msgs/msg/Twist),读取状态用 /limo_status;需要自定义服务或动作时,应在自己的接口包里新建并编译。
3.4 驱动启动与话题检查
# 终端 A:启动底盘驱动
ros2 launch limo_base limo_base.launch.py
# 终端 B:查看节点、话题与状态
ros2 node list
ros2 topic list
ros2 topic echo /limo_status --once| 话题 | 类型或用途 | 开发提示 |
|---|---|---|
| /cmd_vel | geometry_msgs/msg/Twist | 发布线速度与角速度,控制底盘运动 |
| /imu | sensor_msgs/msg/Imu | 提供加速度、角速度和姿态信息 |
| /limo_status | LimoStatus | 查看车辆状态、电量、错误码与运动模式 |
| /parameter_events | rcl_interfaces/ParameterEvent | ROS 2 参数变化事件 |
| /rosout | 日志消息 | 检查节点日志与错误输出 |
| /tf、/tf_static | TFMessage | 坐标变换与静态安装关系 |
| /odom | nav_msgs/msg/Odometry | 轮式里程计与位姿估计 |
ros2 topic pub --once /cmd_vel geometry_msgs/msg/Twist \
  "{linear: {x: 0.10, y: 0.0, z: 0.0}, angular: {x: 0.0, y: 0.0, z: 0.0}}"
# 发布停车命令
ros2 topic pub --once /cmd_vel geometry_msgs/msg/Twist \
  "{linear: {x: 0.0, y: 0.0, z: 0.0}, angular: {x: 0.0, y: 0.0, z: 0.0}}"
开发检查顺序
1.确认节点存在,且没有同一底盘驱动重复启动。
2.确认 /cmd_vel、/odom、/scan、TF 等所需话题持续发布。
3.用 /limo_status 查看电池、模式和错误码,排除底盘报警。
4.先低速发布短时命令并立即停车,再接入算法节点。
3.5 Python 开发与速度控制
本配置的底盘主驱动为 C++ 节点,Python 开发通过 ROS 2 的标准消息接口完成,不需要绕过驱动直接访问串口。只要 Python 节点按 geometry_msgs/msg/Twist 发布 /cmd_vel,就可以复用底盘驱动、Nav2 和视觉跟踪节点的控制链路。
import rclpy
from rclpy.node import Node
from geometry_msgs.msg import Twist
class LimoPublisher(Node):
    def __init__(self):
        super().__init__('limo_python_demo')
        self.pub = self.create_publisher(Twist, '/cmd_vel', 10)
        self.count = 0
        self.timer = self.create_timer(0.1, self.tick)
    def tick(self):
        msg = Twist()
        msg.linear.x = 0.10
        msg.angular.z = 0.0
        self.pub.publish(msg)
        self.count += 1
        if self.count >= 10:
            self.pub.publish(Twist())
            self.destroy_timer(self.timer)
def main():
    rclpy.init()
    node = LimoPublisher()
    rclpy.spin(node)
    rclpy.shutdown()
if __name__ == '__main__':
main()| 开发方式 | 适用场景 | 关键接口 |
|---|---|---|
| Python + rclpy | 算法验证、订阅图像、发布速度 | /cmd_vel、/limo_status、/scan |
| 开发方式 | 适用场景 | 关键接口 |
|---|---|---|
| C++ + rclcpp | 高频控制、驱动二次开发 | 底盘驱动源码与自定义消息 |
| ROS 2 launch | 一次启动多个节点与参数 | launch.py 与 YAML 配置 |
| 可视化调试 | 检查节点、TF、图像与地图 | RViz2、rqt_image_view、rqt_graph |
从脚本到 ROS 2 节点的验证顺序
1.启动底盘驱动,并在终端检查 /cmd_vel、/odom 和 /limo_status。
2.运行只发布零速度的 Python 节点,确认没有其他程序同时控制底盘。
3.将线速度改为 0.05-0.10 m/s,执行一个消息周期后立即发布停车。
4.使用 ros2 topic echo /cmd_vel 对照实际发布值,再接续视觉或导航算法。
# 运行 Python 节点前加载环境
source /opt/ros/humble/setup.bash
source ~/agilex_ws/install/setup.bash
# 检查是否已有速度发布者
ros2 node list
ros2 topic info /cmd_vel --verbose第4章 底盘运动学与四模态控制
四模态使用同一个四轮轮毂电机底盘,但转向约束、轮地接触方式和控制输入不同。运动学章节用于解释为什么不同模态需要不同的速度组合,以及出现偏航、打滑或轨迹误差时应该检查哪些物理量。所有公式均以车辆中心或后轴参考点为基准,实际符号方向应与驱动坐标约定一致。
4.1 四轮差速运动模型
四轮差速通过左右两侧车轮的速度差转向。直线运动时左右速度相同,原地旋转时左右速度大小相同、方向相反。四轮独立驱动但同侧车轮目标速度通常保持一致。
| 量 | 关系 | 说明 |
|---|---|---|
| 整车线速度 v | v = (vL + vR) / 2 | vL、vR 为左右侧等效线速度 |
| 整车角速度 omega | omega = (vR - vL) / L | L 为左右轮等效轮距 |
| 左轮速度 | vL = v - omega L / 2 | 根据期望 v、omega 反算 |
| 右轮速度 | vR = v + omega L / 2 | 差速转向的核心关系 |
| 原地旋转 | vR = -vL | v 近似为 0,omega 不为 0 |
在 ROS 2 中通过 /cmd_vel 的 linear.x 与 angular.z 表达运动意图,驱动节点完成轮速分配。不要直接把轮速写到串口,否则会绕过模式检查、限速和错误保护。
# 低速直线
ros2 topic pub --once /cmd_vel geometry_msgs/msg/Twist \
  "{linear: {x: 0.08}, angular: {z: 0.0}}"
# 低速原地转向
ros2 topic pub --once /cmd_vel geometry_msgs/msg/Twist \
"{linear: {x: 0.0}, angular: {z: 0.25}}"4.2 履带运动模型
履带模式可以采用与四轮差速相同的左右速度差模型。不同点在于履带与地面的接触长度更大,转向需要剪切地面,摩擦阻力、侧向约束和磨损均高于轮式差速。
•直行时可把左右履带看作速度相同的两组连续接触单元。•转向依靠左右履带速度差,转弯中心通常存在滑移,不能等同于前轮转向。•硬质地面长时间原地旋转会加剧磨损,建议采用较大半径的连续转弯。•履带模式沿用差速 launch;安装履带时必须抬升侧门,防止结构剐蹭。
| 场景 | 建议参数 | 原因 |
|---|---|---|
| 室内平地首次测试 | 线速度不超过 0.08 m/s | 便于观察干涉和履带跑偏 |
| 台阶或坡面 | 先人工评估,低角速度接近 | 避免重心变化导致翻车 |
| 狭小空间 | 短时差速转向 | 履带滑移使急转更容易擦碰边界 |
4.3 阿克曼运动模型
阿克曼模式通过前轮转角改变车辆航向,内外前轮的转角不同,使各车轮运动方向尽量围绕后轴延长线上的同一瞬时转向中心。此模式更接近汽车运动学,适合轨迹跟踪和自动驾驶实验。
| 几何关系 | 含义 | 工程关注 |
|---|---|---|
| 转弯半径 R | 参考点至瞬时转向中心的距离 | LIMO 最小转弯半径约 0.4 m |
| 轴距 Lw | 前轴与后轴距离 | 影响相同转角下可达的转弯半径 |
| 轮距 W | 左右轮中心距离 | 决定内外轮的转角差 |
| 内轮与外轮 | 内侧轮胎走更小半径 | 前轮连杆机构自动产生角度差 |
| 前轮转角 delta | tan(delta) 与车长和半径相关 | 小速度时近似成立,高速需考虑侧偏 |
•直线行驶需要左右前轮回正;发现车辆持续向一侧偏移时应检查舵机零点。•启动导航必须使用阿克曼入口,不能只修改 /cmd_vel 参数代替机械切换。•高速急转会导致侧向滑移,实验优先采用低速大半径轨迹。•如果机械插销拔起但车灯仍为黄色,应停止运动并回落插销重新切换。
4.4 麦克纳姆轮运动模型
麦克纳姆轮由轮毂和斜向被动辊子组成,四个独立驱动的轮子可以在不发生转向的前提下产生纵向、横向和旋转运动的组合。辊子的旋向和安装方向必须严格成对,否则横向速度分量会相互抵消。
| 运动意图 | 四个轮子的速度形态 | 结果 |
|---|---|---|
| 前进/后退 | 四轮同向转动 | 产生纵向线速度 |
| 左右横移 | 对角轮同向、另一对角反向 | 产生横向线速度 |
| 原地旋转 | 两侧轮系反向组合 | 产生角速度,车体中心平移近零 |
| 斜向运动 | 纵向与横向速度叠加 | 车体按合成方向平移 |
四轮速度分配依赖轮距、轴距、辊子安装角度和正方向定义。驱动源码中必须保持同一套符号约定;若只调换其中一个轮子的接线而不改速度矩阵,会出现横移方向错误、原地旋转中心和漂移。
4.5 四模态选择建议
| 模态 | 优点 | 局限 | 优先用途 |
|---|---|---|---|
| 四轮差速 | 控制简单、适应性强 | 转向滑移,轮胎磨损 | SLAM、导航通用实验 |
| 履带 | 接地面积大,通过性好 | 阻力与磨损大,侧门需抬起 | 坡面、小台阶、非结构地面 |
| 阿克曼 | 接近汽车模型,轨迹平顺 | 转弯半径有限,需要零点标定 | 轨迹跟随、自动驾驶研究 |
| 麦克纳姆 | 可全向移动,机动性好 | 辊子接触不连续,平地要求高 | 狭小空间、全向控制 |
第5章 激光雷达建图
本配置使用 EAI T-mini Pro 360 度二维激光雷达。激光建图的目标是构建可被 Nav2 使用的二维栅格地图。建图质量不仅取决于算法,还取决于初始位姿、行驶速度、场地反光、动态行人和里程计稳定性。
5.1 雷达参数与数据
| 项目 | 最小 | 默认 | 最大 | 说明 |
|---|---|---|---|---|
| 测距频率 | - | 4000 Hz | - | 每秒 4000 次测距 |
| 扫描频率 | 6 Hz | 12 Hz | 通常采用 6 Hz | |
| 测距范围 | 0.02 m | - | 12 m | 室内、80% 反射率条件 |
| 扫描角度 | - | 0-360 度 | - | 二维平面扫描 |
| 测距精度 | - | 20 mm | - | 0.05-12 m 范围 |
| 角度分辨率 | - | 0.54 度 | - | 数据密度参考 |
雷达数据发布在 /scan 话题,消息类型为 sensor_msgs/msg/LaserScan。常见字段包括 angle_min、angle_max、angle_increment、range_min、range_max、ranges 与 intensities。
# 单独启动雷达
ros2 launch ydlidar_ros2_driver ydlidar.launch.py
# 新终端启动 RViz2,添加 LaserScan 并选择 /scan
rviz2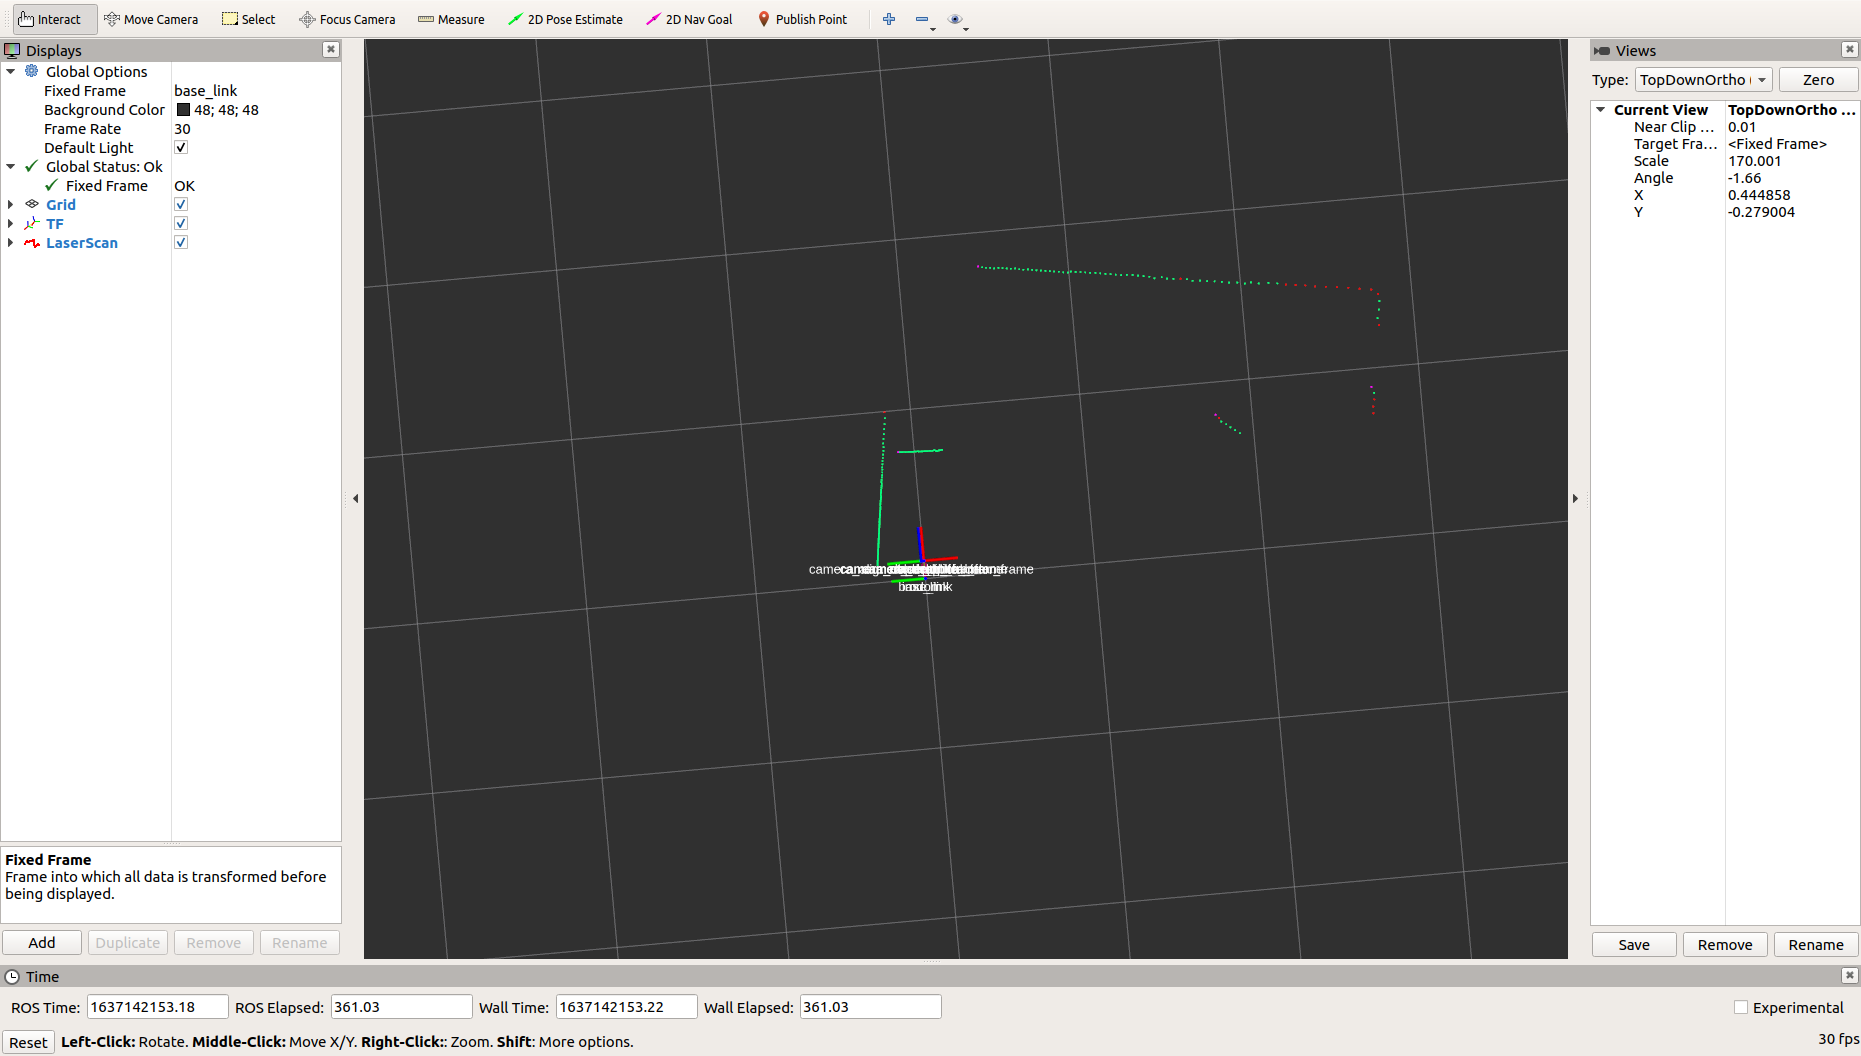
5.2 GMapping 建图
GMapping 是基于粒子滤波的二维 SLAM 方法,常把轮式里程计与激光扫描结合,适合面积较小、结构相对清晰的室内场景。使用前先确认本机镜像是否提供对应的 ROS 2 GMapping 包与组合 launch(如 slam_gmapping、limo_gmapping.launch.py);没有则直接使用本手册的 Cartographer 方案。
| 检查项 | 含义 | 建议 |
|---|---|---|
| scan topic | 输入激光数据 | 应为 /scan 或 launch 中重映射后的话题 |
| odom topic | 轮式里程计 | 检查 /odom 与 TF 连续更新 |
| particles | 粒子数量 | 资源充足时可提高,过大将增加 CPU 负载 |
| delta | 栅格地图分辨率 | 常用 0.05 m,过小会增大内存和计算量 |
| maxRange | 有效激光距离 | 应小于或等于雷达可靠测距范围 |
# 先检查当前镜像是否提供 GMapping
ros2 pkg list | grep -E 'gmapping|slam'
ros2 pkg executables slam_gmapping
# 若 limo_bringup 提供组合入口
ros2 launch limo_bringup limo_start.launch.py
ros2 launch limo_bringup limo_gmapping.launch.py
# 检查地图与激光
ros2 topic echo /map --once
ros2 topic hz /scan5.3 Cartographer 原理
Cartographer 是基于图优化的 SLAM 系统,可拆分为 Local SLAM 与 Global SLAM。Local SLAM 用连续激光帧建立并维护子图 Submap;Global SLAM 在子图之间执行回环检测和位姿优化,减少长距离行驶后的累积误差。
| 模块 | 输入 | 输出 | 调参关注 |
|---|---|---|---|
| Local SLAM | 激光帧、里程计、IMU | 局部子图与短期轨迹 | 扫描频率、运动速度、传感器标定 |
| Global SLAM | 已完成子图 | 回环约束与优化轨迹 | 回环半径、计算资源、场景相似度 |
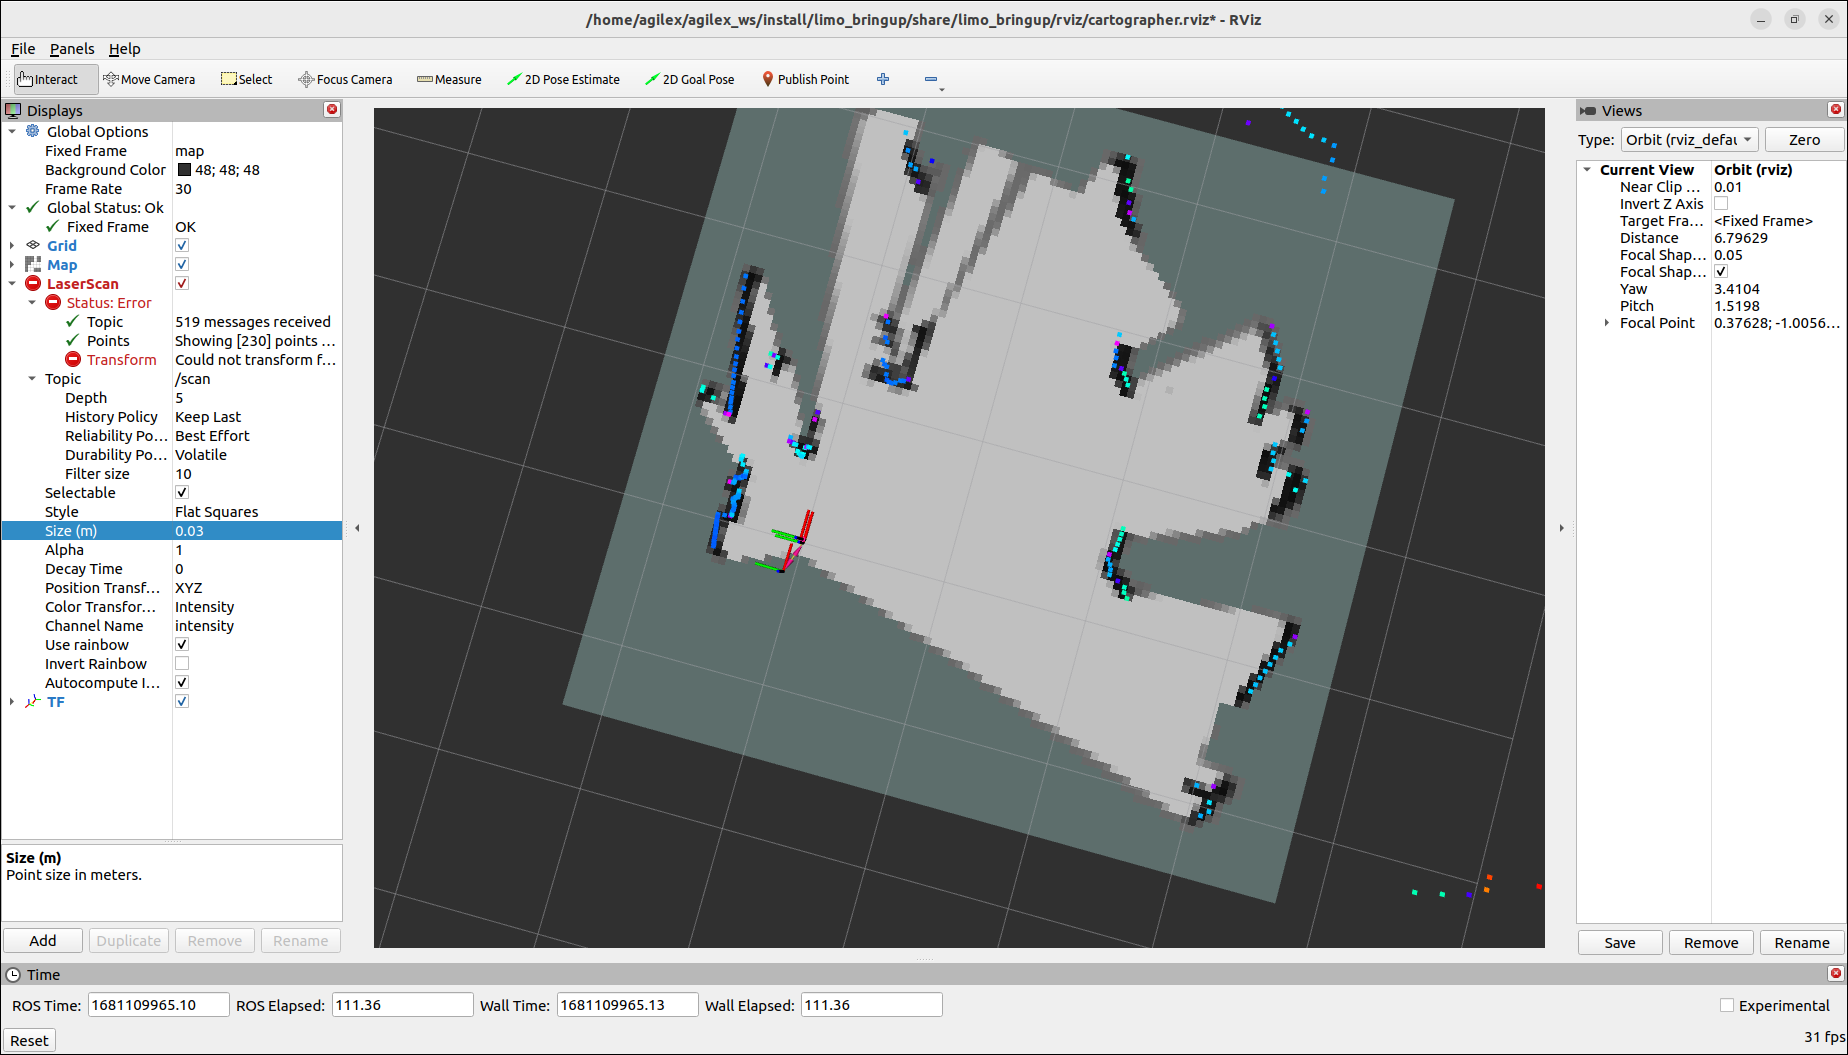
5.4 Cartographer 建图操作
| 开始前 清空场地障碍,保持正常室内光照;关闭上一次建图、导航和雷达进程。首次行驶采用低速,避免急转、原地高速旋转和人员穿行。 1.终端 A 启动底盘与雷达组合功能。2.终端 B 启动 Cartographer,等待 RViz2 打开。 |
|---|
3.在 RViz2 中检查 /scan、地图、TF 和机器人模型,确认初始位置无跳变。
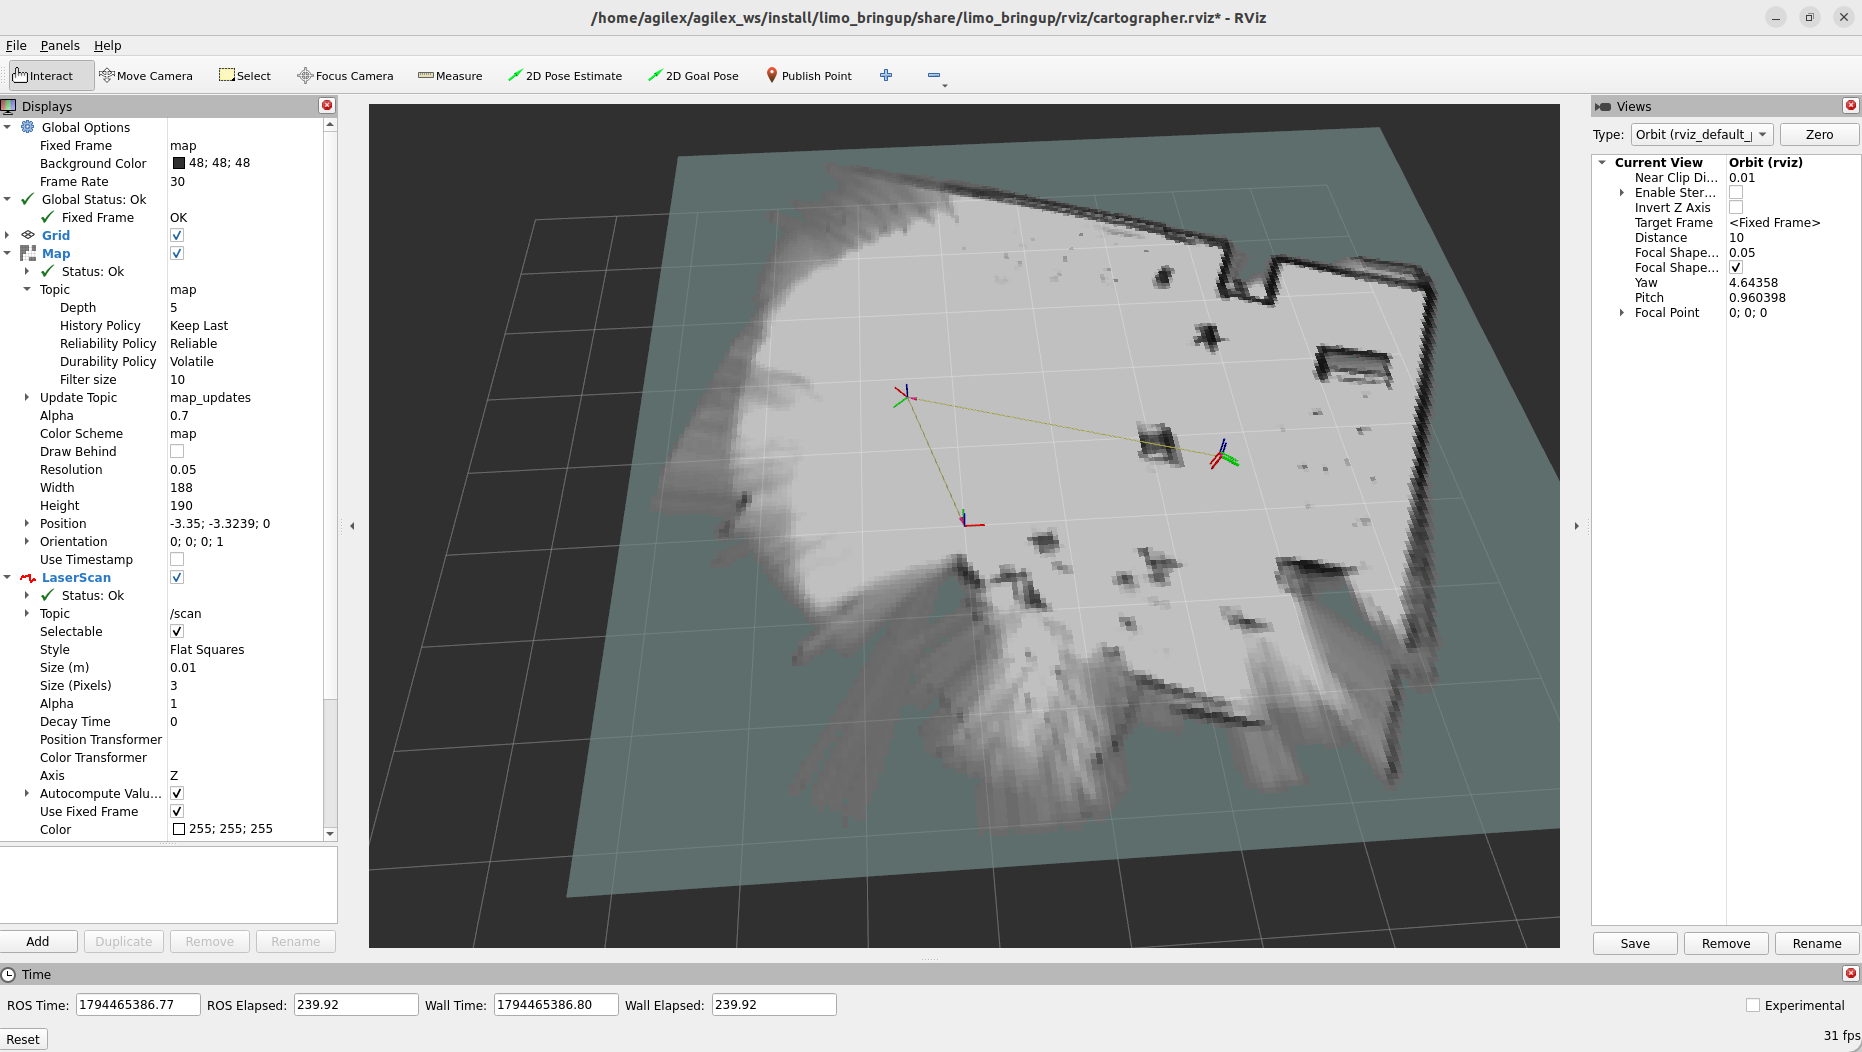
图为 Cartographer 运行约 4 分钟(面板 ROS Elapsed 239.92 s)时的 RViz2 画面:Fixed Frame 为 map,浅灰是已建栅格,白色小方块是当前帧 /scan。
第一组判据在左侧 Map 面板:Topic 为 map、Resolution 0.05、Width 188、Height 190,即约 9.4 m × 9.5 m、每格 5 cm;这两个数随场地和行驶范围变化,不是固定值(短距离试跑可能只有 91 × 127)。第二组判据看激光与墙线:白色点应紧贴灰色墙体边缘,出现双层墙或明显错位说明回环不足或里程计漂移,按 5.6 节降速并回到已见区域闭环。第三组看状态:Fixed Frame 无报错、LaserScan 的 Topic 为 /scan;若 RViz2 提示 map 不存在,先查 limo_cartographer.launch.py 日志里有没有 Inserted submap。
激光点完全不显示时,先把 LaserScan 的 Reliability Policy 改成 Best Effort:本机 /scan 的 QoS 是 BEST_EFFORT,RViz2 默认的 Reliable 收不到。
4.使用 APP_Agilex 低速遥控,先沿边界,再覆盖内部区域;尽量闭环回到起点。
5.地图边界稳定、回环重合后停车,保存地图。
# 终端 A:底盘与雷达
ros2 launch limo_bringup limo_start.launch.py
# 终端 B:Cartographer
ros2 launch limo_bringup limo_cartographer.launch.py
# 终端 C:保存地图
mkdir -p ~/agilex_ws/src/limo_ros2/limo_bringup/maps
cd ~/agilex_ws/src/limo_ros2/limo_bringup/maps
ros2 run nav2_map_server map_saver_cli -f map01
保存后通常得到 map01.pgm 与 map01.yaml。两个文件必须放在同一目录并保持文件名对应。YAML 中的image 字段应指向实际 PGM 文件,分辨率通常由建图参数决定。
5.5 RRT 自主探索建图
RRT 通过随机采样和快速扩展树在未知区域生成探索路径,机器人可在人工设定边界后自动选择前沿目标并逐步覆盖环境。RRT 不是基础底盘功能,需要导航、地图更新、目标管理和探索节点同时就绪。
1.先验证人工遥控建图,确认地图、/scan、TF 和 Nav2 状态正常。
2.启动探索节点,在 RViz2 中设置四个环境边界点和一个搜索起始点。
3.让系统低速探索,观察机器人是否反复访问同一区域或进入狭窄死路。
4.覆盖完成后停止探索节点,保存最终地图并检查边界是否闭合。
# 检查探索包是否已集成
ros2 pkg list | grep -E 'rrt|exploration'
# 示例入口:实际 launch 名称以本机 rrt_exploration 包为准
ros2 launch limo_bringup limo_start.launch.py
ros2 launch limo_bringup limo_cartographer.launch.py
ros2 launch limo_bringup limo_nav2_diff.launch.py
ros2 launch rrt_exploration rrt.launch.py5.6 建图质量检查
| 现象 | 可能原因 | 处理 |
|---|---|---|
| 墙体双层或错位 | 速度过快、回环不足、里程计漂移 | 降速、回到已见区域闭环、检查轮径参数 |
| 地图断续 | 激光遮挡、反光、TF 中断 | 调整路线,检查 /scan 与 TF 频率 |
| 原点附近轨迹跳变 | 初始位姿未稳定或驱动重复 | 关闭所有进程后按单一入口重启 |
| 地图边缘像扇面 | 转弯过快或扫描频率不匹配 | 低速转弯,检查扫描频率和计算负载 |
第6章 ROS 2 激光导航与路径巡检
LIMO ROS 2 配置采用 Nav2 导航栈。导航系统需要地图、定位、传感器、底盘控制和目标管理共同工作;本节按 ROS 2 Humble 与 Nav2 的术语和命令描述系统。
6.1 Nav2 组件
| 组件 | 作用 | 调试关注 |
|---|---|---|
| Map Server | 加载 PGM/YAML 地图 | 地图路径、分辨率、原点 |
| AMCL | 在地图中估计机器人位姿 | 初始位姿、粒子分布、激光与地图重合 |
| Planner Server | 生成全局路径 | 代价地图、膨胀半径、路径是否合理 |
| Controller Server | 执行局部轨迹与控制 | 速度限制、障碍距离、振荡与恢复 |
| Behavior Server | 处理旋转、后退、等待等恢复行为 | 卡住时是否自动恢复 |
| BT Navigator | 组织导航行为树 | 单点、多点、失败重试流程 |
| 参数以本机为准 本手册按 ROS 2 Humble 和 Nav2 统一表述;实际启用的 planner/controller 插件及参数,请以本机 launch 与 YAML 配置为准。 |
|---|
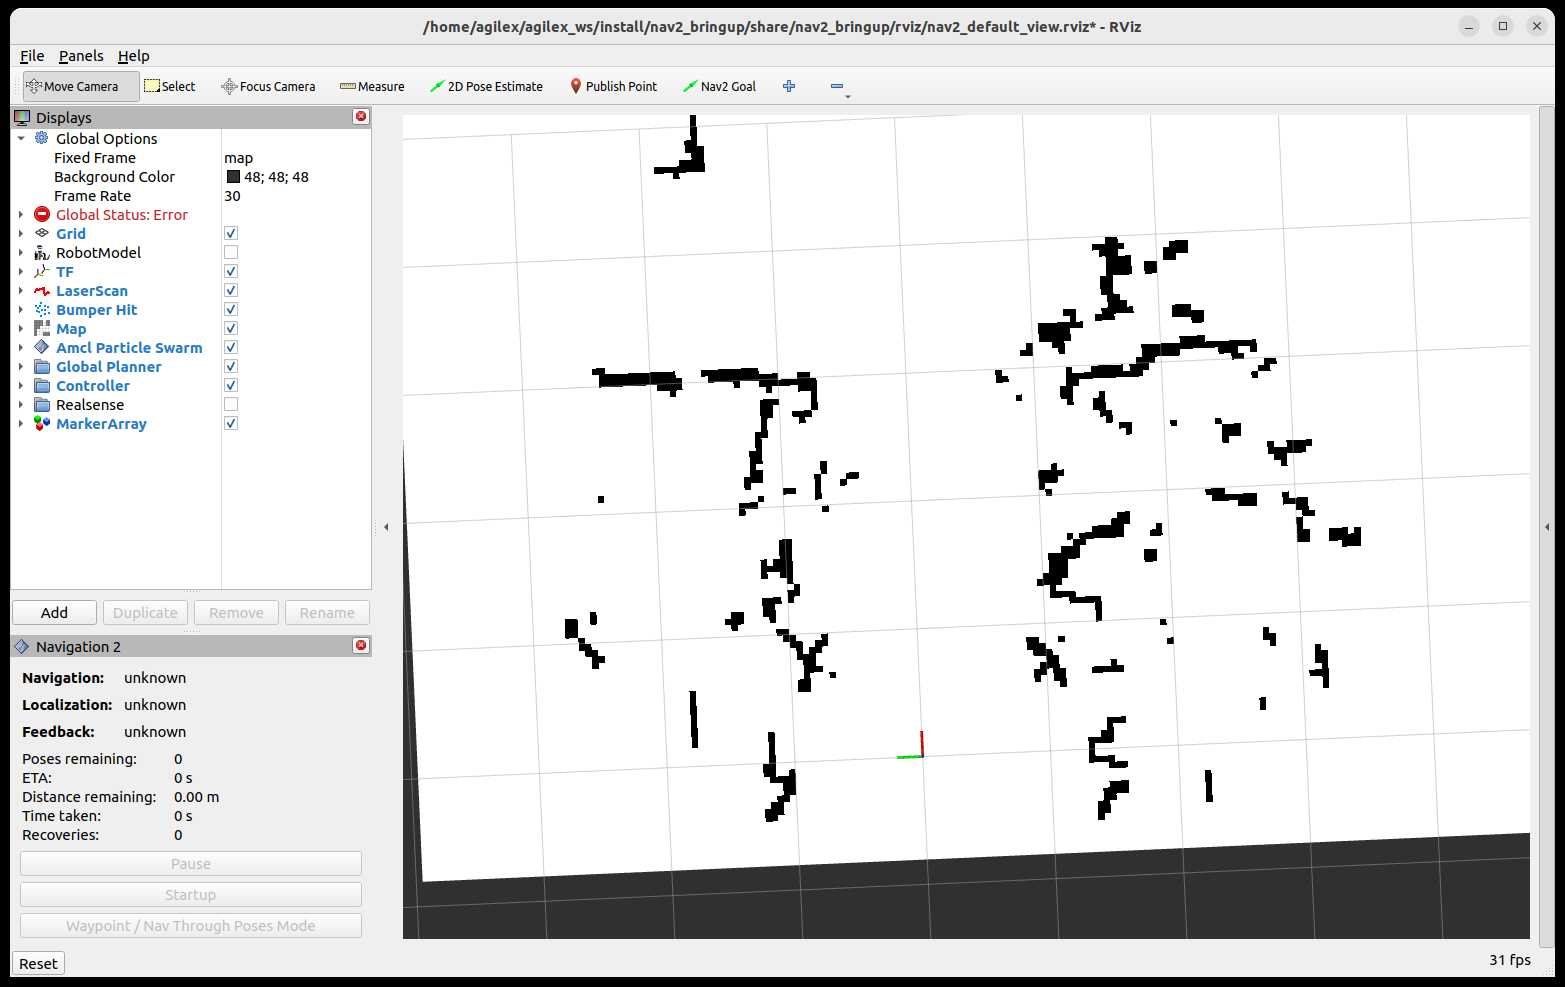
6.2 启动导航
先启动底盘与雷达,再启动与当前运动模态匹配的导航 launch。四轮差速、履带和麦克纳姆通常使用差速控制入口;阿克曼必须使用阿克曼入口,不能混用。
# 通用终端 A
ros2 launch limo_bringup limo_start.launch.py
# 四轮差速 / 履带 / 麦克纳姆
ros2 launch limo_bringup limo_nav2_diff.launch.py
# 阿克曼
ros2 launch limo_bringup limo_nav2_ackermann.launch.py6.3 建立初始位姿
1.在 RViz2 中确认地图、/scan、TF、机器人模型与代价地图显示正常。
2.使用 2D Pose Estimate 在地图上给出车辆的位置与朝向。
3.低速遥控车辆旋转或小范围移动,使激光点与墙体轮廓重合。
4.在粒子云收敛、轮廓基本重合后再发布导航目标。
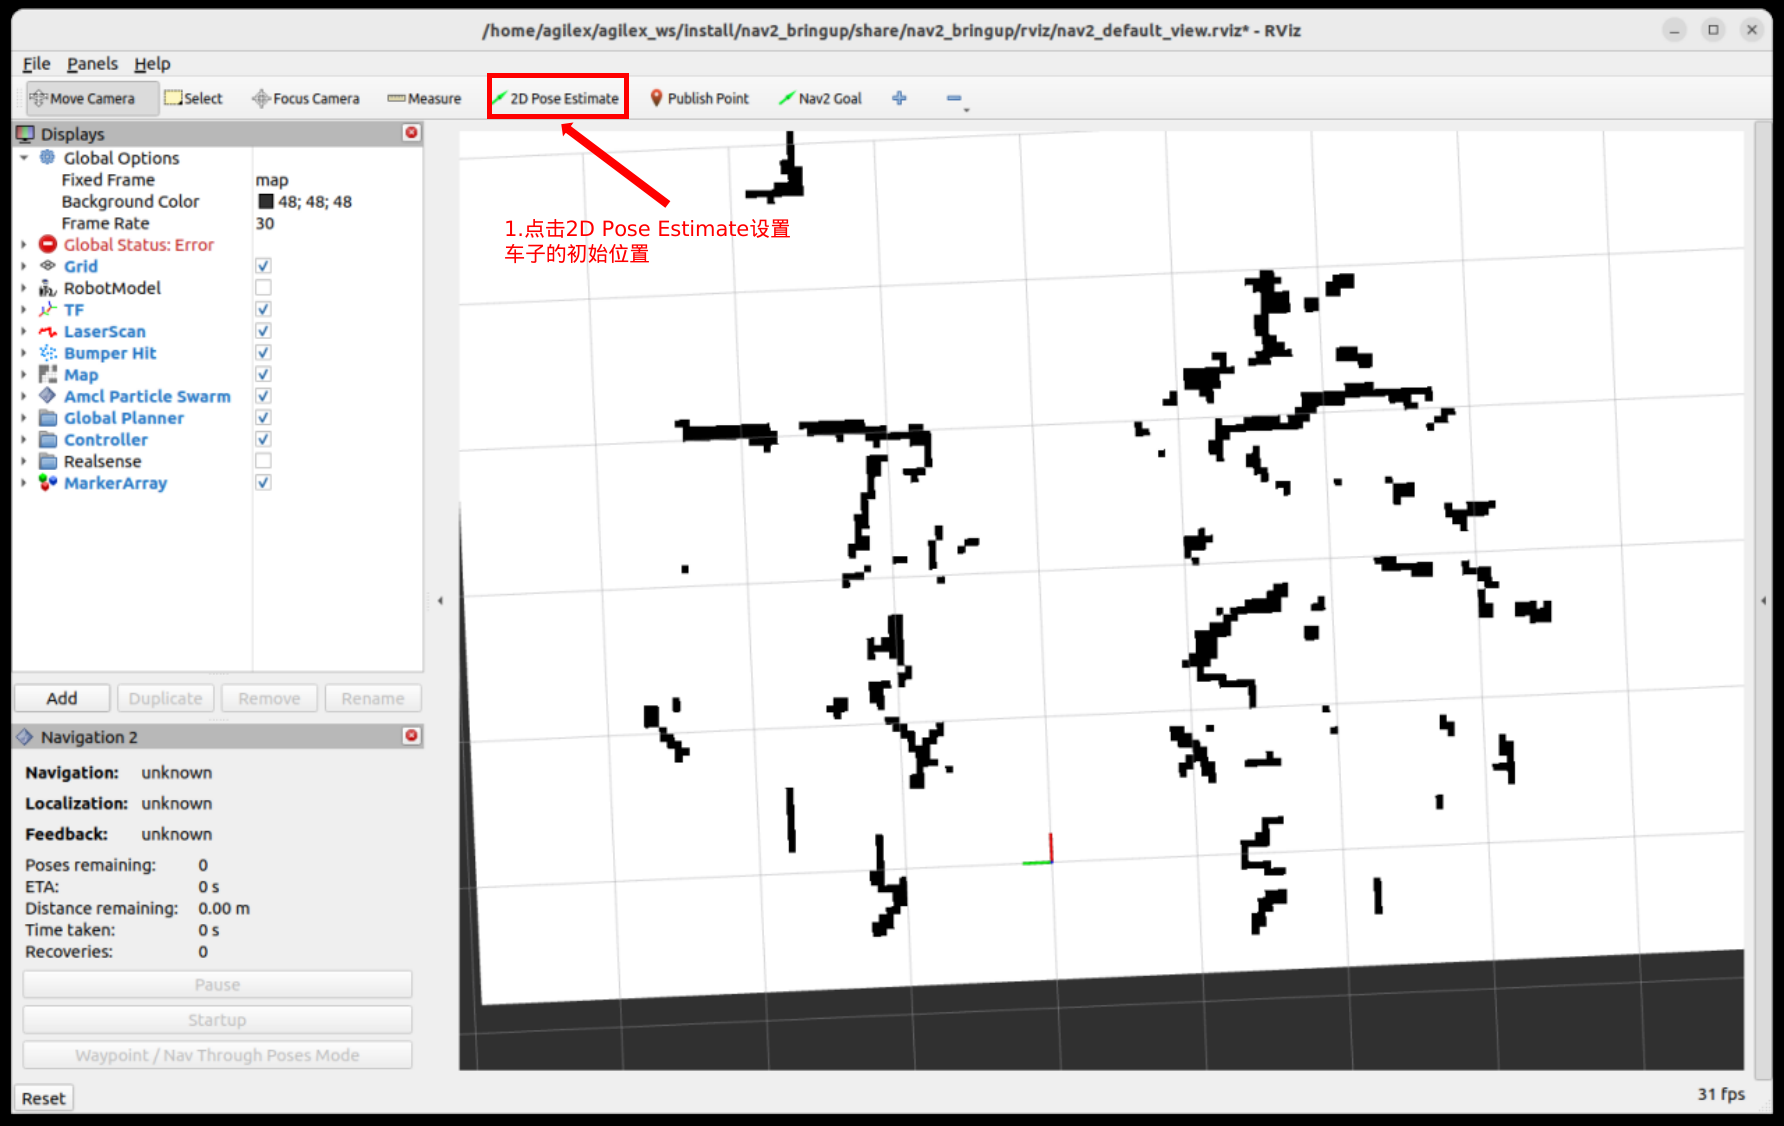
如果激光与地图始终不重合,不要用导航目标强行测试。先检查地图是否为当前场地、起始位置是否与建图坐标一致、TF 是否完整,以及手机摇杆是否仍处于手动接管状态。
6.4 单点与多点导航
点击 Nav2 Goal,在地图上选择目标位置与朝向;系统将生成全局路径和局部控制轨迹。车辆开始运动后,保持底盘处于指令模式(limo_base 启动时已通过 0x421 进入),并断开 APP_Agilex 蓝牙或让它停在非控制页面,避免手机摇杆与导航节点同时发布速度。
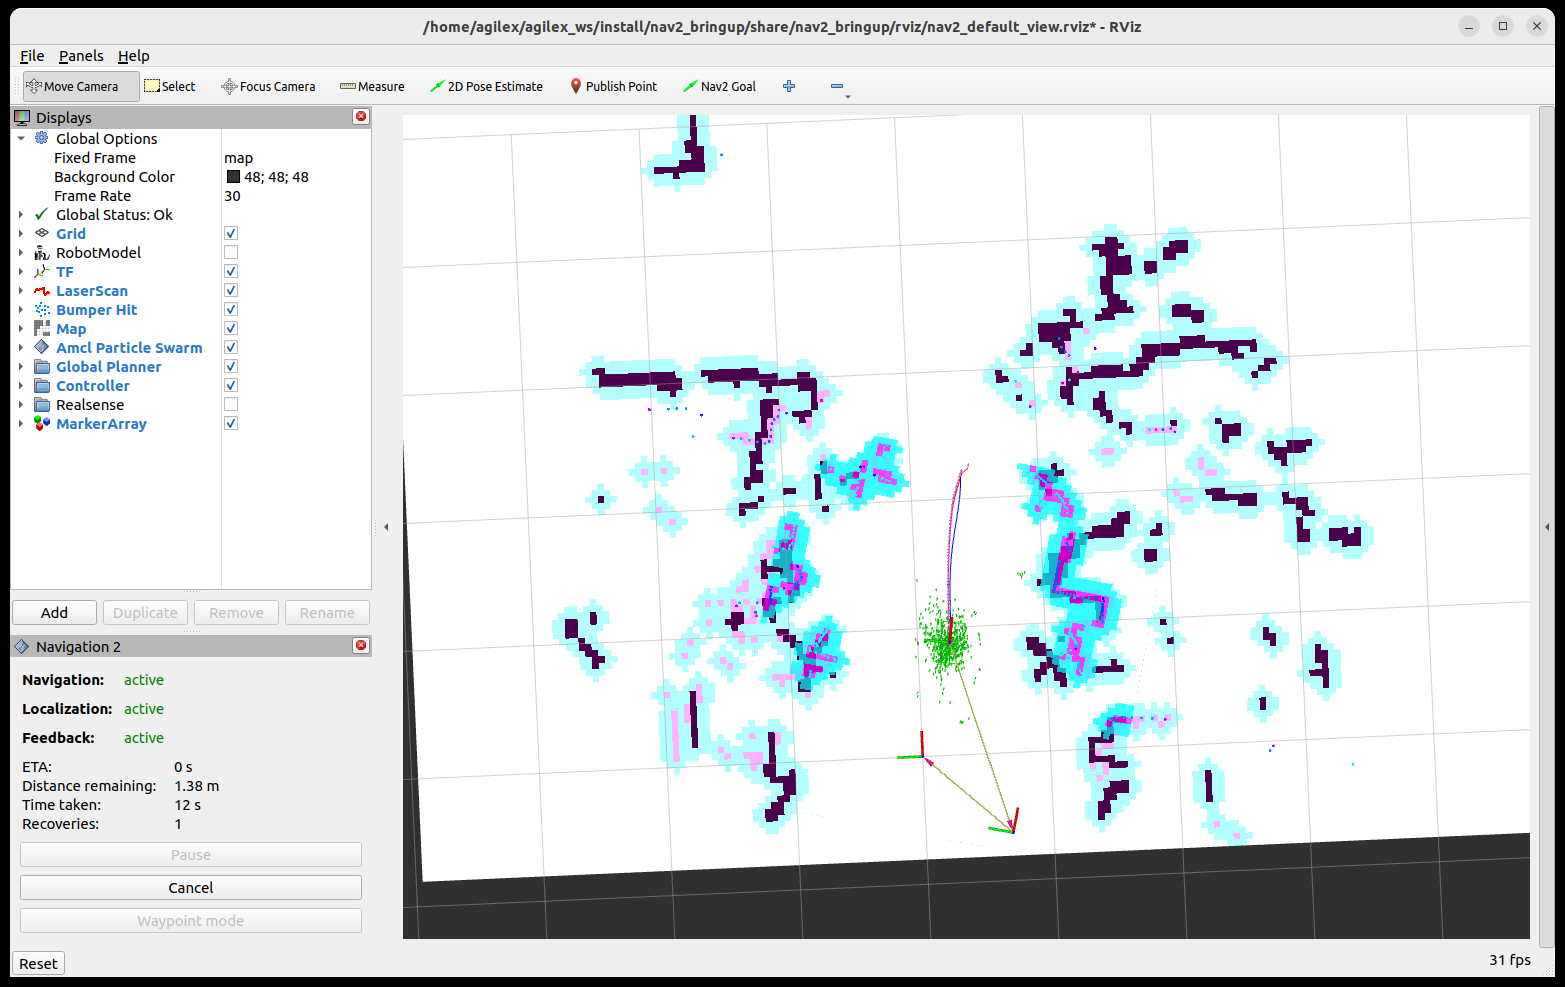
•全局路径应避开墙体与膨胀区域;若穿过障碍,先检查地图和代价地图参数。•局部路径频繁摆动时,降低速度、检查雷达遮挡和控制器参数。•卡住后观察行为树是否触发旋转、后退或等待恢复。•多点导航前先测试单点,确认每个途经点位于可通行区域。
| 检查项 | 正常现象 | 异常处理 |
|---|---|---|
| 定位粒子 | 集中在机器人附近并逐渐稳定 | 重新设置初始位姿或检查地图 |
| 激光与地图 | 轮廓基本重合 | 检查坐标系、地图版本和起始位置 |
| 全局路径 | 连续且避障 | 检查地图、代价地图与目标点 |
| 底盘响应 | 速度平滑、无明显振荡 | 降低速度并检查控制器参数 |
| APP 状态 | 指令模式,不持续手动摇杆 | 切换模式后重新发送目标 |
6.5 导航前安全检查
1.清空路径与人行通道,确保急停人员能够迅速接近车辆。
2.确认电量足以完成路线,避免低电时速度限制或突然停止。
3.核对地图版本和当前场地,移走建图后新增的临时障碍。
4.从短路线和低速参数开始,确认目标朝向和停车行为后,再执行多点任务。
6.6 路径记录与巡检
路径巡检先录制一次人工驾驶路线,再由 limo_path_patrol 节点按 CSV 复跑。
6.6.1 运行边界与接口
同一时间只允许一个 /cmd_vel 发布者。巡检期间不要启动 MyCobot GUI、listen_real_service、mycobot_adapter、Nav2、手机 App、键盘遥控或其他会控制底盘的程序。
| 功能 | 实际接口 | 说明 |
|---|---|---|
| 底盘节点 | /limo_base_node | 接收 /cmd_vel,发布 /odom 和 /limo_status |
| 雷达节点 | /ydlidar_ros2_driver_node | 发布 /scan |
| 里程计 | /odom | 路径录制和跟随都必须使用该话题 |
| 雷达 | /scan | 跟随节点的前方障碍保护输入 |
| 速度控制 | /cmd_vel | 同一时间只能保留一个发布者 |
6.6.2 启动前检查
每次上电后先检查底盘状态、里程计、雷达和速度发布者。
| 检查项 | 通过标准 | 异常处理 |
|---|---|---|
| /limo_status | control_mode=1、error_code=0,电压明显高于低电量范围;正常约 12 V | 关机充电或检查底盘报警 |
| /odom | 持续更新 | 重启底盘驱动并检查串口 |
| /scan | 持续更新 | 重启雷达并检查 USB 连接 |
| /cmd_vel | 录制前为 0 或仅有键盘遥控;巡检期间仅有 follower | 关闭多余控制程序 |
source /opt/ros/humble/setup.bash
source ~/agilex_ws/install/setup.bash

ros2 topic echo /limo_status --once
ros2 topic echo /odom --once
ros2 topic echo /scan --once
ros2 topic info /cmd_vel --verbose
ros2 node list | grep limo_path_patrol
ps -eo pid,cmd | grep '[f]ollow_path'
正常情况下只能存在一个 /limo_path_patrol_follower。重复启动 follower 会让两个节点同时创建 start、stop 服务和 /cmd_vel 发布者,可能导致控制指令冲突。
6.6.3 录制并校验路线
步骤 1:启动底盘和雷达。在终端 A 执行并保持运行,确认 /limo_base_node 和 /ydlidar_ros2_driver_node 已出现。
source /opt/ros/humble/setup.bash
source ~/agilex_ws/install/setup.bash
ros2 launch limo_bringup limo_start.launch.py

ros2 node list | grep -E 'limo_base|ydlidar'
步骤 2:开始录制新路线。在终端 B 执行。新录制结果会覆盖旧路线,录制器把第一条 /odom 样本作为路线原点。
mkdir -p ~/.ros/limo_path_patrol
ros2 launch limo_path_patrol record_path.launch.py \
  path_file:="$HOME/.ros/limo_path_patrol/lab_route.csv" \
  odom_topic:=/odom
看到 First odometry sample received; route started. 后再开始驾驶。CSV 中的 x、y、yaw 都是相对该原点的位置和朝向。
步骤 3:启动键盘遥控。在终端 C 执行。连续按 q 降低速度,不要使用默认高速录制。
source /opt/ros/humble/setup.bash
source ~/agilex_ws/install/setup.bash
ros2 run teleop_twist_keyboard teleop_twist_keyboard| 按键 | 功能 |
|---|---|
| i | 前进 |
| 逗号 (,) | 后退 |
| j | 左转 |
| l | 右转 |
| k | 立即停车 |
| q | 降低整体速度 |
步骤 4:驾驶并录制路线。把小车放在固定起点、摆正车头,先按 i 直线前进一小段,再开始正常转弯;到达终点后按 k 停车。
- 保持低速、连续和平滑,不突然加速、不急转弯。
- 开始记录后不要先按 j 或 l 原地旋转,也不要横穿已经走过的路线。
- 路线周围不要有新增固定障碍;第一段应是从静止直接缓慢前进。
步骤 5:保存路线。回到终端 B 按 Ctrl+C。只有看到 Saved ... points, route length ... m 才表示保存完成;没有 Saved 时不要继续巡检。
步骤 6:关闭键盘遥控。回到终端 C 按 Ctrl+C,再执行 ros2 topic info /cmd_vel --verbose,确认 teleop_twist_keyboard 已消失。
步骤 7:校验路线文件。以下脚本只读取 CSV,不会让小车运动。
python3 - <<'PY'
import csv
import math
from pathlib import Path

path = Path.home() / ".ros/limo_path_patrol/lab_route.csv"
with path.open(newline="", encoding="utf-8-sig") as f:
    rows = [(float(r["x"]), float(r["y"]), float(r["yaw"]))
            for r in csv.DictReader(f)]

if len(rows) < 2:
    raise SystemExit("FAIL: route has fewer than 2 points")

steps, turns = [], []
for a, b in zip(rows, rows[1:]):
    steps.append(math.hypot(b[0] - a[0], b[1] - a[1]))
    turns.append(abs(math.atan2(math.sin(b[2] - a[2]),
                               math.cos(b[2] - a[2]))))

route_length = sum(steps)
start_end = math.hypot(rows[-1][0] - rows[0][0],
                       rows[-1][1] - rows[0][1])
max_step = max(steps)
max_turn = max(turns)

cumulative = 0.0
initial_rotation = 0
for step, turn in zip(steps, turns):
    if cumulative > 0.20:
        break
    if step < 0.005 and turn > math.radians(3.0):
        initial_rotation += 1
    cumulative += step

print(f"points={len(rows)}")
print(f"route_length_m={route_length:.3f}")
print(f"start_end_distance_m={start_end:.3f}")
print(f"step_min_max_m={min(steps):.3f}..{max_step:.3f}")
print(f"max_turn_deg={math.degrees(max_turn):.1f}")
print(f"initial_rotation_segments={initial_rotation}")

failures = []
if len(rows) < 20:
    failures.append("too few points")
if route_length < 1.0:
    failures.append("route too short")
if max_step > 0.20:
    failures.append("large position jump")
if initial_rotation > 0:
    failures.append("rotation-only start")
if failures:
    print("FAIL:", ", ".join(failures))
    raise SystemExit(1)
print("PASS: route meets basic patrol checks")
PY| 校验指标 | 本次结果 |
|---|---|
| 路线点数 | 160 |
| 路线长度 | 8.691 m |
| 起点到终点距离 | 0.996 m |
| 相邻点间距 | 0.050–0.060 m |
| 最大相邻点转角 | 3.9° |
| 起步原地旋转片段 | 0 |
| 结论 | PASS |
6.6.4 启动路径跟随与自动巡检
步骤 8:启动路径跟随节点。继续使用终端 B。该步骤只加载路线并等待服务,小车不会运动。
source /opt/ros/humble/setup.bash
source ~/agilex_ws/install/setup.bash
ros2 launch limo_path_patrol follow_path.launch.py \
  path_file:="$HOME/.ros/limo_path_patrol/lab_route.csv" \
  odom_topic:=/odom \
linear_speed:=0.05| 参数 | 本次值 | 要求 |
|---|---|---|
| linear_speed | 0.05 m/s | 首次复跑固定使用低速 |
| obstacle_distance | 0.35 m | 前方障碍小于该距离自动停车 |
| max_cross_track_error | 0.60 m | 偏离路线过大自动停车 |
| goal_tolerance | 0.15 m | 到达终点附近自动结束 |
| autostart | false | 防止节点启动后立即运动 |
步骤 9:把小车放回录制起点。地面位置和车头方向要与录制开始时一致,并确认路线周围没有新增障碍、键盘遥控已经关闭、/cmd_vel 只剩 follower。
步骤 10:通过服务启动巡检。在终端 C 执行。成功时返回 success=True 和 Patrol started.;节点等待约 2 秒后开始发布 /cmd_vel。
ros2 service call /limo_path_patrol/start \
std_srvs/srv/Trigger "{}"| 步骤 | 作用 | 小车是否运动 |
|---|---|---|
| 步骤 8:启动 follow_path | 读取 CSV,连接 /odom、/scan,创建服务并等待 start | 不运动 |
| 步骤 10:调用 start 服务 | 记录当前起点,重置路线进度,等待 2 秒后发布 /cmd_vel | 开始运动 |
6.6.5 前 10 秒检查与停止
巡检不是调用 start 后就结束。启动后应立即检查运动指令和里程计是否同时变化。
ros2 topic echo /cmd_vel --once
ros2 topic echo /odom --once
sleep 3
ros2 topic echo /odom --once
ros2 topic echo /limo_status --once| 观察结果 | 判断与处理 |
|---|---|
| /cmd_vel 约 0.05 m/s,/odom 位置连续变化 | 继续巡检并观察终点停车 |
| /cmd_vel 持续非零,但 /odom 数秒不变 | 立即调用 stop、发布零速度并检查 /limo_status |
| /limo_status 显示 8.9 V、error_code=3 | 低电量保护:关机充电,不要提高速度 |
| 没有 /cmd_vel 或 scan is stale | 停止巡检,检查 follower 日志、雷达和重复进程 |
ros2 service call /limo_path_patrol/stop \
  std_srvs/srv/Trigger "{}"

ros2 topic pub --once /cmd_vel geometry_msgs/msg/Twist \
  "{linear: {x: 0.0, y: 0.0, z: 0.0}, angular: {x: 0.0, y: 0.0, z: 0.0}}"
正常停止时调用 stop 服务即可,follower 程序仍然保留,可再次调用 start。紧急停止时优先按物理急停,也可以在终端 B 按 Ctrl+C 结束 follow_path,再调用 stop 并发布零速度。
error_code=3 的低位定义如下:0x0001 和 0x0002 均为低电量;0x0004 为遥控器失联;0x0008、0x0010、0x0020、0x0040 分别为 1–4 号电机驱动错误;0x0100 为驱动状态错误。
| 常见现象 | 优先检查 | 处理 |
|---|---|---|
| 出现 Cross-track error | 起点或车头方向不一致 | 回录制起点对齐车头,必要时重录 |
| 录制后没有 Saved | 是否按 Ctrl+C,点数是否至少为 2 | 重新录制并保存 |
| /cmd_vel 有多个发布者 | Nav2、teleop、App、重复 follower | 只保留一个巡检发布者 |
| 有 /cmd_vel 但车不动 | /limo_status 电压、错误码、控制模式 | error_code=3 时关机充电 |
| Laser scan is stale | 雷达节点和 /scan | 重启雷达并检查数据 |
| No odometry received | /odom | 重启底盘并检查串口 |
| start 返回 already running | 上次巡检未 stop 或 follower 重复 | 先 stop,再检查 follower 数量 |
| 第一次复跑偏离 | 起点方向不对或路线开头旋转 | 重录路线,不要放宽 0.60 m 阈值 |
6.6.6 验收与本次恢复
一条可自动复跑的路线应从固定起点开始,车头方向固定,开始记录后先直线前进,低速连续驾驶,不原地旋转、不急转弯、不横穿原路线,并且航线周围没有新增固定障碍。路线文件不要手工编辑,重新录制比修改 CSV 更可靠。
| 阶段 | 通过标准 |
|---|---|
| 录制前 | 环境已加载;/limo_base_node、/ydlidar_ros2_driver_node、/odom、/scan 正常;control_mode=1、error_code=0;没有多余 /cmd_vel 发布者 |
| 录制后 | 出现 Saved;CSV 至少 20 个点、路线长度大于 1 m、最大相邻点间距不超过 0.20 m、起步没有原地旋转 |
| 自动巡检前 | 键盘遥控已关闭;/cmd_vel 只有 limo_path_patrol_follower;只有一个 follower;小车回到录制起点并摆正车头;人员和急停就位 |
| 自动巡检后 | start 返回 success=True;/cmd_vel 约 0.05 m/s;/odom 位置连续变化;到达终点或调用 stop 后及时停车 |
本次恢复步骤:小车已经关机充电,充电完成后按以下顺序恢复。
- 开机,等待底盘和网络启动。
- source /opt/ros/humble/setup.bash 和 source ~/agilex_ws/install/setup.bash。
- 启动 limo_start.launch.py。
- 执行 ros2 topic echo /limo_status --once,确认 error_code=0、电压恢复正常。
- 确认 /odom 和 /scan 都有数据。
- 启动 follow_path.launch.py,保持 linear_speed:=0.05、autostart=false。
- 把小车放回录制起点并摆正车头。
- 关闭所有其他 /cmd_vel 发布者。
- 调用 start 服务。
- 前 10 秒确认 /cmd_vel 非零且 /odom 连续变化;若仍不变化,立即停止并重新检查 /limo_status。
第7章 深度相机与雷达融合建图导航
ORBBEC Dabai 提供彩色与深度信息。RTAB-Map 将 RGB-D 数据、里程计和可选激光数据结合起来,构建三维环境地图并支持视觉定位。与纯激光导航相比,RGB-D 方案对纹理和光照更敏感,因此需要控制车速、保持相机清洁并保证计算负载稳定。
7.1 Dabai 深度相机
| 项目 | 参数 | 项目 | 参数 |
|---|---|---|---|
| 深度距离 | 0.3-3 m | 基线 | 40 mm |
| 深度 FOV | H 67.9 度 / V 45.3 度 | 彩色 FOV | H 71 度 / V 43.7 度 |
| 深度分辨率 | 最高 640 x 400 at 30 FPS | 彩色分辨率 | 最高 1920 x 1080 at 30 FPS |
| 精度 | 1 m 处约 6 mm | 延迟 | 30-45 ms |
| 数据传输 | USB 2.0 或以上 | 供电 | USB |
| 工作温度 | 10-40 摄氏度 | 尺寸 | 59.6 x 17.4 x 11.1 mm |
# 启动相机
ros2 launch orbbec_camera dabai.launch.py
# 查看可用话题
ros2 topic list | grep -E 'color|depth|camera'
# 可视化图像
ros2 run rqt_image_view rqt_image_view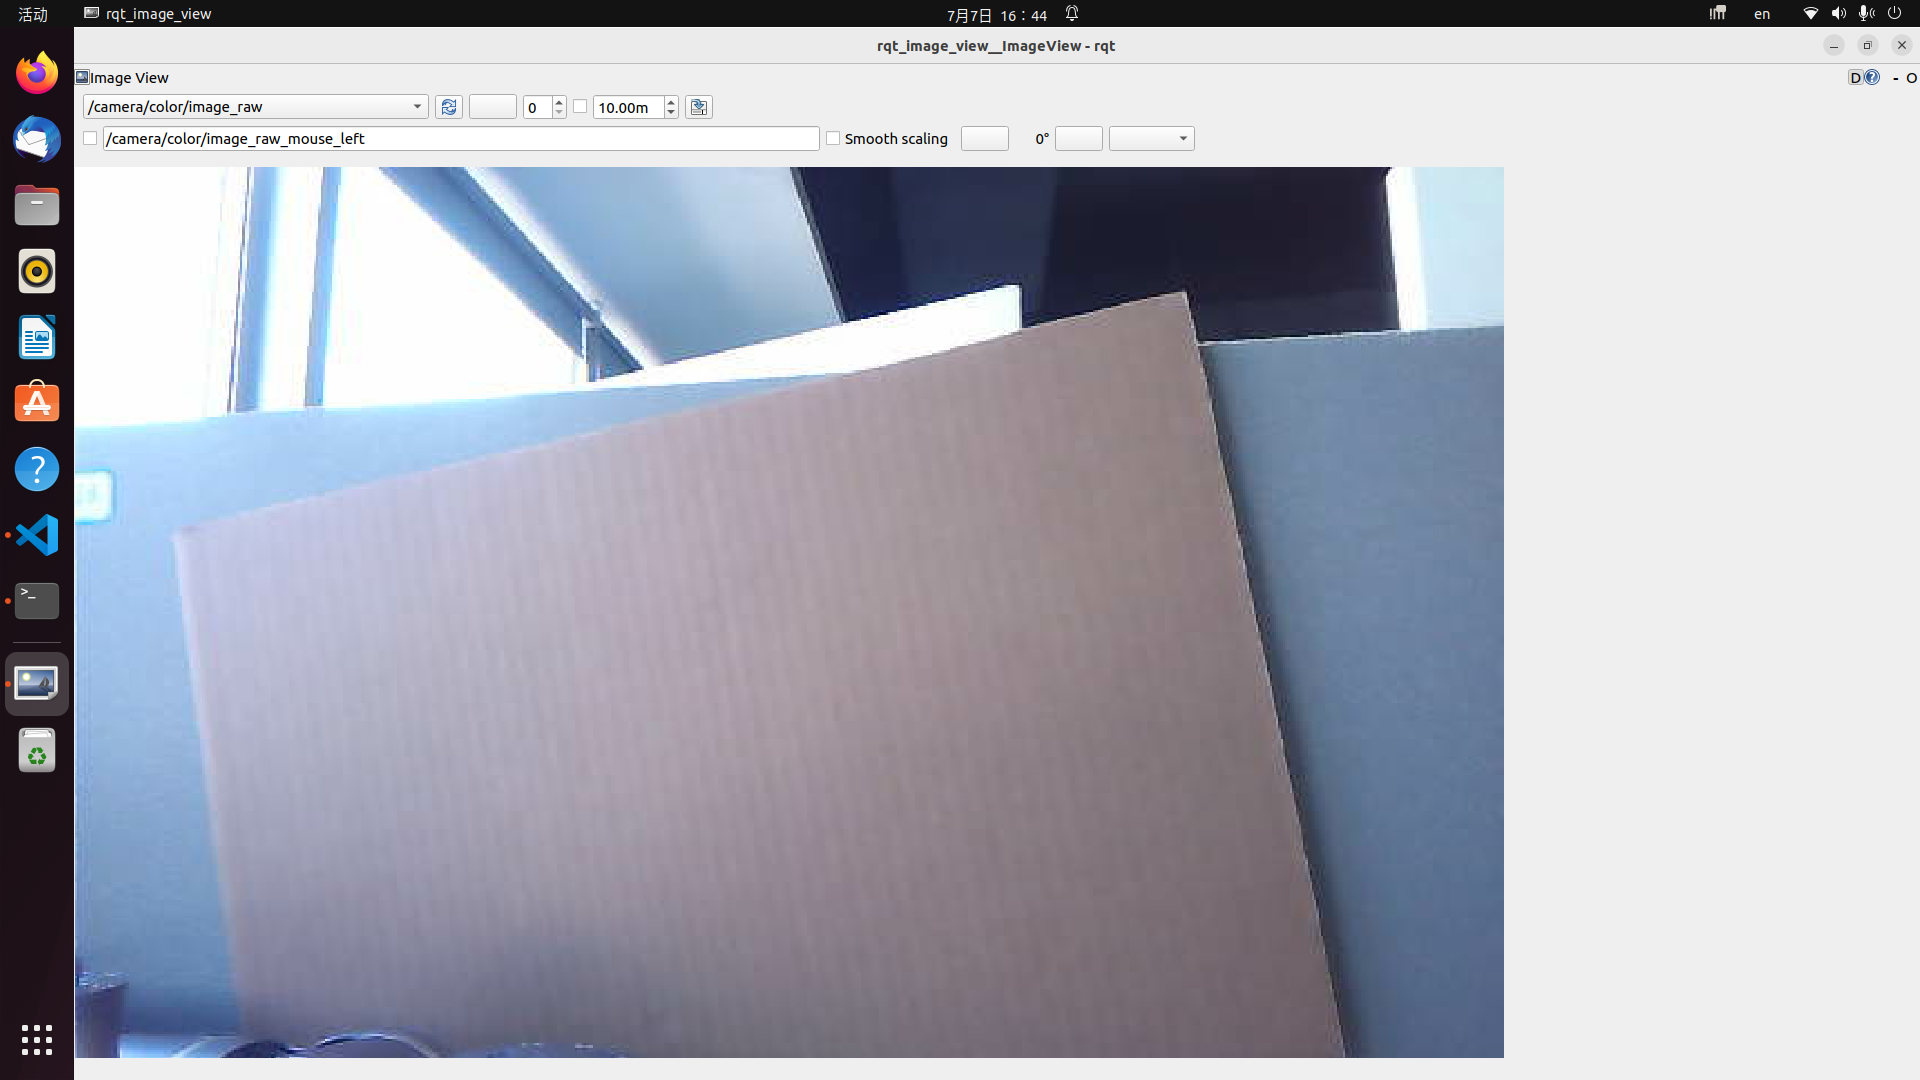
7.2 RTAB-Map 建图
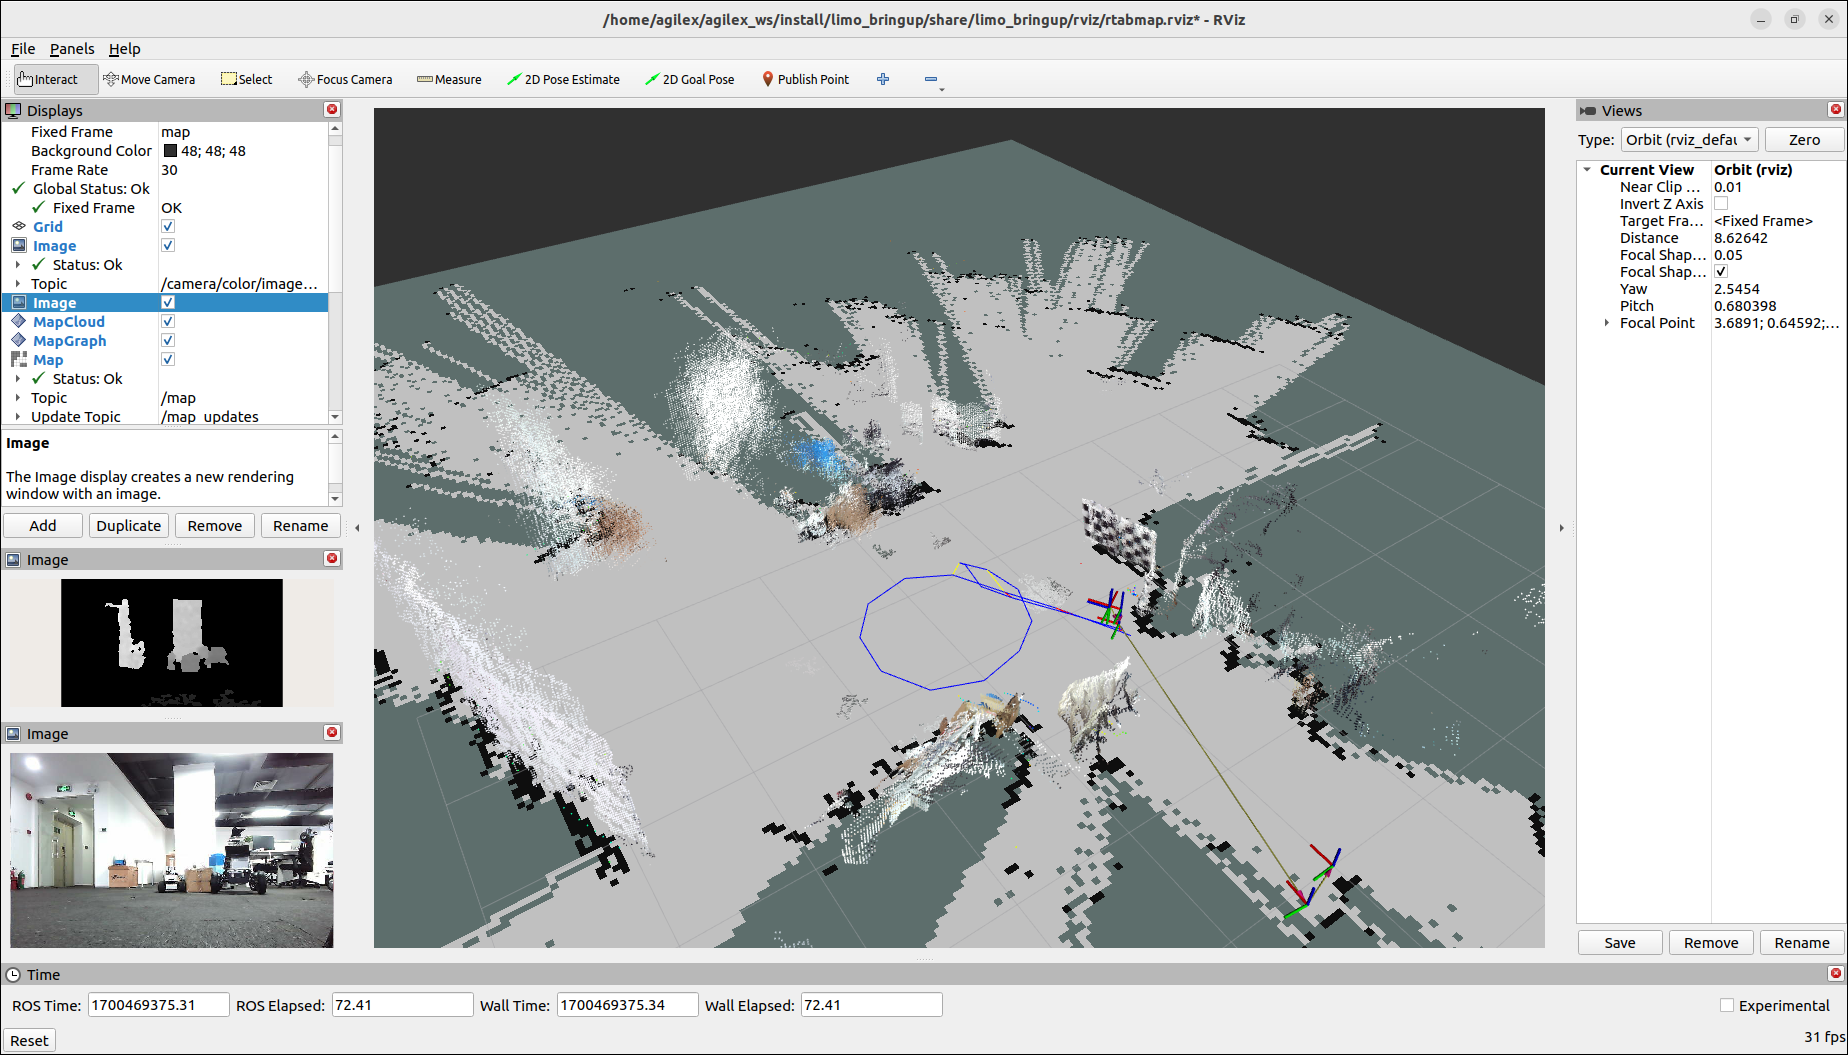
RTAB-Map 的核心是外观与几何约束结合的地图管理。它通过关键帧、回环检测和图优化提高长路线的一致性,并可使用 RGB-D 数据构建稠密地图。计算资源不足时,算法会增加地图管理负担,因此应使用适当分辨率并控制处理频率。
数据库安全:limo_rtab_rgbd.launch.py 默认以 rtabmap -d 启动建图,会删除并重建 ~/.ros/rtabmap.db。需要重新建图时可直接执行;需要加载已有地图时,应先备份数据库,并使用 localization:=true,不能再次以默认建图模式启动。
# 终端 A:底盘与雷达
ros2 launch limo_bringup limo_start.launch.py
# 终端 B:深度相机
ros2 launch orbbec_camera dabai.launch.py
# 终端 C:RTAB-Map RGB-D 建图
ros2 launch limo_bringup limo_rtab_rgbd.launch.py| 地图保存位置 建图完成后正常结束节点。数据库通常位于 ~/.ros/rtabmap.db。~/.ros 是隐藏目录,可在文件管理器按 Ctrl+H 显示。实验结束 前应把数据库复制到项目目录并备份。 |
|---|
7.3 RTAB-Map 定位导航
# 终端 A:底盘与雷达
ros2 launch limo_bringup limo_start.launch.py
# 终端 B:深度相机
ros2 launch orbbec_camera dabai.launch.py
# 终端 C:载入数据库并进入定位模式
ros2 launch limo_bringup limo_rtab_rgbd.launch.py localization:=true
# 终端 D:启动 Nav2 导航
ros2 launch limo_bringup limo_rtab_nav2.launch.py
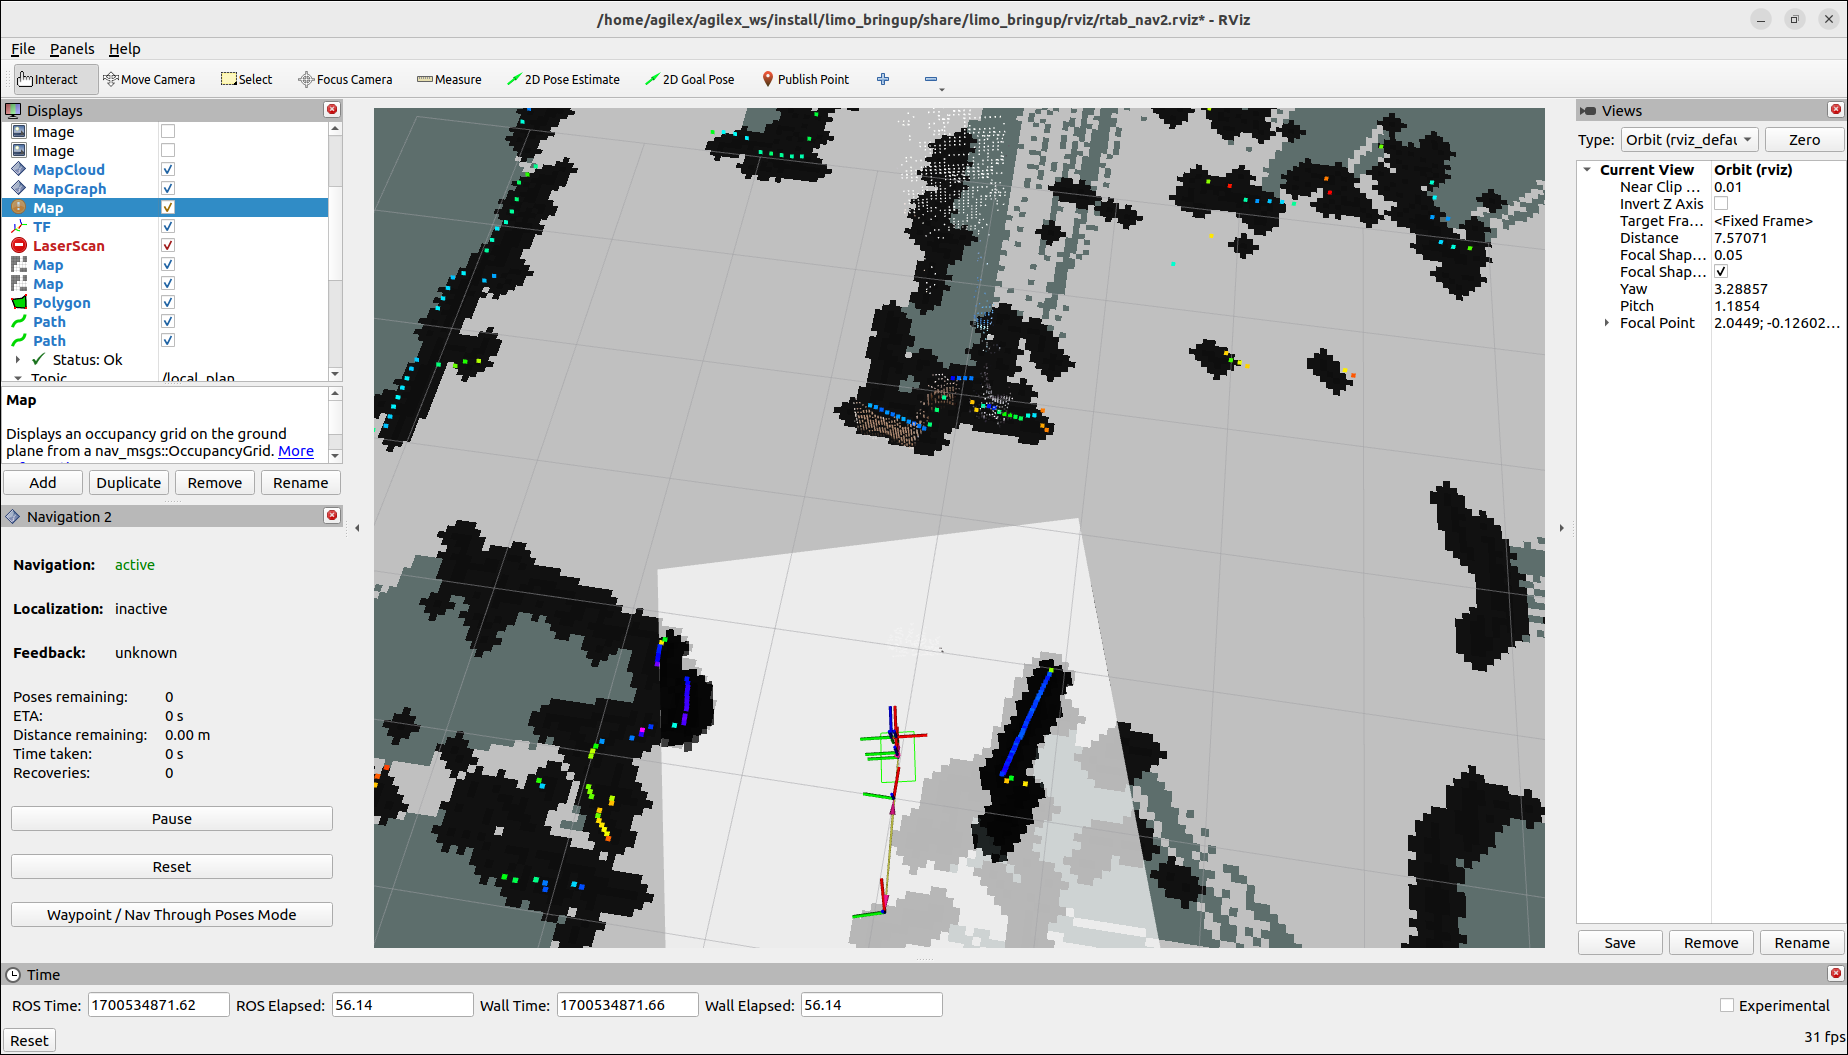
使用视觉定位时,通常不需要像纯激光导航那样先在 RViz2 中手工校正二维位姿。启动 localization:=true 前必须确认 ~/.ros/rtabmap.db 是本次任务对应的数据库,并等待当前画面与地图定位状态稳定后再发送 Nav2 目标。
| 问题 | 检查方向 |
|---|---|
| 定位无法启动 | 数据库路径、数据库版本、launch 参数 localization:=true |
| 当前位置识别错误 | 光照变化、纹理不足、相机遮挡、相似场景 |
| 地图更新慢或卡顿 | 降低相机分辨率或处理频率,关闭不必要节点 |
| 导航不启动 | 定位状态、Nav2 生命周期、TF 和地图是否就绪 |
第8章 视觉识别、巡线与交互应用
视觉节点均依赖 Dabai 相机。每次实验只启动一个相机驱动,并在新终端中检查图像话题后再启动识别节点。视觉算法受光照、目标尺寸、背景颜色和相机角度影响,示例命令用于功能验证,不应直接视为生产级参数。
8.1 通用准备
# 启动相机
ros2 launch orbbec_camera dabai.launch.py
# 检查图像话题
ros2 topic list | grep -E 'color|image'
# 可视化并选择图像话题
ros2 run rqt_image_view rqt_image_view8.2 文字识别
文字识别节点获取 RGB 图像并执行灰度化、二值化等预处理,再调用 tesseract 识别文字。需要注意:镜像自带的 C++ 节点 ros2 run limo_visions recognition 只发布标注图像 /image_hsv,不发布 /ocr/result;需要结构化结果时使用下面的前置安装与 Python 脚本(/ocr/result 为 JSON,/ocr/image 为带框图像)。提高成功率的要点是正对目标、提高对比度并减少反光。
# 前置:tesseract 与 Python 绑定(只需一次)
sudo apt install tesseract-ocr tesseract-ocr-chi-sim tesseract-ocr-eng
pip3 install --user pytesseract
# 终端 A:启动相机
ros2 launch orbbec_camera dabai.launch.py
# 终端 B:文字识别,输出 /ocr/result 与 /ocr/image
cd /home/agilex/agilex_ws/src/limo_visions/scripts
python3 limo_recognition_text_read.py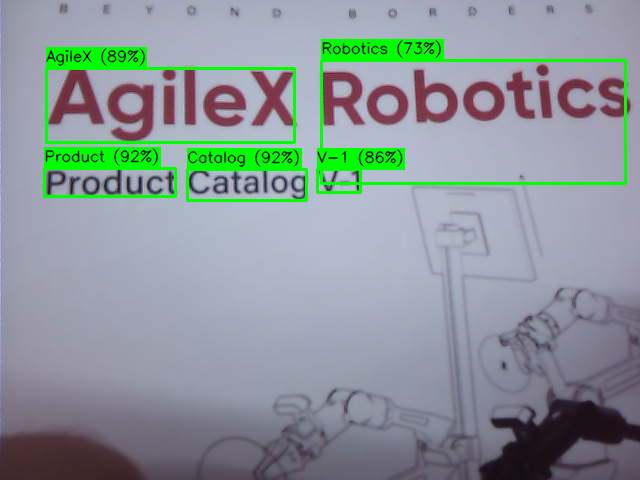
8.3 颜色识别
颜色识别把相机 RGB 图像转换为适合颜色分割的空间,按预设阈值提取目标区域,再通过轮廓、边界框或中心点输出识别结果。它只判断画面中哪里出现指定颜色,不一定改变底盘速度。
ros2 launch orbbec_camera dabai.launch.py
ros2 run limo_visions recognition| 调试点 | 影响 | 建议 |
|---|---|---|
| HSV 色相范围 | 颜色类别是否被选中 | 在固定光源下取样重新标定 |
| 饱和度与亮度 | 阴影和反光是否误检 | 限制高亮区域并增加形态学处理 |
| 最小轮廓面积 | 小色块噪声 | 按目标实际像素大小设置阈值 |
| 相机曝光 | 颜色漂移和过曝 | 关闭自动曝光或锁定参数 |
8.4 视觉巡线(FollowLine)
本机 limo_visions 的 object_detect 可执行文件实际运行 FollowLine 节点。它订阅 /camera/color/image_raw,发布 /image_hsv 和 /cmd_vel。该节点不是只读的颜色识别工具,一旦识别到线路就可能直接驱动底盘;测试前必须架空车轮或清空场地,并确认没有其他速度发布者。
ros2 launch orbbec_camera dabai.launch.py
ros2 run limo_visions object_detect
# object_detect 即 FollowLine,会发布 /cmd_vel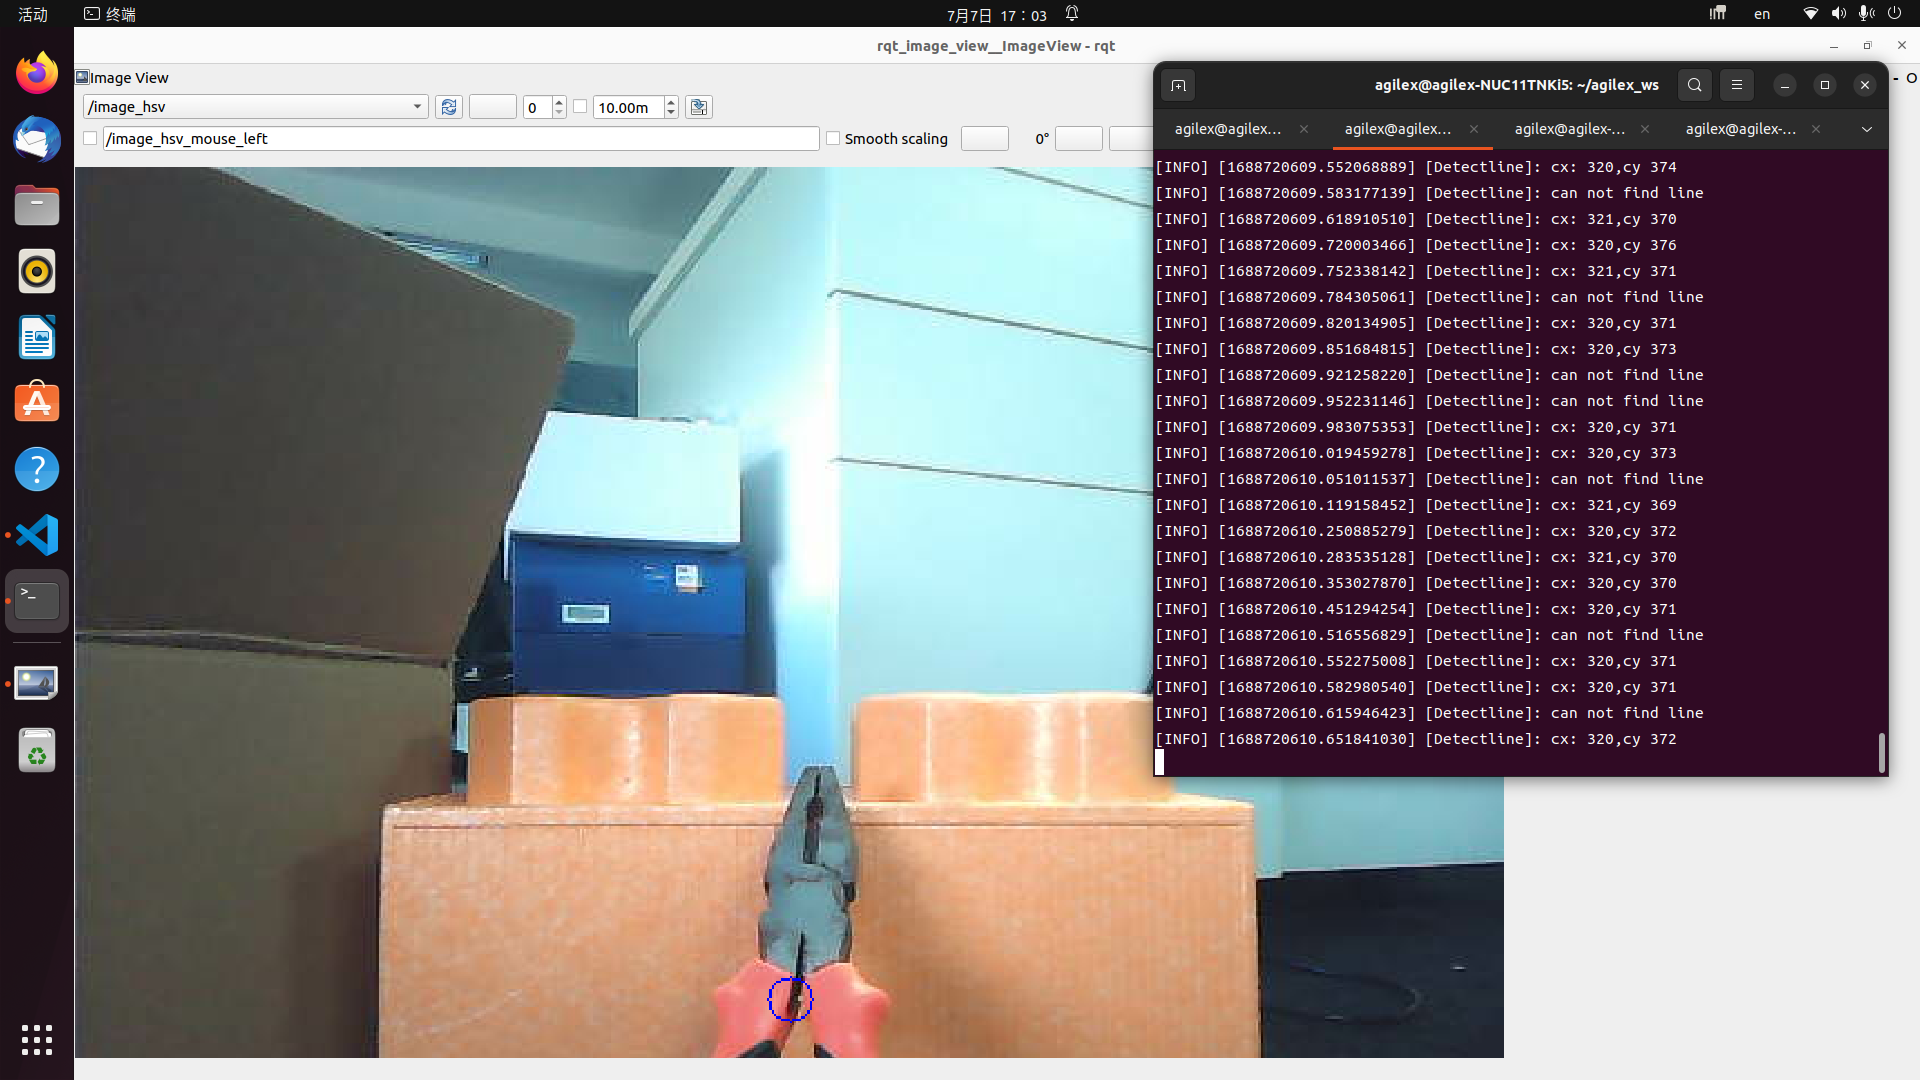
8.5 升降杆控制(选配)
选配升降杆控制通过相机识别升降杆上方的二维标记,估计车辆与升降杆的距离。当距离进入设定阈值时,视觉节点向 /chatter_updown 发布触发消息,使升降杆抬起,并从产生触发到车辆通过的短暂时间内保持开放。本机没有安装 detect_ros 时说明未配置升降杆,按选配跳过本节命令。
ros2 launch orbbec_camera dabai.launch.py
ros2 launch detect_ros agx_ar_pose.launch.py
# 若镜像未提供该 launch,可按包内实际可执行文件运行
ros2 run detect_ros agx_ar_pose| 现象 | 可能原因 | 调参方向 |
|---|---|---|
| 左右摆动 | 比例增益过大 | 降低角速度比例项 |
| 偏离后回不来 | 增益过小或图像阈值错误 | 提高增益,检查线路掩模 |
| 转弯冲出路外 | 线速度过快、前瞻距离过短 | 降低速度,增加预测距离 |
| 完全无线 | 相机话题或 launch 名称不匹配 | 检查图像话题与包内 launch |
8.6 ArUco 二维码识别与跟随
ArUco 标记由黑白几何编码组成,aruco_ros 负责检测标记并估计位姿。应保证标记平整、尺寸一致、周围有留白,且摄像头能完整看到标记。
ros2 launch orbbec_camera dabai.launch.py
ros2 launch aruco_ros single.launch.py
ros2 run limo_visions move_to_ar| 标记测试 打印标记时不要裁掉白色边界,也不要使用高反光纸张。训练前先检查标记 ID 与启动参数一致。 |
|---|
8.7 红绿灯识别
红绿灯节点将图像转换到 HSV 空间,按色相区间提取红色、黄色和绿色区域,再进行形态学处理、轮廓与外接圆检测,最后在图像上标出候选灯色,标注结果发布到 /image_hsv。环境光、曝光和红色背景是主要干扰因素。
ros2 launch orbbec_camera dabai.launch.py
ros2 run limo_visions traffic_light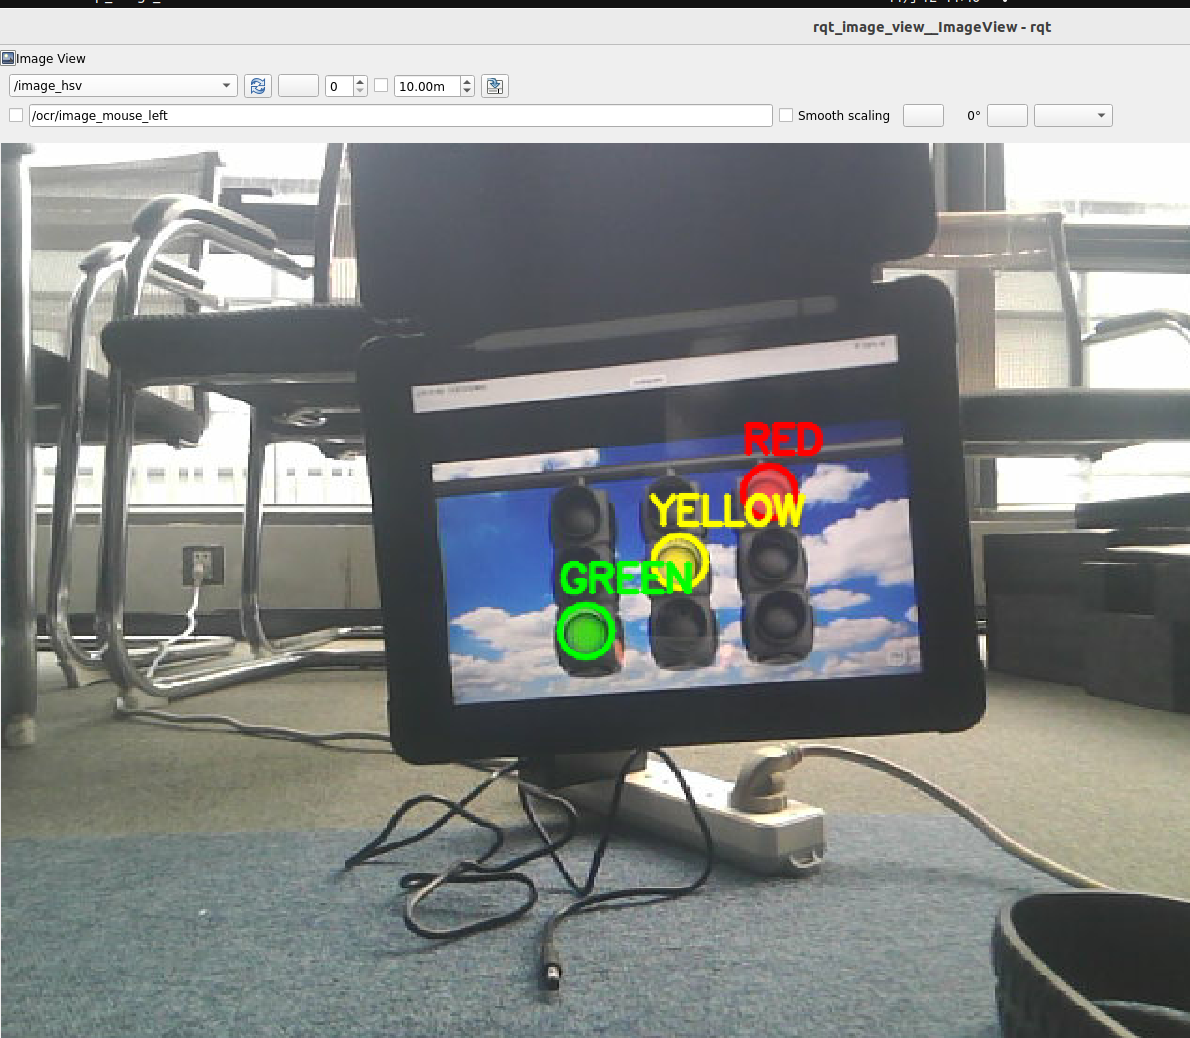
图中是在 rqt_image_view 里选择 /image_hsv 后看到的画面:同一帧里三个灯位分别被标成 GREEN、YELLOW、RED,说明颜色分割、轮廓与外接圆检测都在正常工作。
判读要点:圆圈应落在灯体上;圈落在背景上或某个灯位没有圈时,先调整 HSV 色相区间与最小轮廓面积,再锁定相机曝光、避免窗光直射。三个灯同时被标出只表示画面里出现了这三类颜色区域,是否按红灯停车要由上层逻辑再判一次。窗口第二行的 /ocr/image_mouse_left 是保存图片用的路径框,与本图判读无关。
8.8 Ultralytics YOLO 目标检测
Jetson Orin Nano 可使用 TensorRT 加速的 YOLO 节点进行对象检测。首次运行前应确认模型文件、类别配置和相机话题与 launch 文件一致。
ros2 launch orbbec_camera dabai.launch.py
ros2 launch trt_yolo yolov8n_det.launch.py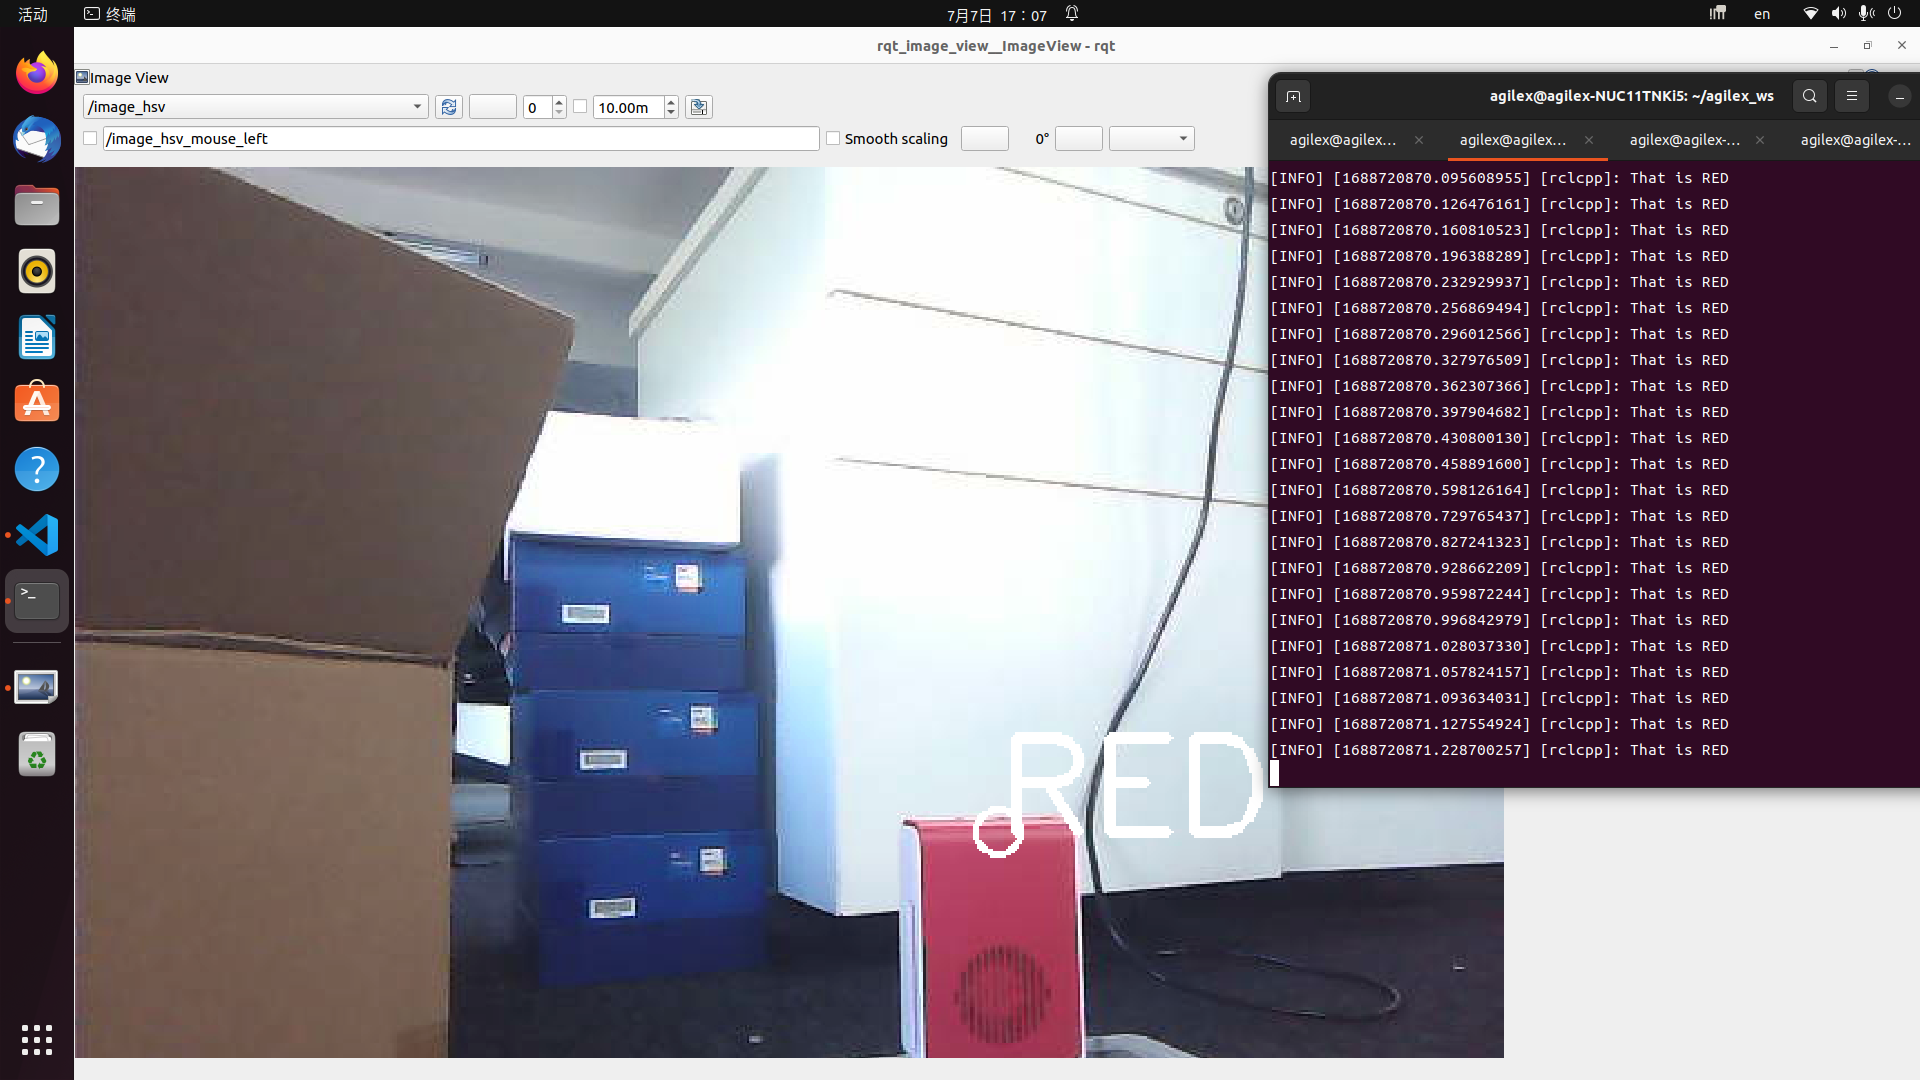
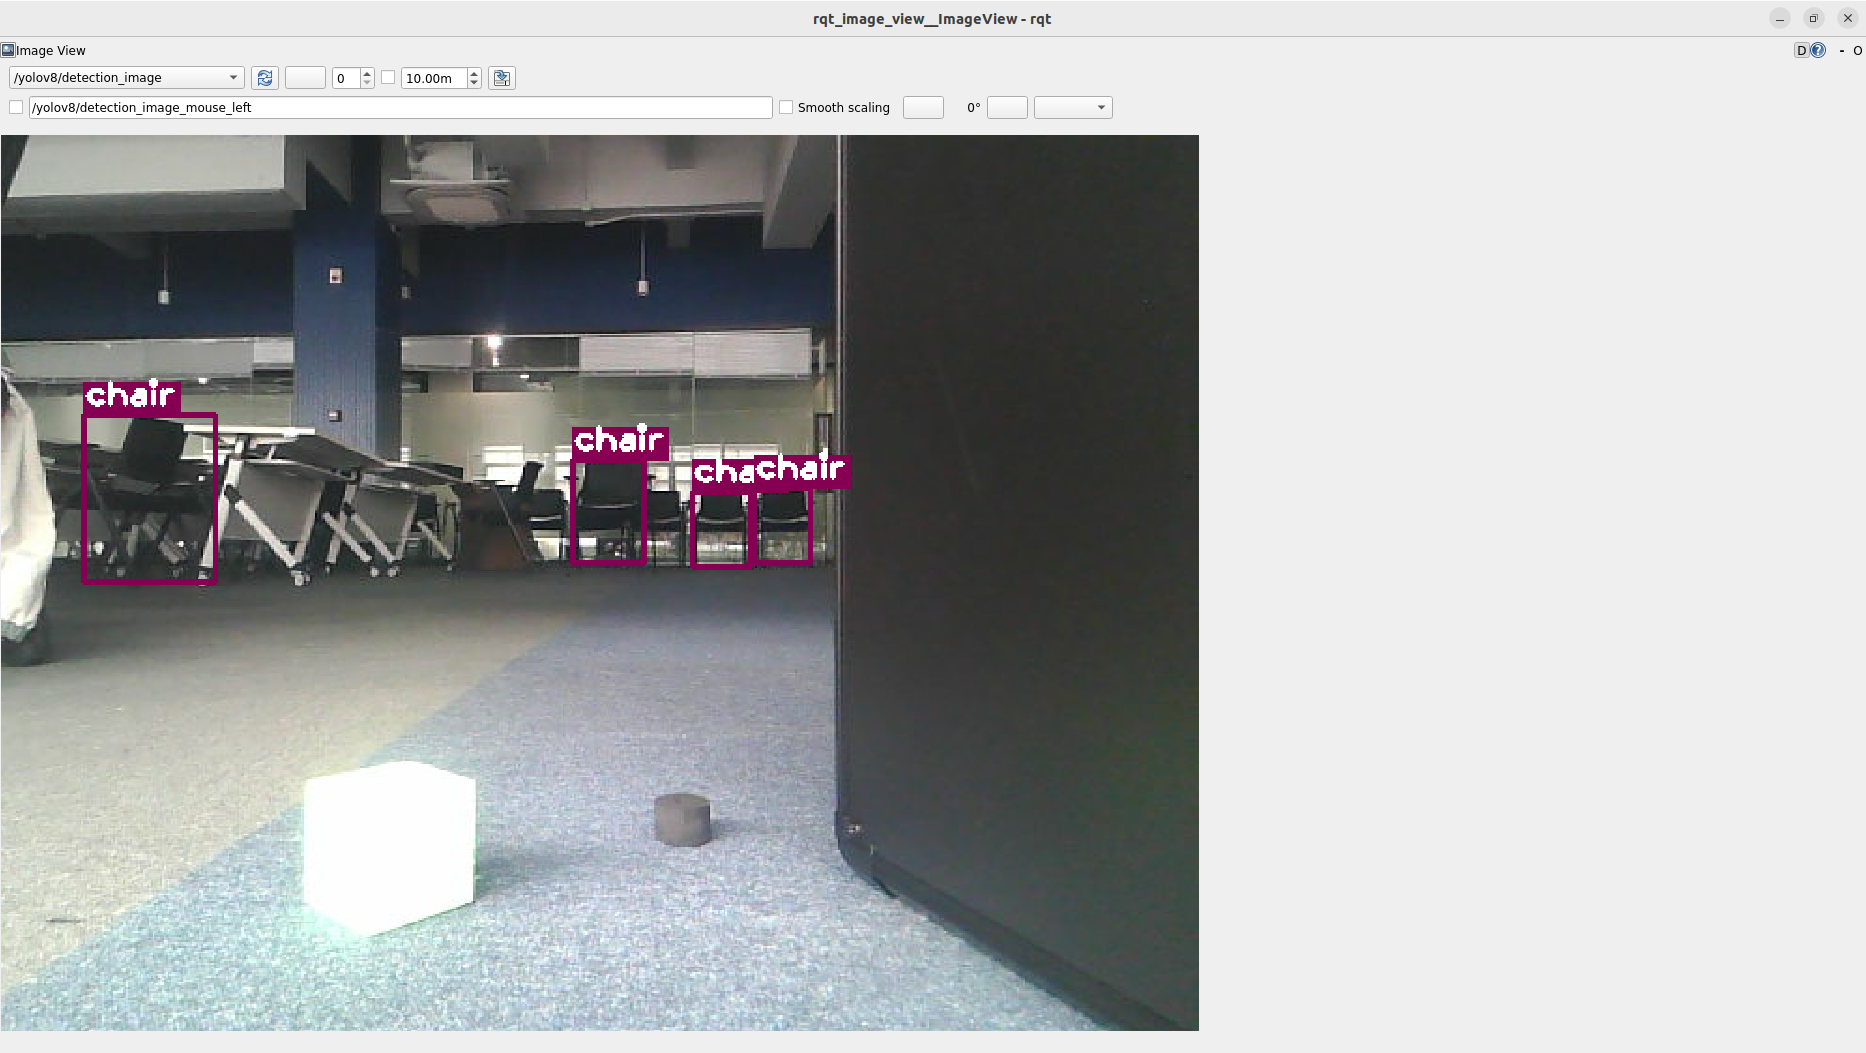
下图为另一组实测画面:在 rqt_image_view 中选择 /yolov8/detection_image 后,节点对椅子目标输出检测框和类别标签,可用于确认图像话题和检测结果是否正常。
| 应用 | 启动入口 | 观察结果 |
|---|---|---|
| 文字识别 | limo_recognition_text_read.py | /ocr/result 与终端输出 |
| 应用 | 启动入口 | 观察结果 |
|---|---|---|
| 颜色识别 | ros2 run limo_visions recognition | 目标区域、分类或图像标注 |
| 视觉巡线 | ros2 run limo_visions object_detect | 线路中心、/image_hsv 与 /cmd_vel 控制 |
| 升降杆 | ros2 launch detect_ros agx_ar_pose.launch.py | 距离阈值与 /chatter_updown 触发 |
| 视觉巡线 | ros2 launch limo_deeplearning follow_lane.launch.py | 线路偏移与 /cmd_vel 控制 |
| ArUco | aruco_ros single.launch.py + move_to_ar | 标记 ID、位姿与跟随动作 |
| 红绿灯 | ros2 run limo_visions traffic_light | 图像中的灯色标记 |
| YOLO | trt_yolo yolov8n_det.launch.py | 检测框、类别与置信度 |
8.9 视觉综合实验建议
| 实验 | 输入 | 目标输出 | 安全要求 |
|---|---|---|---|
| 文字读取 | 正面标牌 | 识别文本与置信结果 | 车辆保持静止 |
| 颜色巡检 | 不同色块 | 颜色类别和目标中心 | 先验证颜色阈值,再接入速度 |
| 视觉巡线 | 连续线条 | 偏移、角速度和控制量 | 设置最大速度与出线停车 |
| 红绿灯联动 | 红绿目标 | 灯色状态与停车条件 | 识别到红灯必须优先停车 |
| YOLO 检测 | 目标物体 | 类别、检测框与置信度 | 检测和规划解耦,避免误检直接急转 |
综合实验应先验证单一视觉输出,再允许节点发布 /cmd_vel。建议增加“超时未识别即停车”和“单条消息最大持续时间”两项保护,避免旧识别结果持续驱动车辆。
第9章 远程桌面、SSH与多设备协同
LIMO 的远程调试由两条通道组成:RDP 共享桌面负责查看和操作 Ubuntu 桌面、RViz2 与图形工具,SSH 终端负责运行 ROS 2 命令、传输文件和查看日志。两条通道可以同时使用,也可以从多台电脑同时连接。
9.1 网络准备与共享桌面文件
小车和所有控制电脑必须连接到同一个可互通局域网。优先使用实验室内网,不要使用会隔离设备的访客 WiFi。如果小车 IP 发生变化,先在车端执行 hostname -I 获取地址,再更新共享桌面文件。
- 在小车终端执行 hostname -I,记录当前局域网 IP。
- 将 Windows 电脑连接到同一路由器或实验内网。
- 双击 AgileX共享桌面.rdp。当前配置默认指向 192.168.0.242:3389,用户名为 agilex。
- 如果地址变化,右键 .rdp 文件选择“编辑”,修改“计算机”字段并保存。
| 项目 | 当前配置 | 说明 |
|---|---|---|
| 桌面入口 | AgileX共享桌面.rdp | 无需安装额外远程桌面客户端 |
| 远程地址 | 192.168.0.242:3389 | IP 变化时修改 .rdp 中的计算机地址 |
| 登录账号 | agilex | 密码使用部署时设置的小车桌面密码 |
| 网络要求 | 同一局域网 | 电脑能够访问小车的 3389 端口 |
| 多设备同时连接 可以把 AgileX共享桌面.rdp 复制到多台 Windows 电脑,车端和电脑位于同一局域网时可同时连接。建议一人负责图形界面或 RViz2,一人通过 SSH 执行命令,另一台设备用于观察或记录。多人共用同一桌面时,应先确认当前由谁启动节点、谁发送目标,避免重复启动或同时控制车辆。 |
|---|
9.2 RDP登录与Windows安全提示
以下两个提示来自 Windows 对 .rdp 文件和 xrdp 自签名证书的安全检查。只有在确认小车 IP、网络环境和设备归属后,才应继续连接;在公共网络或地址不匹配时应取消。
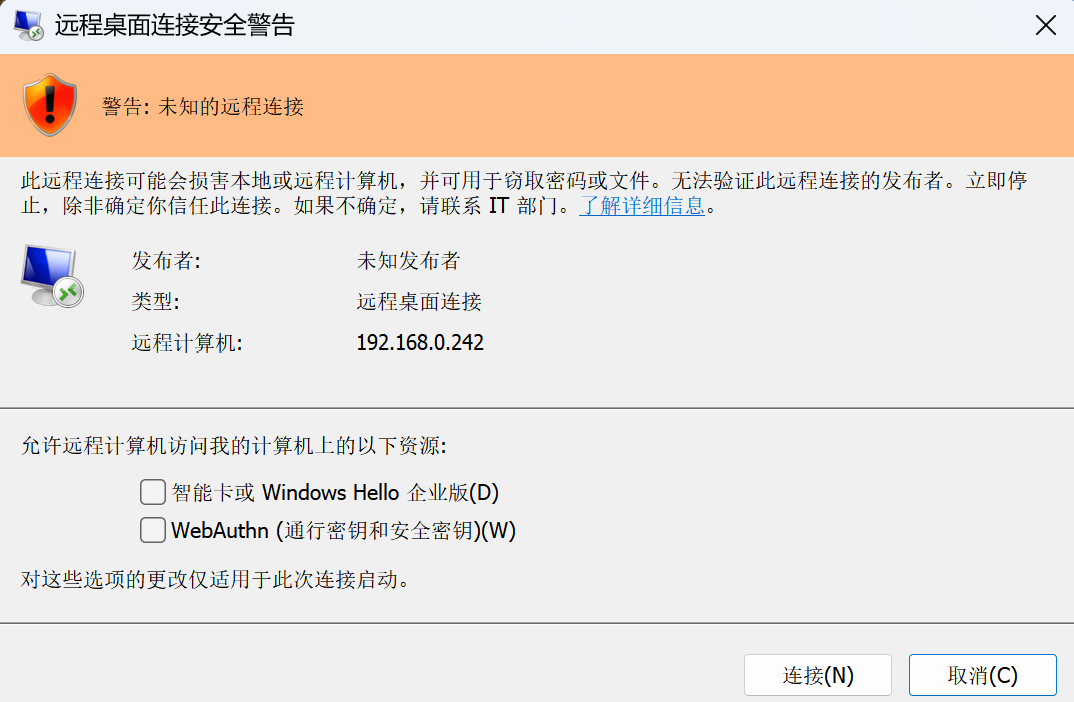
- 核对“远程计算机”是否为小车当前 IP,例如 192.168.0.242。
- 确认处于受控实验网络,并且该 .rdp 文件来自项目维护者。
- 通常不需要勾选智能卡或 WebAuthn;确认无误后点击“连接”。
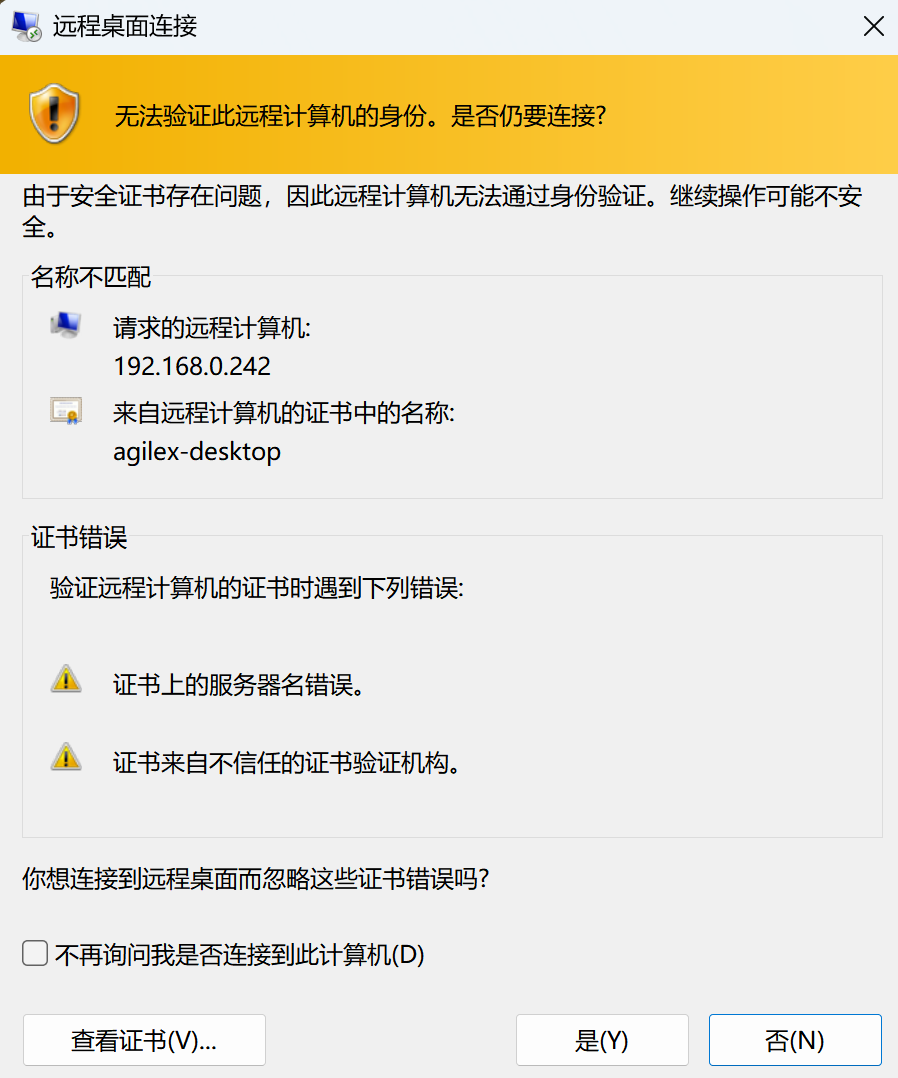
| 证书提示如何判断 提示中的请求地址应是小车 IP,证书名称通常为 agilex-desktop。该证书来自 xrdp 自签名配置,因此 Windows 会报告“证书上的服务器名错误”和“证书来自不受信任的证书验证机构”。仅在地址、设备和网络均确认可信时点击“是”;如不希望重复询问,可在首次验证后勾选“不再询问”。 |
|---|
- 在 xrdp 登录窗口输入用户名 agilex 和桌面密码。
- 如进入 Ubuntu 登录界面,再选择 agilex 并输入系统密码。
- 登录后保持桌面在线。关闭 RDP 窗口可能导致该桌面启动的图形程序退出。
- 确认能够看到任务栏、应用窗口和网络状态。
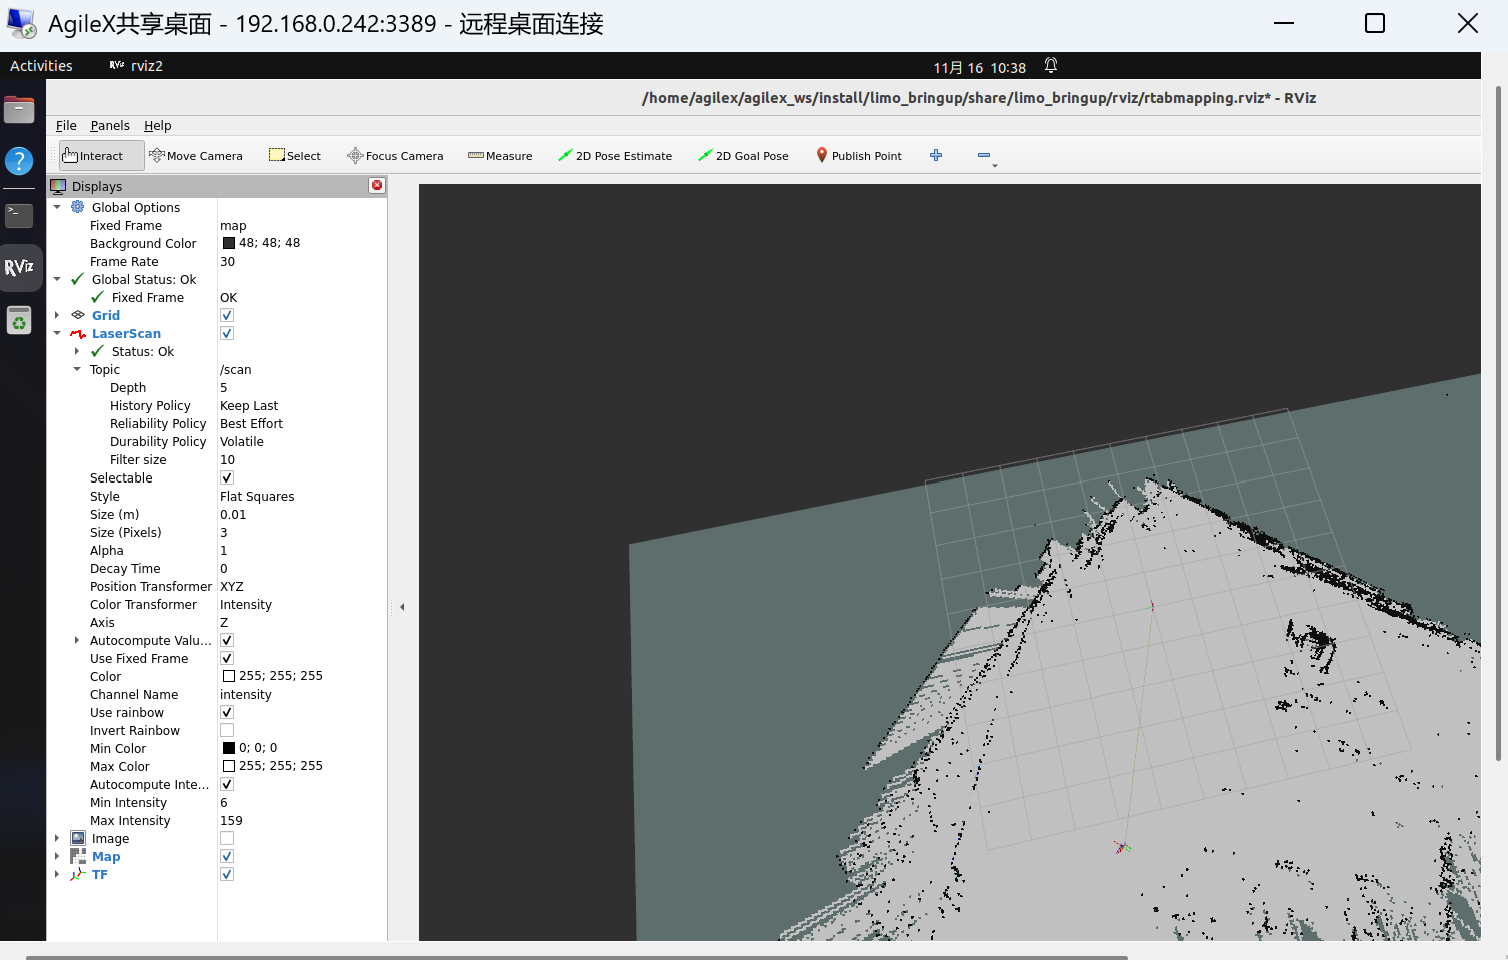
图 9-4 是连接成功的参照状态:窗口标题显示 AgileX共享桌面 - 192.168.0.242:3389,Ubuntu 桌面中的 RViz2 正在显示地图、激光和坐标信息。
9.3 SSH终端、图形显示与多设备分工
RDP 和 SSH 可以同时使用。RDP 显示桌面结果,SSH 执行命令并保留终端日志。新建 SSH 终端后先加载 ROS 2 和工作空间环境。
ssh agilex@192.168.0.242
source /opt/ros/humble/setup.bash
source ~/agilex_ws/install/setup.bash
ros2 node list
ros2 topic list
如果通过 SSH 启动 rviz2、rqt 或机械臂滑块等图形程序,先保持 RDP 桌面在线,再在当前 SSH 终端执行以下四行:
多台车或多台电脑接入同一网络时,ROS 2 默认的 ROS_DOMAIN_ID 都是 0,会互相收到对方的话题(包括 /cmd_vel)。多设备同时实验前,先约定一个私有 domain 并在所有设备上设成相同的值:export ROS_DOMAIN_ID=42,写入 ~/.bashrc 后重新打开终端生效。
# 先确认 display 号:ls /tmp/.X11-unix 里是 X0 还是 X1,下面以 :0 为例
export DISPLAY=:0
export XAUTHORITY=/run/user/1000/gdm/Xauthority
export XDG_RUNTIME_DIR=/run/user/1000
rviz2| 通道 | 最适合的任务 | 结果显示位置 |
|---|---|---|
| RDP 共享桌面 | 查看桌面、RViz2、rqt、滑块和地图 | Windows 远程桌面窗口 |
| SSH 终端 | 运行 ros2 命令、查看日志、传输文件 | SSH 终端 |
| RDP + SSH | 一人观察界面、一人执行命令并协同排障 | 桌面与终端同时使用 |
| 设备 | 建议分工 | 注意事项 |
|---|---|---|
| 电脑 A | RDP 查看 RViz2、地图和 GUI | 避免与其他设备重复点击导航目标 |
| 电脑 B | SSH 启动节点、查看日志 | 每个新终端都要 source 环境 |
| 电脑 C | RDP 观察或记录实验结果 | 共用桌面时不要争抢同一窗口操作 |
| 现场人员 | 观察车辆、急停和物理边界 | 远程操作不能替代现场安全值守 |
| 多设备操作规则 多台设备可同时连接,但同一实验只保留一个导航目标发布者、一个速度控制源和一份日志记录。开始行驶前由现场负责人确认控制权归属,结束后统一停车并关闭所有节点。 |
|---|
9.4 常见连接问题与日常维护
| 现象 | 优先检查 | 处理 |
|---|---|---|
| RDP 无法连接 | 同网段、IP 变化、3389 服务 | ping 小车地址;用 hostname -I 核对新 IP |
| 出现发布者警告 | 远程计算机地址和 .rdp 来源 | 仅在可信实验网络确认后点击连接 |
| 证书名称不匹配 | 请求 IP 与证书名 | 确认地址和 agilex-desktop 均正确后再继续 |
| SSH 无图形窗口 | RDP 是否在线、DISPLAY/XAUTHORITY | 保持 RDP 在线并在当前 SSH 终端重新 export |
| 多设备操作冲突 | 是否重复启动节点或点击目标 | 明确一名主操作者,其余设备只观察 |
| 周期 | 检查项目 | 标准 |
|---|---|---|
| 每次实验前 | 网络、电量、轮胎、相机与雷达 | 连接稳定,无松动、无遮挡 |
| 每次实验后 | 停止节点、备份地图与日志 | 后台无残留进程,关键数据已备份 |
| 每周 | USB/CAN 线缆、侧门、散热和磁盘 | 无破损,温度与空间正常 |
| 长期存放 | 电池约 50% 电量并分离 | 定期补电,避免过放 |
第10章 SenseVoice语音识别与运动控制(选配)
本车 ROS 2 语音链路采用 SenseVoice-Small 离线模型、Sherpa-ONNX 推理、SoX 噪声处理和 ROS 2 节点。识别文本发布到 /voice/text,运动节点再把固定命令词转换为 /cmd_vel。
10.1 SenseVoice模型与系统部署
| 项目 | 本机配置 | 作用 |
|---|---|---|
| 识别模型 | SenseVoice-Small INT8 ONNX | 中文、英文等离线语音识别 |
| 模型日期 | 2024-07-17 | 中英日韩粤多语种版本 |
| 模型大小 | 约 229 MB | 适合 Jetson 本地持续运行 |
| 推理框架 | Sherpa-ONNX 2.0.1 | ARM64 CPU 离线推理 |
| 语音前端 | arecord + SoX | 16 kHz 单声道录音、降噪和归一化 |
| ROS 2 输出 | /voice/text | 发布识别文字 |
| 运动输出 | /cmd_vel | 由独立运动节点发布 |
选择 SenseVoice-Small 的原因是:相对大型云端 ASR 或 1B 以上模型,它更轻量、启动快,能够完全离线运行,同时支持中文和英文指令;对语音控制而言,固定命令词和短句识别比长篇连续转写更重要。FireRedASR、Qwen3-ASR 等更高精度方案需要更大的模型与计算资源,适合作为后续高性能版本,而不是当前 Jetson 实时控制的首要部署。
| 资源 | 路径 | 说明 |
|---|---|---|
| 模型文件 | ~/limo_voice_test/models/sense-voice/model.int8.onnx | INT8 ONNX 模型 |
| 词表文件 | ~/limo_voice_test/models/sense-voice/tokens.txt | 模型 token 映射 |
| Python 环境 | ~/limo_voice_env | 安装 sherpa-onnx 与语音依赖 |
| 识别节点 | ~/limo_voice_test/limo_voice_asr_sensevoice.py | 录音、降噪、识别并发布文本 |
| 运动节点 | ~/limo_voice_test/limo_voice_command_node.py | 解析文本并发布受限速度 |
如重新部署 Python 环境,在虚拟环境中安装 Sherpa-ONNX:
source ~/limo_voice_env/bin/activate
python -m pip install sherpa-onnx
python -c "import sherpa_onnx; print(sherpa_onnx.__version__)"| 模型离线运行 完成模型和依赖安装后,ASR、噪声处理与 ROS 2 消息发布均不需要联网。模型文件路径和 tokens.txt 必须同时存在,移动节点或重新部署时应整体复制。 |
|---|
10.2 语音转文字启动与验证
| 终端 | 用途 | 保持状态 |
|---|---|---|
| 终端 A | 启动 SenseVoice 识别节点 | 持续运行,周期性录音 |
| 终端 B | 查看 /voice/text | 持续查看识别结果 |
| 终端 C | 运动控制节点 | 先关闭运动权限验证,再开启 |
| 终端 D | 底盘驱动 | 语音运动测试时启动 |
source /opt/ros/humble/setup.bash
source ~/agilex_ws/install/setup.bash
source ~/limo_voice_env/bin/activate

python ~/limo_voice_test/limo_voice_asr_sensevoice.py \
  --ros-args \
  -p device:=plughw:0,0 \
  -p duration_sec:=4 \
  -p interval_sec:=6.0
启动后先加载模型,终端显示 SenseVoice-Small model ready。随后每一轮先保持安静约 0.5 秒,再说一条短命令。录音结束后节点自动执行 SoX 降噪、SenseVoice 推理并发布 /voice/text。
source /opt/ros/humble/setup.bash
source ~/agilex_ws/install/setup.bash
ros2 topic echo /voice/text| 中文命令 | English command | 预期结果 |
|---|---|---|
| 前进 | forward | /voice/text 输出前进命令 |
| 后退 | back | 输出后退命令 |
| 左转 | left | 输出左转命令 |
| 右转 | right | 输出右转命令 |
| 停止 | stop | 输出停车命令 |
| 指标 | 原始录音 | SoX预处理后 |
|---|---|---|
| 峰值电平 | -22.6 dBFS | -3.0 dBFS |
| RMS电平 | -40.2 dBFS | -17.0 dBFS |
| 4 kHz以上能量占比 | 35.36% | 0.08% |
| 削波样本 | 0 |
上表来自本车 USB 麦克风实测,说明 SoX 处理主要降低了高频噪声并提升了有效语音电平。最新处理后录音位于 /tmp/limo_voice_clean.wav,原始录音位于 /tmp/limo_voice_raw.wav,可用 aplay 试听。
10.3 语音控制运动实验
先把 APP 切换到指令模式,并停止其他 /cmd_vel 发布节点。运动节点默认关闭运动权限,用于先验证文本解析;确认后再把 enable_motion 设为 true。
# 终端 D:标准底盘与雷达
source /opt/ros/humble/setup.bash
source ~/agilex_ws/install/setup.bash
ros2 launch limo_bringup limo_start.launch.py

# 终端 C:先禁止运动,验证文本解析
source ~/limo_voice_env/bin/activate
python ~/limo_voice_test/limo_voice_command_node.py \
  --ros-args -p enable_motion:=false -p odom_topic:=/odom
确认 /voice/text 能收到命令后,停止终端 C 并以低速重新启动。标准 limo_start 链路的前进和后退使用 /odom 累计里程,每次目标默认 1 米;若使用 limo_start_ekf.launch.py,应把里程计主题设为/odometry/filtered。达到目标后运动节点自动停车。
里程计选择:标准 limo_start.launch.py 链路使用 /odom;limo_start_ekf.launch.py 链路使用 /odometry/filtered。请根据实际启动链路设置 odom_topic 参数。
python ~/limo_voice_test/limo_voice_command_node.py \
  --ros-args \
  -p enable_motion:=true \
  -p odom_topic:=/odom \
  -p linear_speed:=0.10 \
  -p backward_speed:=0.08 \
  -p angular_speed:=0.25 \
  -p pulse_sec:=0.7 \
  -p forward_distance_m:=1.0 \
  -p backward_distance_m:=1.0 \
-p max_travel_sec:=20.0| 语音文本 | 运动行为 | 停止机制 |
|---|---|---|
| 前进 / forward | 以 0.10 m/s 前进,按里程累计 1 m | 达到 1 m 或 20 s 超时停车 |
| 后退 / back | 以 0.08 m/s 后退,按里程累计 1 m | 达到 1 m 或 20 s 超时停车 |
| 左转 / left | 以 0.25 rad/s 左转 | 0.7 s 后自动停车 |
| 右转 / right | 以 0.25 rad/s 右转 | 0.7 s 后自动停车 |
| 停止 / stop | 立即输出零速度 | 无需等待计时结束 |
| 其他文本 | 不产生运动 | 保持零速度 |
| 语音运动安全边界 首次测试使用架空车轮;落地测试时前方至少保留 2 m 空间。只允许一个节点发布 /cmd_vel,不得同时使用 APP 摇杆、Nav2、巡线或键盘遥控。odom 中断、未知命令、节点退出或超过最大行驶时间时,运动节点必须持续发布零速度。现场人员应保留立即断电能力。 |
|---|
开始实验前用 ros2 topic info /cmd_vel --verbose 检查速度发布者,并用 ros2 topic echo /odom 确认里程计持续更新。使用 EKF 时应检查 /odometry/filtered。标准 limo_base 链路使用 /odom。前进方向异常时先检查底盘模态与电机配置,不要仅靠反向命令长期替代正确配置。
10.4 故障排查与验收
| 现象 | 优先检查 | 处理 |
|---|---|---|
| ModuleNotFoundError | 虚拟环境是否激活 | source ~/limo_voice_env/bin/activate |
| 模型加载失败 | 模型与 tokens 路径 | 检查 model.int8.onnx 和 tokens.txt |
| 没有识别文本 | 麦克风设备、录音电平和降噪结果 | aplay /tmp/limo_voice_clean.wav |
| 识别词不准确 | 说话距离、环境噪声、命令词 | 缩短命令,靠近麦克风,坚持固定词表 |
| 有文字但不运动 | enable_motion 与 /cmd_vel | 先设 enable_motion:=true |
| 按1米目标不准确 | 轮式里程计与打滑 | 检查 /odom;在防滑地面复测 |
| 同时运行就乱动 | 多个速度发布者 | 关闭 APP、Nav2、巡线或其他遥控节点 |
| 转动方向相反 | 角速度符号 | 增加 -p invert_angular:=true |
| 验收标准 中文和英文固定命令都能稳定进入 /voice/text;一次前进或后退的目标距离约 1 m 且自动停车;停止命令立即生效;未知文本、里程计中断和节点退出均不会维持运动;多设备查看时只有一个速度控制源。 |
|---|
第11章 MyCobot 机械臂控制(选配)
MyCobot 280 M5 通过六个关节实现抓取和姿态控制,可采用关节角 API、图形滑块、键盘、模型跟随与 MoveIt 2 等方式。标准 LIMO 未安装机械臂时,本章作为选配扩展参考;执行真实机械臂命令前必须确认本机已安装对应硬件和软件包。
| 项目 | 参数 | 项目 | 参数 |
|---|---|---|---|
| 自由度 | 6 | 有效负载 | 250 g |
| 工作半径 | 280 mm | 重复定位精度 | 约 0.5 mm |
| 机械臂自重 | 约 800 g | 输入电源 | 12 V / 5 A |
| 通信 | USB Type-C | 工作温度 | -5 至 45 摄氏度 |
11.1 连接与工作空间检查
source /opt/ros/humble/setup.bash
source ~/agilex_ws/install/setup.bash
ls -l /dev/ttyACM*
groups
ros2 pkg list | grep -E 'mycobot|moveit|cobot'| 检查项 | 通过标准 | 处理 |
|---|---|---|
| USB 设备 | 出现稳定 ttyACM 端口 | 重新插拔,禁止使用频繁变化的端口 |
| 串口权限 | 当前用户属于 dialout | 重新登录使权限生效 |
| 姿态 | 关节无顶死,线缆无拉扯 | 先人工调整至安全姿态 |
| 供电 | 12 V / 5 A 稳定 | 不要在带载运动中热插拔 |
| 工作空间 | 抓取目标在可达半径内 | 避免碰撞车身或相机 |
11.2 MoveIt 2 仿真预检查
ros2 launch mycobot_280_moveit2 demo.launch.py # RViz2 会随 demo 一起启动本机 MoveIt 2 demo 使用 ros2_control 的 mock_components 假硬件控制器,只验证 URDF、关节名称、Planning Group 和碰撞模型,不会驱动真实机械臂。先在仿真中确认关节方向、限位和末端工作空间,再进行真实硬件检查。
11.3 真实机械臂滑块控制
该 launch 直接连接 /dev/ttyACM0,并已包含 slider_control 节点,不能再次执行 ros2 run mycobot_280 slider_control。首次运动应清空 280 mm 工作半径并小角度操作。
ros2 launch mycobot_280 slider_control.launch.py \
port:=/dev/ttyACM0 baud:=115200| 快速拖动风险 真实机械臂会跟随滑块目标运动。首次拖动采用小角度逐步执行,不要在连接真实机械臂后突然将模型关节拖到远端。 |
|---|
11.4 模型跟随真实机械臂
mycobot_follow.launch.py 已包含 follow_display 节点,不需要再次 ros2 run 启动。
ros2 launch mycobot_280 mycobot_follow.launch.py \
  port:=/dev/ttyACM0 baud:=115200
启动后缓慢手动掰动机械臂,RViz2 模型应同步变化。若关节方向相反或延迟很大,停止拖动并检查机械臂固件、波特率和关节方向配置。
11.5 GUI 与键盘控制
# 默认只读观察;确认工作空间后再显式允许运动
ros2 launch mycobot_280 simple_gui.launch.py enable_motion:=false
ros2 launch mycobot_280 simple_gui.launch.py enable_motion:=true

# 键盘控制
ros2 launch mycobot_280 teleop_keyboard.launch.py \
  port:=/dev/ttyACM0 baud:=115200
ros2 run mycobot_280 teleop_keyboard
simple_gui 默认 enable_motion=false,只用于观察;确认机械臂工作空间和限位后,才能显式设置为 true。键盘控制在 teleop launch 提供服务后再运行 teleop_keyboard。首次运动应使用低步长并保持断电能力。
11.6 MoveIt 2 仿真规划
本机 MoveIt 2 demo 使用 mock_components 假硬件,适合验证 URDF、Planning Group、轨迹规划和碰撞模型,不会直接驱动真实机械臂。仿真规划成功也不代表现场无碰撞,执行真实硬件前仍需检查夹爪、线缆、相机和车身模型。
ros2 launch mycobot_280_moveit2 demo.launch.py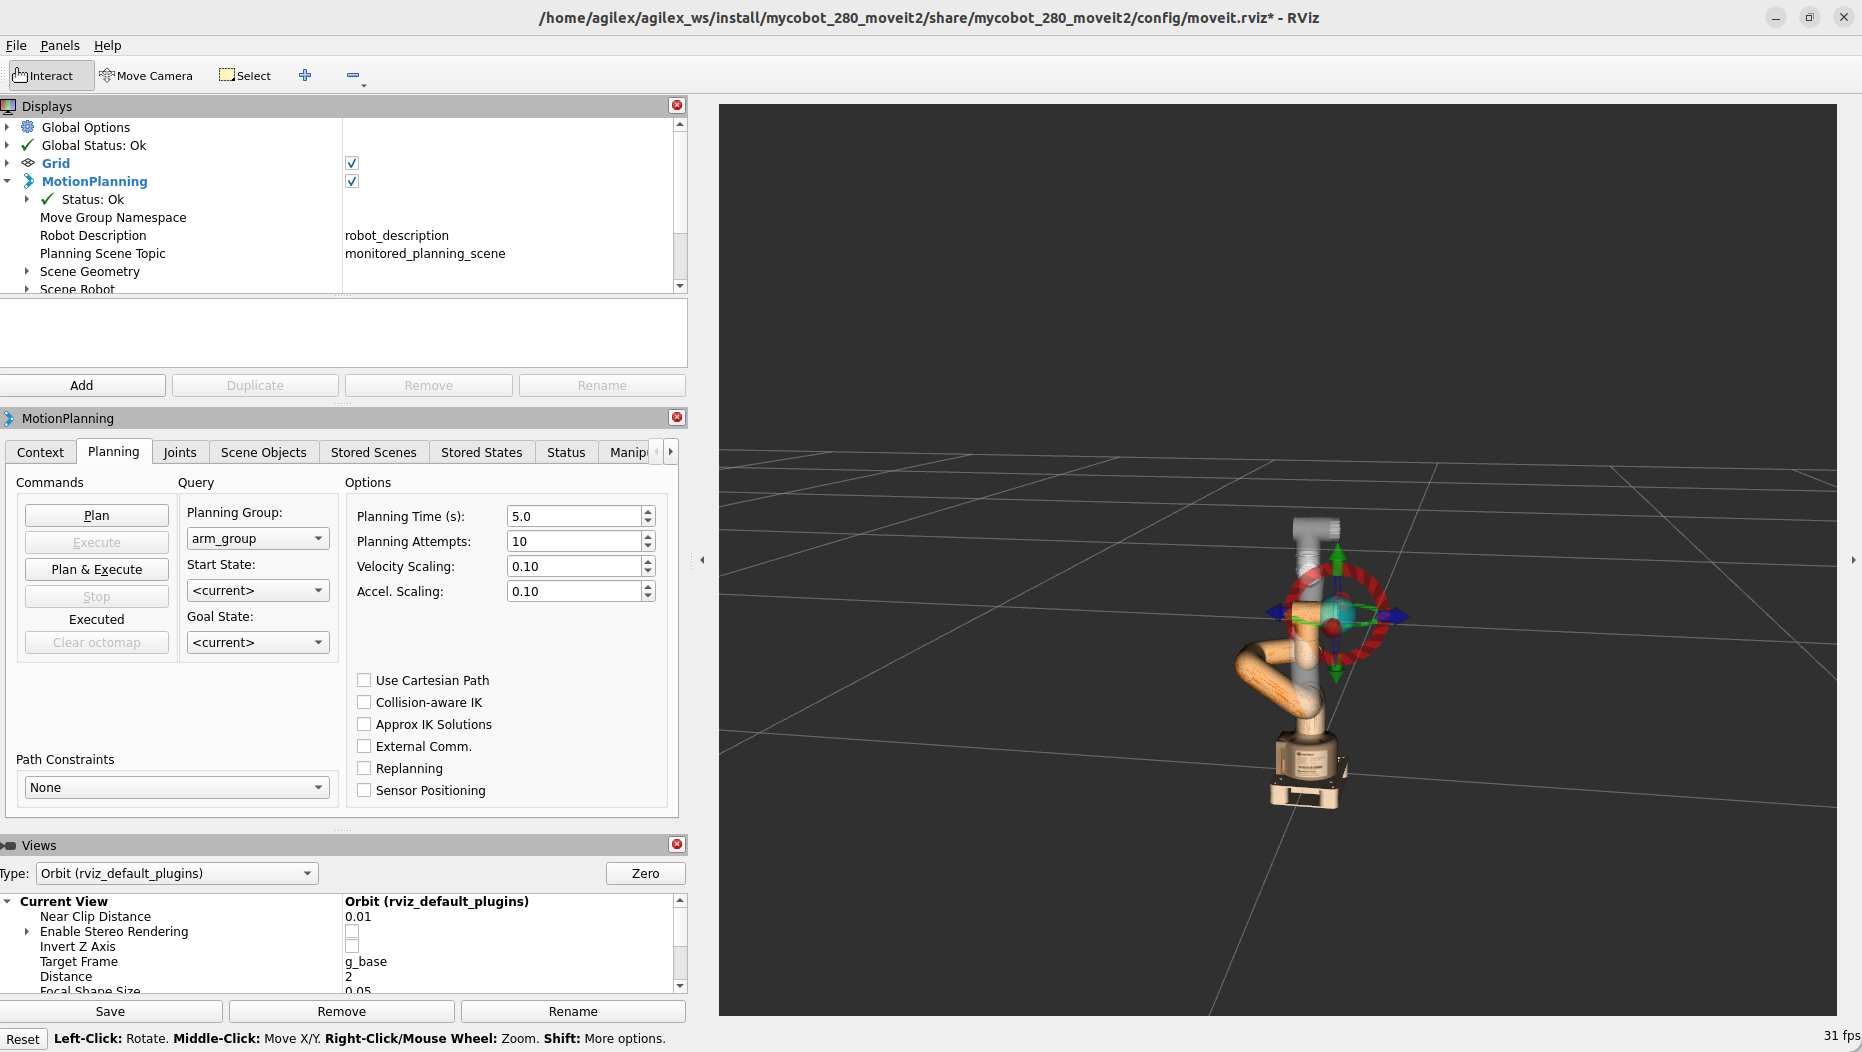
图为 MoveIt 2 的 MotionPlanning 面板与 MyCobot 280 模型:Displays 中 MotionPlanning 与 Global Status 均为 Ok,Planning Group 为 arm_group,Start State 与 Goal State 都是 <current>;窗口标题显示本机使用的配置文件是 mycobot_280_moveit2/share/mycobot_280_moveit2/config/moveit.rviz。
先看三处判断环境是否就绪:面板 Status 是否 Ok、末端标记是否落在 280 mm 工作半径内(不要穿到桌面、车身或相机)、Velocity 与 Accel Scaling 是否为小值(示例为 0.10,与本节“低速执行”的要求一致)。判据是“先 Plan 出轨迹再 Execute”:未规划时 Execute 按钮为灰色,执行过程中关节应连续、无线缆拉扯、无碰撞告警。
面板显示正常不等于现场安全:碰撞模型只覆盖 URDF 里的连杆,夹爪线缆、相机支架和车身并不在其中,执行前仍需人工目视确认工作空间。
| 步骤 | 在 MoveIt 2 中完成的操作 | 通过标准 |
|---|---|---|
| 加载模型 | 确认 URDF 和关节名称 | 模型与真实机械臂结构一致 |
| 设置目标 | 拖动末端标记到目标位姿 | 目标在工作空间内 |
| 步骤 | 在 MoveIt 2 中完成的操作 | 通过标准 |
|---|---|---|
| 规划 | 检查轨迹是否避开车身 | 路径连续、碰撞模型正确 |
| 执行 | 低速执行并观察真实机械臂 | 无碰撞、无拉扯、关节不越限 |
11.7 移动抓取
移动抓取把 Nav2 导航与机械臂抓取组合:车辆先到达抓取点,再调用机械臂轨迹,最后离开抓取区域。实现时应把导航入口统一为 Nav2,并核对任务脚本中的坐标、坐标框架和抓取姿态。
1.在目标场地完成建图和 Nav2 导航测试。
2.在 RViz2 中记录抓取点和离开点,确认坐标与朝向。
3.将目标点、机械臂抓取姿态和等待时间写入任务脚本。
4.先空载运行,验证到达、停车、抓取和退出顺序。
5.再放置轻质目标进行低速抓取,现场人员保持急停能力。
兼容入口默认行为是配置检查,不会直接执行移动抓取。必须先修复配置中的 missing 项并得到 ready: true,再显式传入 --execute。
ros2 launch limo_bringup limo_start.launch.py
ros2 launch limo_bringup limo_nav2_diff.launch.py

cd /home/agilex/agilex_ws/src/set_nav_point
# 1. 仅检查导航点、抓取点和机械臂姿态配置
python3 more_task_node.py --check

# 2. 只有检查结果为 ready: true 后才执行任务
python3 more_task_node.py --execute| 抓取顺序 必须先停车再执行机械臂,避免底盘运动与机械臂同时动作。脚本最终版本应包含导航失败、抓取失败和超时的停车/复位分支。 |
|---|
附录 A 整车三视图与外形尺寸
整车外形尺寸为 322 x 220 x 251 mm。下图为整车三视图,用于布置实验场地、检查箱体尺寸和确认传感器突出部位。选配机械臂、升降杆或线缆会增加实际占用空间。
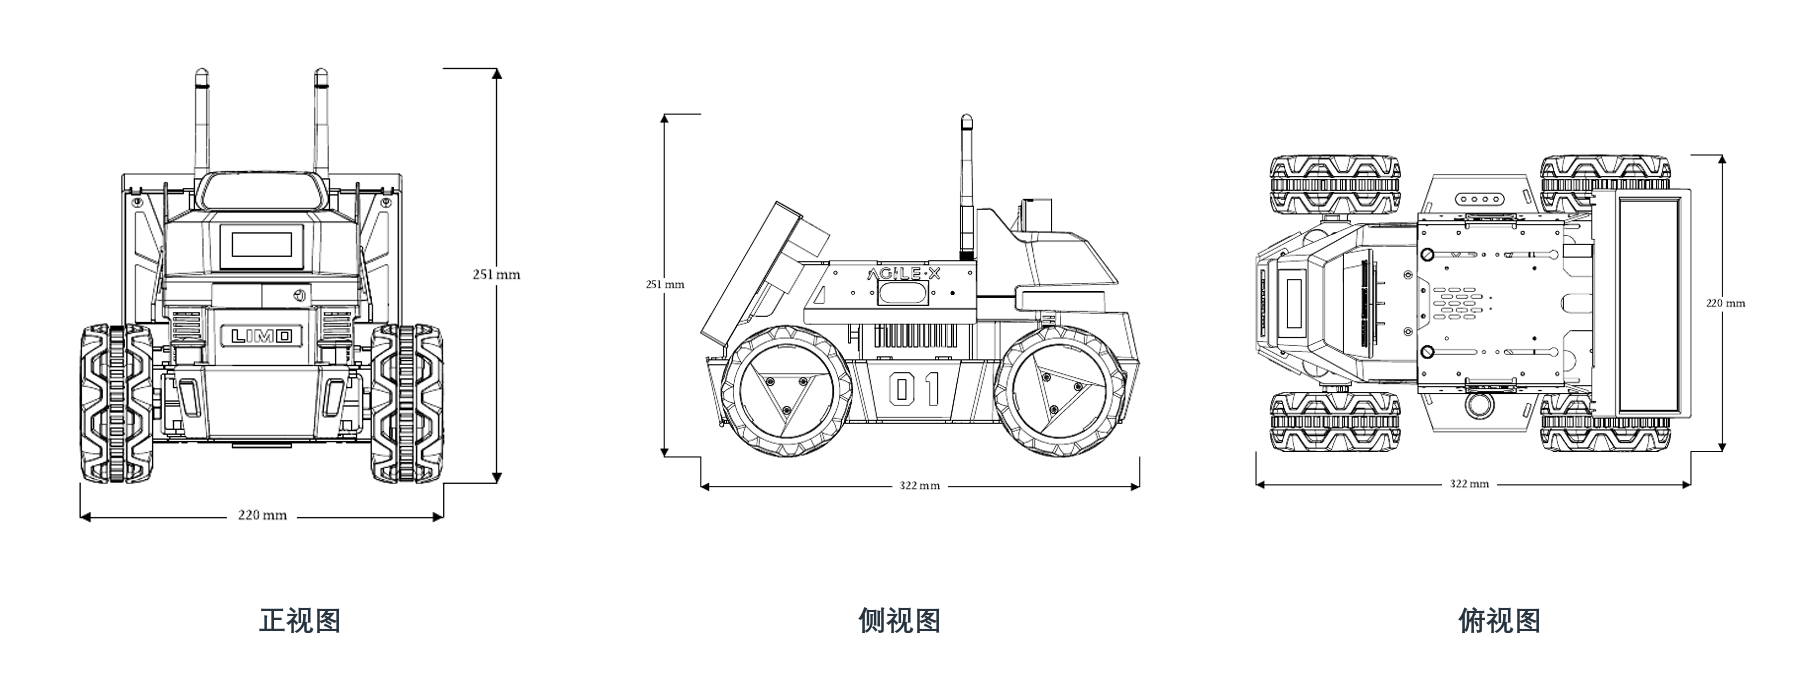
| 尺寸项 | 数值 | 使用说明 |
|---|---|---|
| 长度 | 322 mm | 不含外接线缆和完全展开的侧门 |
| 宽度 | 220 mm | 安装麦克纳姆轮或履带后复核实际占地 |
| 高度 | 251 mm | 雷达、天线和选配模块可能导致高度增加 |
| 轴距 | 200 mm | 运动学计算和控制器参数的基础量 |
| 轮距 | 175 mm | 差速与麦克纳姆速度分配的基础量 |
附录 B 基本操作与常用命令
B.1 Linux 基本操作
| 操作 | 命令 | 示例 |
|---|---|---|
| 查看当前位置 | pwd | |
| 切换目录 | cd | cd ~/agilex_ws |
| 返回上级 | cd .. | cd ../src |
| 查看文件 | ls / ls -la | ls -la ~/.ros |
| 创建目录 | mkdir -p | mkdir -p ~/agilex_ws/src |
| 复制 / 移动 | cp / mv | cp map01.yaml backup/ |
| 终止程序 | Ctrl+C | 停止 launch 或视觉节点 |
| 显示隐藏文件 | Ctrl+H | 文件管理器显示 .ros |
B.2 ROS 2 编译和工作空间
| 任务 | 命令 |
|---|---|
| 加载 ROS 2 | source /opt/ros/humble/setup.bash |
| 加载本机工作空间 | source ~/agilex_ws/install/setup.bash |
| 编译整个工作空间 | cd ~/agilex_ws && colcon build --symlink-install |
| 编译单个包 | colcon build --packages-select limo_base |
| 创建 Python 包 | ros2 pkg create learning_limo --build-type ament_python --dependencies rclpy |
| 启动 launch | ros2 launch package launch_file.launch.py |
| 运行节点 | ros2 run package executable |
B.3 本机常用任务
| 任务 | 命令 |
|---|---|
| 加载环境 | source /opt/ros/humble/setup.bashsource ~/agilex_ws/install/setup.bash |
| 启动底盘 | ros2 launch limo_base limo_base.launch.py |
| 启动底盘与雷达 | ros2 launch limo_bringup limo_start.launch.py |
| 单独启动雷达 | ros2 launch ydlidar_ros2_driver ydlidar.launch.py |
| 查看激光数据 | ros2 topic echo /scan --once |
| 查看底盘状态 | ros2 topic echo /limo_status --once |
| 发布停车速度 | ros2 topic pub --once /cmd_vel geometry_msgs/msg/Twist "{linear: {x: 0.0}, angular: {z: 0.0}}" |
| 任务 | 命令 |
|---|---|
| Cartographer | ros2 launch limo_bringup limo_cartographer.launch.py |
| 保存地图 | ros2 run nav2_map_server map_saver_cli -f map01 |
| 差速/全向导航 | ros2 launch limo_bringup limo_nav2_diff.launch.py |
| 阿克曼导航 | ros2 launch limo_bringup limo_nav2_ackermann.launch.py |
| 启动相机 | ros2 launch orbbec_camera dabai.launch.py |
| RTAB-Map 建图 | ros2 launch limo_bringup limo_rtab_rgbd.launch.py |
| RTAB-Map 定位 | ros2 launch limo_bringup limo_rtab_rgbd.launch.py localization:=true |
| RTAB-Map 导航 | ros2 launch limo_bringup limo_rtab_nav2.launch.py |
B.4 常用路径
| 内容 | 路径 |
|---|---|
| 底盘驱动 | ~/agilex_ws/src/limo_ros2/limo_base |
| 消息与服务 | ~/agilex_ws/src/limo_ros2/limo_msgs |
| 建图与导航入口 | ~/agilex_ws/src/limo_ros2/limo_bringup/launch |
| 地图目录 | ~/agilex_ws/src/limo_ros2/limo_bringup/maps |
| 视觉脚本 | /home/agilex/agilex_ws/src/limo_visions/scripts |
| RTAB-Map 数据库 | ~/.ros/rtabmap.db |
| 路径核对 不同镜像的包名或目录可能略有差异。使用 tab 补全、ros2 pkg prefix 和 find 核对实际路径,不要为了匹配示例而修改系统目录。 |
|---|
B.5 查看本机版本
报障、核对资料或准备重装镜像前,先用下面四条命令确认本机版本,并把输出一起保存:
head -2 /etc/os-release                              # 系统版本:Ubuntu 22.04.5 LTS
head -1 /etc/nv_tegra_release                        # JetPack:R36.4.3
echo $ROS_DISTRO                                     # ROS 版本:humble
git -C ~/agilex_ws/src/limo_ros2 log -1 --oneline    # 驱动源码版本
不同批次的镜像可能使用不同版本的驱动源码,实际版本以本机输出为准。
附录 C ROS 2 系统架构
ROS 2 系统按操作系统、通信中间层和应用层分层。本机使用 ROS 2 Humble,节点发现依赖 DDS,不再需要单独启动 ROS Master。
| 层级 | ROS 2 Humble 对应 |
|---|---|
| 操作系统 | Ubuntu 22.04 + ROS 2 Humble |
| 通信 | DDS、ROS 2 话题/服务/动作 |
| 节点发现 | DDS 自动发现,无中心节点 |
| 工作空间 | colcon 工作空间 + colcon build |
| 启动 | .launch.py Python 配置 |
| 可视化 | rviz2、rqt_graph、rqt_image_view |
C.1 计算图核心概念
| 概念 | 含义 | 本车示例 |
|---|---|---|
| 节点 Node | 执行一项功能的进程 | limo_base、Nav2、相机驱动、视觉节点 |
| 消息 Message | 有严格数据结构的数据 | Twist、LaserScan、Image、Odometry |
| 话题 Topic | 多对多的异步发布/订阅 | /cmd_vel、/scan、/imu |
| 服务 Service | 请求-应答的同步调用 | 保存地图、坐标变换查询 |
| 动作 Action | 带目标、反馈、结果的长任务 | 导航到目标点、机械臂轨迹 |
| 参数 Parameter | 节点运行时配置 | 速度限制、地图路径、AMCL 粒子数 |
| TF2 | 随时间变化的坐标树 | map -> odom -> base_link -> sensor |
C.2 文件系统
| 组成 | 作用 |
|---|---|
| Package 功能包 | 节点、库、launch、参数和执行文件的基本单元 |
| package.xml | 声明包名、版本、依赖和维护信息 |
| CMakeLists.txt | C/C++ 包或消息接口包的构建规则 |
| setup.py / setup.cfg | Python 包的安装与入口点 |
| msg / srv / action | 自定义通信接口 |
| launch | 一次启动多个节点并加载参数 |
| config / param | YAML 参数与算法配置 |
C.3 话题、服务、动作和参数的选择
| 需求 | 推荐机制 | 原因 |
|---|---|---|
| 持续发布速度、激光、图像、状态 | 话题 | 高频、异步、可多订阅者 |
| 保存地图、查询一次性结果 | 服务 | 需要明确请求和应答 |
| 导航、抓取、长时运动 | 动作 | 需要进度反馈和可取消能力 |
| 调整限速、地图和算法阈值 | 参数 | 启动期或运行期配置 |
附录 D ROS 2 工作空间与开发基础
D.1 工作空间结构
~/dev_ws/
  src/       # 功能包源代码
  build/     # 编译中间文件
  install/   # 编译后的安装空间
  log/       # 编译日志
source /opt/ros/humble/setup.bash
cd ~/dev_ws
colcon build --symlink-install
source install/setup.bash
每个新终端都要加载 ROS 2 和工作空间环境。安装空间不是源代码目录,修改 src 后必须重新 colconbuild,或使用 --symlink-install 支持部分 Python 和资源文件的软链接更新。
D.2 创建功能包
cd ~/dev_ws/src
ros2 pkg create learning_limo \
  --build-type ament_python \
  --dependencies rclpy std_msgs geometry_msgs
cd ~/dev_ws
colcon build --packages-select learning_limo
source install/setup.bash
创建 talker.py 与可执行入口
上一步创建的 Python 包还需要添加实际节点代码,并在 setup.py 注册 talker 入口,否则 ros2 run 和 launch.py 都找不到该可执行文件。
# 文件:~/dev_ws/src/learning_limo/learning_limo/talker.py
import rclpy
from rclpy.node import Node
from std_msgs.msg import String

class Talker(Node):
    def __init__(self):
        super().__init__('learning_talker')
        self.publisher = self.create_publisher(
            String, '/learning_topic', 10)
        self.create_timer(1.0, self.publish_message)
        self.count = 0

    def publish_message(self):
        self.count += 1
        self.publisher.publish(
            String(data=f'Hello LIMO {self.count}'))

def main():
    rclpy.init()
    node = Talker()
    try:
        rclpy.spin(node)
    except KeyboardInterrupt:
        pass
    finally:
        node.destroy_node()
        rclpy.shutdown()

if __name__ == '__main__':
    main()
在自动生成的 setup.py 中设置 console_scripts 入口:
entry_points={
    'console_scripts': [
        'talker = learning_limo.talker:main',
    ],
}
保存后回到 ~/dev_ws 执行 colcon build --packages-select learning_limo,再加载 install/setup.bash。之后 ros2 run learning_limo talker 才能启动。
D.3 编写 launch.py
from launch import LaunchDescription
from launch.actions import IncludeLaunchDescription
from launch.launch_description_sources import PythonLaunchDescriptionSource
from launch_ros.actions import Node
from ament_index_python.packages import get_package_share_directory
def generate_launch_description():
    return LaunchDescription([
        Node(
            package='learning_limo',
            executable='talker',
            output='screen',
            parameters=[{'use_sim_time': False}],
        ),
    ])
D.4 RViz2 与 rqt 调试
rviz2
rqt_graph
rqt_image_view
ros2 run tf2_tools view_frames
# TF 树(首次使用前先安装)
sudo apt install ros-humble-rqt-tf-tree
ros2 run rqt_tf_tree rqt_tf_tree| 工具 | 用途 | 典型检查 |
|---|---|---|
| rviz2 | 三维显示 | TF、激光、地图、机器人模型、导航目标 |
| rqt_graph | 节点关系图 | 谁发布 /cmd_vel,谁订阅 /scan |
| rqt_image_view | 相机图像 | RGB、Depth 话题是否存在 |
| tf2_tools view_frames | 生成 TF 树 PDF | map、odom、base_link 是否完整连接 |
D.5 最小开发闭环
一个可复现的 LIMO ROS 2 开发闭环应至少包含:加载环境、启动底盘、验证状态、发布短时命令、接续算法和停止清理。下面的顺序适合新建任何视觉、运动学或导航实验。
1.在一个终端启动底盘或组合 launch,并确认没有重复进程。
2.在第二个终端使用 ros2 topic list、ros2 topic hz 和 ros2 topic echo 检查输入输出。
3.运行自写节点,先只打印数据,不发布速度。
4.接管 /cmd_vel 后设置低速和停车超时,再进行闭环实验。
5.保存 launch、YAML、日志和地图,按 Ctrl+C 停止全部节点。
ros2 launch limo_base limo_base.launch.py
ros2 node list
ros2 topic list
ros2 topic hz /scan
ros2 run learning_limo talker附录 E 系统镜像烧录
| 烧录前确认 先确认本机使用 microSD、eMMC 还是 NVMe 启动,并记录当前系统备份和网络配置。Jetson 型号、存储介质和镜像版本不匹配会造成无法启动或驱动缺失。 |
|---|
E.1 获取正确镜像
1.从设备供应商或官方资料获取与 Jetson Orin Nano、Ubuntu 22.04 和 LIMO 驱动匹配的镜像。
2.核对镜像 SHA256 或发布说明,避免下载不完整或把旧 Jetson Nano 镜像用于 Orin Nano。
3.备份工作空间、地图、RTAB-Map 数据库、标定文件和课程资料。
4.准备稳定电源、读卡器或 USB 数据线和足够的存储空间。
E.2 microSD 卡烧录
| 步骤 | 操作 | 检查 |
|---|---|---|
| 1 | 安装 balenaEtcher | 从 https://etcher.balena.io/ 获取对应版本 |
| 2 | 选择官方镜像文件 | 确认文件类型和大小 |
| 3 | 选择目标存储卡 | 只选正确的可移动设备,避免擦除电脑硬盘 |
| 4 | 执行 Flash 并校验 | 等待写入和 Verify 完成 |
| 5 | 安全弹出后插入 Jetson | 首次启动连接显示器或串口 |
E.3 eMMC/NVMe 或开发板模式
若配置使用 eMMC 或 NVMe,使用 NVIDIA SDK Manager 或供应商提供的恢复模式流程。不同载板和模块的按键与 USB 接口不同,必须按对应硬件说明进入恢复模式,不能照搬旧版 Nano 的通用步骤。
E.4 首次启动检查
source /opt/ros/humble/setup.bash
printenv ROS_DISTRO
ros2 pkg list | grep -E 'limo|ydlidar|orbbec|nav2'
ls -l ~/agilex_ws附录 F 底盘固件升级
底盘固件升级用于修复通信、运动控制或保护逻辑。固件版本必须与本机的底盘硬件和 ROS 2 镜像匹配,不要使用其他型号或其他批次的固件。升级期间保持电源稳定,不得移动车辆。
1.记录当前固件版本、底盘型号和报错现象,关闭所有 ROS 2 和 APP 控制。
2.从官方渠道获取对应的升级软件和固件文件,核对型号与版本。
3.在关机状态下按设备说明进入固件升级模式,等待计算单元正常启动。
4.打开升级工具,选择正确的串口和固件文件。
5.执行升级并等待完成,不要拔电源或关闭串口。
6.升级成功后关闭串口,重新上电,检查底盘状态、模式灯和 /limo_status。
固件升级工具通常在 Windows 个人电脑上运行,不在车上执行。使用前核对工具版本、目标串口和固件文件,并按发布说明完成升级;不要照搬 Linux 串口或 chmod 命令。
| 检查项 | 正确结果 |
|---|---|
| 串口 | 选择底盘实际端口,不与雷达或机械臂串口混用 |
| 固件文件 | 型号、版本号与发布说明匹配 |
| 进度 | 升级过程持续供电,工具无超时 |
| 升级后状态 | 模式灯正常,/limo_status 能持续发布 |
附录 G 建图与导航参数配置
ROS 2 Humble 采用 Nav2 生命周期节点和 YAML 参数文件;不同镜像版本的参数名与插件机制可能不同。本节保留调参逻辑和参考值,具体键名必须在本机 YAML 中核对。
find ~/agilex_ws/src/limo_ros2/limo_bringup -type f \
  \( -name '*.yaml' -o -name '*.lua' -o -name '*.launch.py' \) | sort
G.1 GMapping 参数
| 参数概念 | 参考值 | 作用 |
|---|---|---|
| particles | 30 | 粒子数量,越大越稳定但更耗 CPU |
| delta | 0.05 | 栅格分辨率,单位 m |
| linearUpdate | 1.0 | 平移超过该距离处理一次扫描 |
| angularUpdate | 0.5 | 旋转超过该角度处理一次扫描 |
| maxRange | 按雷达有效距离 | 限制参与建图的最远激光 |
| minimumScore | 0.0 | 扫描匹配最低分数,过低易产生错误匹配 |
| resampleThreshold | 0.5 | 基于有效粒子数的重采样阈值 |
G.2 Cartographer 参数
| 参数 | 常见配置 | 说明 |
|---|---|---|
| map_frame | map | 地图父坐标系 |
| tracking_frame | base_link 或 IMU frame | 实际追踪坐标系 |
| published_frame | odom 或 base_link | 发布位姿的父坐标系 |
| provide_odom_frame | true | 是否由 Cartographer 发布 odom |
| use_odometry | true/false | 是否融合轮式里程计 |
| num_laser_scans | 1 | 本配置使用单台二维雷达 |
| lookup_transform_timeout_sec | 0.2 | TF 查询超时 |
| submap_publish_period_sec | 0.3 | 子图发布周期 |
G.3 Nav2 定位与局部控制
| 参数组 | 关注项 | 调参建议 |
|---|---|---|
| AMCL | min/max_particles、误差、更新距离 | 粒子过少会丢定位,过多会增加计算负载 |
| Controller | max_vel_x、max_vel_theta、加速度 | 先降速,再调角速度与加速度 |
| Goal tolerance | xy_goal_tolerance、yaw_goal_tolerance | 按场地精度调和停车行为 |
| Costmap inflation | inflation_radius | 保证车身与行人安全距离 |
| Planner | planner plugin、路径代价 | 先确认地图正确,再改路径偏好 |
| Recovery | 旋转、后退、等待行为 | 狭小场地应减少后退与大幅旋转 |
| 参数修改原则 一次只改变一组参数,保留修改前版本并记录效果。地图、TF、传感器话题异常时,不要通过增大速度或放宽碰撞约束来掩盖问题。 |
|---|
附录 H 配套课程与资料
配套课程与资料随版本更新,建议以官方渠道提供的最新版本为准。学习时应重点掌握机器人结构、运动学、传感器原理与算法思路;具体命令、工作空间、launch 文件与导航包以本手册的 ROS 2 写法为准。
| 学习模块 | 建议练习 | 本手册对应章节 |
|---|---|---|
| 产品与底盘 | 模式切换、电池充电、APP 低速控制 | 第 1-2 章 |
| 驱动与通信 | 话题检查、Twist 控制、状态订阅 | 第 3 章 |
| 运动学 | 差速、阿克曼、麦克纳姆速度验证 | 第 4 章 |
| 激光与导航 | 建图、初始位姿、单点与多点导航 | 第 5-6 章 |
| 视觉与融合 | RTAB-Map、文字、颜色、巡线与 YOLO | 第 7-8 章 |
| 语音与机械臂 | 录音识别、模型跟随、MoveIt 2 与移动抓取 | 第 10-11 章 |
课程资料、镜像、固件和示例包可能随版本更新。下载时应记录版本号与发布日期,先备份现有系统,再替换整机镜像;不要把旧版软件包直接复制进 ROS 2 工作空间。
附录 I 故障排查
| 现象 | 优先检查 | 处理 |
|---|---|---|
| 上电无反应、电量表不亮 | 电池是否插到位、电量是否耗尽 | 重新插紧输出接口;充电后再试 |
| 发 /cmd_vel 车辆不动 | APP/遥控是否切到 ROS 2 指令模式、/odom 数值是否冻结 | 底盘 MCU 挂死:整车断电重上电;再确认 APP 或遥控器未抢控制 |
| 蜂鸣器长鸣 | 遥控器或 APP 是否断开 | 失联报警:重新连接或断开后按开关键;软件层关不掉,需保持连接或物理处理 |
| 终端反复刷 Invalid frame! Check sum failed | 是否有多个进程同时读底盘串口 | sudo fuser -v /dev/ttyTHS1 只保留一个 limo_base;串口波特率 460800 |
| RViz2 里看不到 /scan 点云 | /scan 的 QoS 是否匹配 | 把 LaserScan 的 Reliability Policy 改为 Best Effort(默认 Reliable 收不到) |
| SSH 里 rviz2 起不来或报 cannot open display | DISPLAY / XAUTHORITY 是否设置、车上是否已有桌面会话 | 按 9.2 设置环境变量;先在车上或远程桌面登录一次 |
| 多台车同网时互相干扰、车自己动 | ROS_DOMAIN_ID 是否相同(默认都是 0) | 所有设备设成同一个私有 domain,见 9.1 |
| ros2 launch 找不到包 | 是否 source 了 ROS 与工作空间 | 重新加载 setup.bash,核对包名 |
| 雷达无 /scan | USB、串口占用、驱动日志 | 关闭重复驱动后重新连接雷达 |
| 相机无图像 | USB 带宽、相机占用、话题名 | 移除冗余 USB 设备,只保留一个相机驱动 |
| 导航没有全局路径 | 地图、初始位姿、目标点、代价地图 | 重新设置位姿,确认目标点在可通行区域 |
| 定位粒子不收敛 | 地图版本、起始位置、map→odom | 重新估计位姿,检查 TF 与地图是否对应 |
| 车辆原地摆动 | 控制器参数、激光是否被遮挡 | 降低速度与增益,检查雷达视野 |
| 磁盘写满、日志暴涨 | ~/.ros 与日志目录 | 清理旧 bag、地图备份与日志,保留必要数据 |
I.1 通用排查顺序
1.停止所有正在运行的相关节点,记录错误日志最后 20 行。
2.确认 ROS 环境和当前模态,查看 node、topic 与 status。
3.一次只启动一个功能入口,验证传感器和底盘后再叠加算法。
4.保留复现步骤、包版本、launch 文件和关键日志,便于进一步定位。
ros2 node list
ros2 topic list
ros2 topic hz /scan
ros2 topic echo /limo_status --once
ros2 pkg prefix limo_bringup附录 J 使用检查表与版本说明
J.1 收货验收(约 30 分钟)
新车拆箱后按顺序做一遍,任何一项不通过都先别急着做实验,按附录 I 排查或联系供应商。命令都在车上终端执行,需要先 source 工作空间。
| 检查项 | 怎么做 | 通过标准 |
|---|---|---|
| 外观与配件 | 对照 1.2 表格清点;检查轮胎、雷达、相机、外壳与侧门 | 无破损、无缺件、螺丝无松动 |
| 电池与接线 | 取出电池看电量表或万用表,插紧黄色输出接口 | 电压不低于 11.1 V,接口无松动 |
| 开机与电量表 | 长按开关键开机,观察前置屏幕与电量表 | 正常进入系统,无红灯报警 |
| 四种模态与车灯 | 依次切换四轮差速/阿克曼/麦克纳姆,观察车灯 | 车灯颜色与机械模态一致 |
| 雷达数据 | ros2 launch ydlidar_ros2_driver ydlidar.launch.py;再执行 ros2 topic hz /scan | 频率约 6 Hz,frame_id 为 laser_link |
| 相机图像 | ros2 launch orbbec_camera dabai.launch.py;ros2 topic list | grep -E "color|depth" | 能看到彩色与深度话题 |
| APP 遥控 | APP_Agilex 蓝牙连接,低速前进、后退、转向、停车 | 方向正确,能正常停车 |
| 联网与登录 | 按9.1-9.3连接局域网,并用RDP共享桌面或SSH登录 | 能进入桌面或命令行 |
| 建图自检 | 按 5.4 慢速走一小圈后保存地图 | 生成 map.pgm 与 map.yaml,墙体闭合 |
| 关机顺序 | 停车 → 停止节点 → 关闭 APP → 关机 → 断开电池 | 无异常报错,电量表熄灭 |
J.2 每次实验前检查表
[ ] 电池电量充足,输出接口与充电接口连接正确
[ ] 轮胎、插销、履带或麦克纳姆轮与当前模式一致
[ ] LIMO 位于平整场地,行驶区无人和临时障碍
[ ] APP_Agilex 已连接,并在低速模式下完成方向测试
[ ] 终端已经 source ROS 2 Humble 与本机工作空间
[ ] 同一设备没有重复启动底盘、雷达或相机驱动
[ ] 已准备急停、断电人员和必要防护措施
J.3 内容校准说明
本手册内容以本机实机配置为基线(Jetson Orin Nano、Ubuntu 22.04、ROS 2 Humble),并结合实机验证结果整理。参数、界面与包名可能随镜像版本变化,实验前请以实机命令输出为准。
对于源资料中可能因版本更新而变化的内容,如插件名称、地图参数、相机话题和视觉脚本路径,本手册强调先在本机 launch/YAML/ROS 话题中核对。设备实际发行版本、校准参数与现场安全规范优先于示例文本。
J.4 修订记录
| 版本 | 日期 | 主要修改 |
|---|---|---|
| 1.1.3 | 2026.11 | 重写 6.6 路径巡检操作,补充 YOLO 检测图,修复图 2-1、图号、固件升级说明和目录残留。 |
附录 K 依赖包一览
本手册用到的 ROS 2 包和脚本分成两类:一类随镜像预装,照着命令就能跑;一类本机没有预装(或只在选配硬件上才有)。下表在 LIMO(Jetson Orin NX / Ubuntu 22.04 / ROS 2 Humble)上逐条核对过,遇到没有的按最后一列处理,不要硬套命令。
| 包 / 文件 | 用途 | 本机预装 | 未预装时怎么办 |
|---|---|---|---|
| limo_base / limo_bringup / limo_msgs | 底盘驱动、启动入口、消息定义 | 是 | — |
| ydlidar_ros2_driver | T-mini Pro 激光雷达 | 是 | — |
| orbbec_camera | Dabai 深度相机 | 是 | — |
| limo_visions | 颜色、红绿灯、ArUco、文字识别与巡线节点 | 是 | — |
| trt_yolo | TensorRT 加速的 YOLO 检测 | 是 | — |
| aruco_ros | ArUco 标记识别(8.7) | 是 | — |
| robot_localization + rf2o_laser_odometry | 抗打滑建图的 EKF 与激光里程计 | 是 | 按 5.5 增量包安装 |
| mycobot_280 / mycobot_280_moveit2 / mycobot_280_moveit2_control | 机械臂滑块、跟随、MoveIt 2 与同步节点(11.x) | 是 | — |
| slam_gmapping / limo_gmapping.launch.py | GMapping 建图(5.2) | 否 | 改用 Cartographer(5.3–5.4) |
| rrt_exploration | RRT 自主探索(5.5) | 否 | 用 Cartographer 建图 + Nav2 多点导航 |
| agilex_pure_pursuit | 路径记录与复现(6.6) | 否 | 用 Nav2 航点复现 |
| detect_ros | 升降杆标记识别(8.5) | 否(选配硬件) | 未装升降杆就不执行 |
| rqt_tf_tree | TF 树可视化(D.4) | 否 | sudo apt install ros-humble-rqt-tf-tree |
| voice | 旧版语音包(第 10 章已改用 SenseVoice) | 否 | 按第 10 章的 SenseVoice 流程 |
| limo_path_patrol | 路径录制、CSV 校验与自动跟随 | 当前资源包提供 | 检查 launch 与服务;未安装时按 6.6 和附录 L 核对 |
下面这张表把手册里出现的启动命令与脚本按用途归到一起,方便按“我现在要做什么”反查;标注“随包提供”的脚本放在配套资源包的对应目录里,其余由镜像预装。
| 脚本 / 命令 | 位置 | 用途 | 章节 |
|---|---|---|---|
| limo_base.launch.py | limo_base | 启动底盘驱动:串口、/cmd_vel、/odom、/imu、/limo_status、TF | 3.4 |
| limo_start.launch.py | limo_bringup | 底盘 + 雷达组合入口(已含 ydlidar) | 5.1、5.4、6.2 |
| limo_cartographer.launch.py | limo_bringup | Cartographer 2D 建图,输出 /map 与 submap | 5.4 |
| limo_nav2_diff / limo_nav2_ackermann.launch.py | limo_bringup | Nav2 导航(差速用 diff,阿克曼用 ackermann) | 6.2 |
| limo_rtab_rgbd.launch.py | limo_bringup | RTAB-Map RGB-D 建图,落库 ~/.ros/rtabmap.db | 7.2 |
| limo_rtab_nav2.launch.py | limo_bringup | RTAB-Map 定位 + Nav2 导航 | 7.3 |
| ros2 run limo_visions recognition | limo_visions | 颜色识别,发布标注图 /image_hsv(不发 /ocr/result) | 8.3 |
| ros2 run limo_visions object_detect | limo_visions | FollowLine 巡线节点:订阅 /camera/color/image_raw,发布 /image_hsv 与 /cmd_vel | 8.4 |
| ros2 run limo_visions traffic_light | limo_visions | 红绿灯识别,按 HSV 标 RED/YELLOW/GREEN | 8.8 |
| ros2 run limo_visions move_to_ar | limo_visions | ArUco 跟随:对准标记并移动到设定距离 | 8.7 |
| limo_recognition_text_read.py | limo_visions/scripts(随包提供) | 文字识别:输出 /ocr/result 与 /ocr/image | 8.2 |
| yolov8n_det.launch.py | trt_yolo | TensorRT YOLOv8 检测(首次需 serialize) | 8.9 |
| slider_control.launch.py | mycobot_280 | 滑块控制关节角(内置节点,参数 port/baud) | 11.2、11.3 |
| mycobot_follow.launch.py | mycobot_280 | 模型跟随真机(内置 follow_display) | 11.4 |
| simple_gui / teleop_keyboard.launch.py | mycobot_280 | GUI 输入关节角、键盘控制末端 | 11.5 |
| mycobot_280_moveit2 demo.launch.py | mycobot_280_moveit2 | MoveIt 2:mock_components 假硬件 + RViz2 规划面板 | 11.2、11.6 |
| ros2 run mycobot_280_moveit2_control sync_plan | mycobot_280_moveit2_control | 把规划结果同步到真实机械臂 | 11.6 |
| more_task_node.py | set_nav_point(随包提供) | 多点任务入口:导航到点后调用机械臂抓取 | 11.7 |
| limo_voice_asr_sensevoice.py | ~/limo_voice_test(随包提供) | SenseVoice 语音转文字,发布 /voice/text | 10.2 |
| limo_voice_command_node.py | ~/limo_voice_test(随包提供) | 把 /voice/text 转成 /cmd_vel 运动命令 | 10.3 |
| tf_pub.py | limo_base/scripts | 发布 base_link→laser_link 等静态 TF | 3.2 |
附录 L 配套资源包使用说明
本手册正文引用了一部分不在系统镜像里的文件:Windows 远程桌面配置、SenseVoice 语音脚本与模型、抗打滑建图的 EKF 增量包、文字识别与多点任务脚本,以及本手册的 Word 版。它们统一放在配套资源包(随车 U 盘提供,同一份内容也会发布到项目仓库)里,下文说明包内结构、校验方法和部署步骤。
L.1 包里有什么
下表按目录列出内容与用法;“对应章节”列给出该文件在正文里的出处。
| 目录 / 文件 | 内容 | 怎么用 | 对应章节 |
|---|---|---|---|
| manual/ | 本手册 Word 版 | 直接打开;改版以此为准 | 全文 |
| rdp/AgileX共享桌面.rdp | Windows 远程桌面连接配置 | 拷到 Windows 双击;IP 变了右键“编辑”改“计算机” | 9.1–9.2 |
| docs/Windows远程桌面连接LIMO小车教程.pdf | RDP 图文教程(含黑屏、VNC error 排查) | 电脑上阅读 | 9.2 |
| docs/抗打滑建图_EKF融合里程计.md | EKF 融合里程计的完整说明 | 电脑上阅读 | 5.5 |
| ekf/ | 抗打滑建图增量包:install.sh、3 个 launch、3 个参数文件、rf2o 日志补丁 | 在能 ssh 的电脑上执行 bash ekf/install.sh | 5.5 |
| scripts/limo_recognition_text_read.py | 文字识别脚本 | 拷到车上 limo_visions/scripts,再按 8.2 装 tesseract | 8.2 |
| scripts/more_task_node.py | 多点任务入口 | 拷到车上 set_nav_point/ | 11.7 |
| voice/limo_voice_asr_sensevoice.py | 录音 → SoX 降噪 → SenseVoice → /voice/text | 拷到车上 ~/limo_voice_test | 10.2 |
| voice/limo_voice_command_node.py | 口令 → /cmd_vel | 同上,配合 10.3 使用 | 10.3 |
| voice/models/sense-voice/ | SenseVoice-Small 模型(229 MB,含 tokens.txt) | 整个目录拷到 ~/limo_voice_test/models/ | 10.1 |
| voice/noise.prof | SoX 噪声剖面 | 拷到 ~/limo_voice_test | 10.2 |
| docker/ | ROS 2 开发容器草案与说明 | 见 docker/README.md | 附录 D |
L.2 拿到包后先做三件事
1.校验完整性。解压后进入包目录执行 sha256sum -c SHA256SUMS(Windows 用 certutil -hashfile <文件> SHA256 逐个比对),输出 OK 才算完整;模型文件 229 MB,传输中断最容易坏在这里。
2.解压到电脑本地目录,不要在 U 盘或网络盘里直接运行脚本。
3.打开包内 README.md,确认这次要用的是哪几项,再按 L.3 部署。
L.3 部署到车上
(1)脚本类(8.2 文字识别、11.7 多点任务)。改好权限再运行:
scp scripts/limo_recognition_text_read.py agilex@<小车 IP>:/home/agilex/agilex_ws/src/limo_visions/scripts/
scp scripts/more_task_node.py agilex@<小车 IP>:/home/agilex/agilex_ws/src/set_nav_point/
ssh agilex@<小车 IP> "chmod +x ~/agilex_ws/src/limo_visions/scripts/*.py ~/agilex_ws/src/set_nav_point/*.py"
(2)抗打滑建图增量包(5.5)。在能 ssh 到车的电脑上执行,脚本会自动同步文件、编译 limo_bringup 并校验安装结果:
bash ekf/install.sh
# 启动(三选一,不要同时跑)
ros2 launch limo_bringup limo_start_ekf.launch.py
ros2 launch limo_bringup limo_cartographer_ekf.launch.py
ros2 launch limo_bringup limo_rtab_rgbd_ekf.launch.py
(3)语音模块(10.x)。先把脚本和模型放到车上,再建虚拟环境:
scp -r voice/*.py voice/models voice/noise.prof agilex@<小车 IP>:~/limo_voice_test/
ssh agilex@<小车 IP>
python3 -m venv ~/limo_voice_env && source ~/limo_voice_env/bin/activate
python -m pip install sherpa-onnx numpy     # SoX 用 sudo apt install sox
python ~/limo_voice_test/limo_voice_asr_sensevoice.py   # 另开终端看 /voice/text
(4)Windows 远程桌面(9.2)。把 rdp/AgileX共享桌面.rdp 拷到 Windows,双击即可;若提示无法连接,先在车上执行 hostname -I 确认 IP,再右键该文件“编辑”,把“计算机”改成新的 IP:3389。
L.4 常见问题
模型缺失或路径不对:报错里通常带 FileNotFoundError 或找不到 model.int8.onnx。确认 ~/limo_voice_test/models/sense-voice/ 下同时有 model.int8.onnx 与 tokens.txt,两个文件缺一不可。
仓库里拉不下模型:GitHub 单文件上限 100 MB,229 MB 的模型请用发布附件(Release)或 git lfs,最省事的是直接用随车 U 盘里的 zip。
ekf/install.sh 报 ssh 连接失败:先在电脑上确认 ssh agilex@<小车 IP> 能登录,且已 source 过 ROS 环境;脚本依赖这台电脑能直连小车。
脚本无法执行:scp 过去后补 chmod +x;用 python3 显式指定解释器也可以绕过执行位问题。